装在机外不进缸:18 系列磁致伸缩位移传感器导轨型与悬浮型怎么选
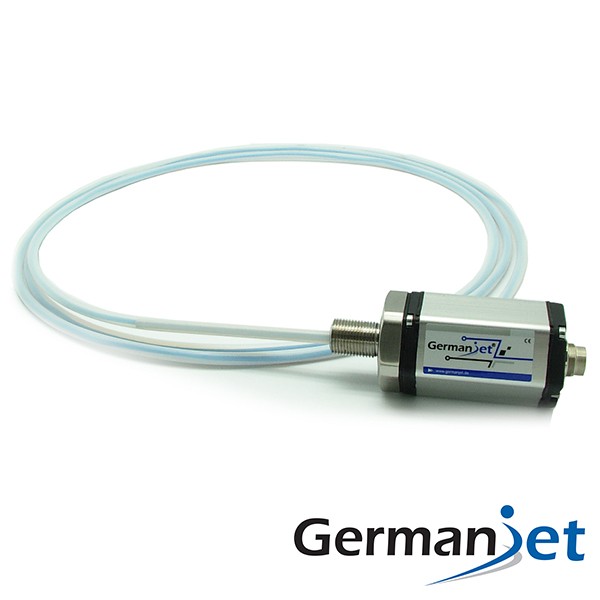
18 系列是 Germanjet德敏哲的外置式磁致伸缩位移传感器,安装在设备外部,通过导轨型或悬浮型把被测机构的直线运动传递给磁环。它不进入油缸、不承压、不需要改动机械本体,因此是既有设备加装位移检测的首选方案。测量方式仍是非接触绝对位置。18 系列模拟量分辨率标为无限(取决于控制器 A/D 与电源纹波),重复精度 < ±0.005% FS,非线性度 < ±0.02% FS(最小 ±90 μm),更新时间按行程 0.5 / 1.0 / 2.0 / 5.0 ms。选型的真正难点不在参数,而在机械随动结构的适配——绝大多数外置式现场问题都源于此。
导轨型与悬浮型的结构差异
外置式需要一个"把运动传给磁环"的机械环节,常见两类:
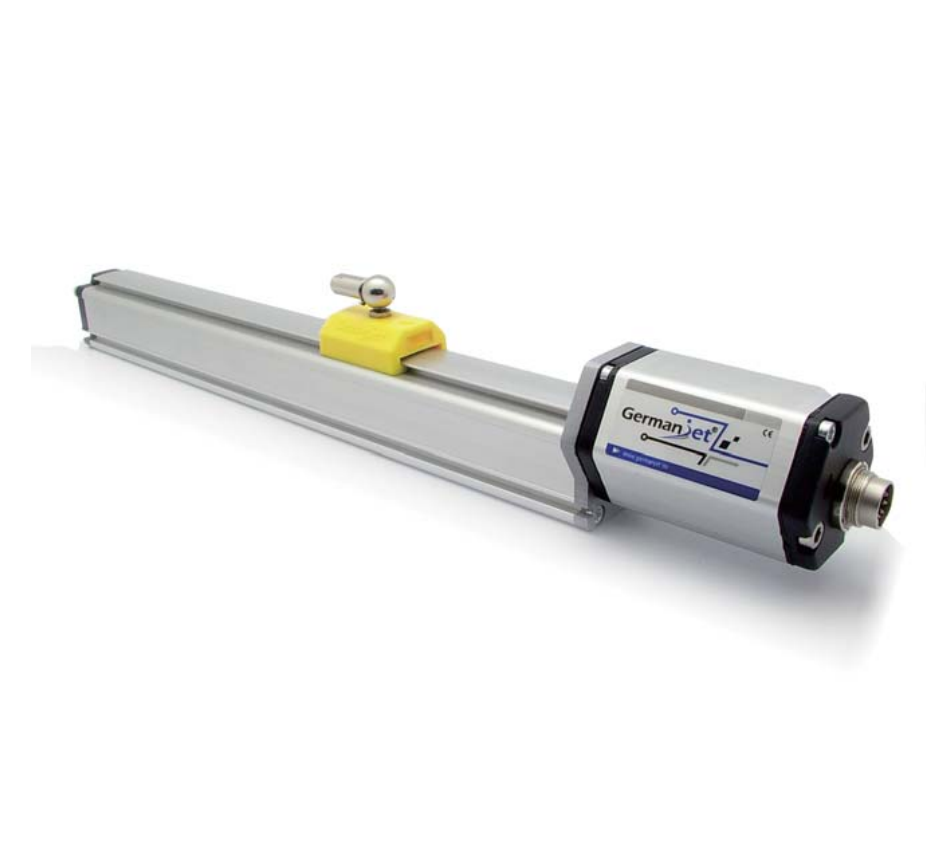
悬浮型。磁环装在悬浮滑块上,悬浮滑块一端连接被测机构。结构简单、成本低,适合运动轨迹清晰、行程方向单一的机构。缺点是悬浮滑块刚性有限,长行程时容易因自重下垂或侧向力产生偏摆,导致磁环偏心。
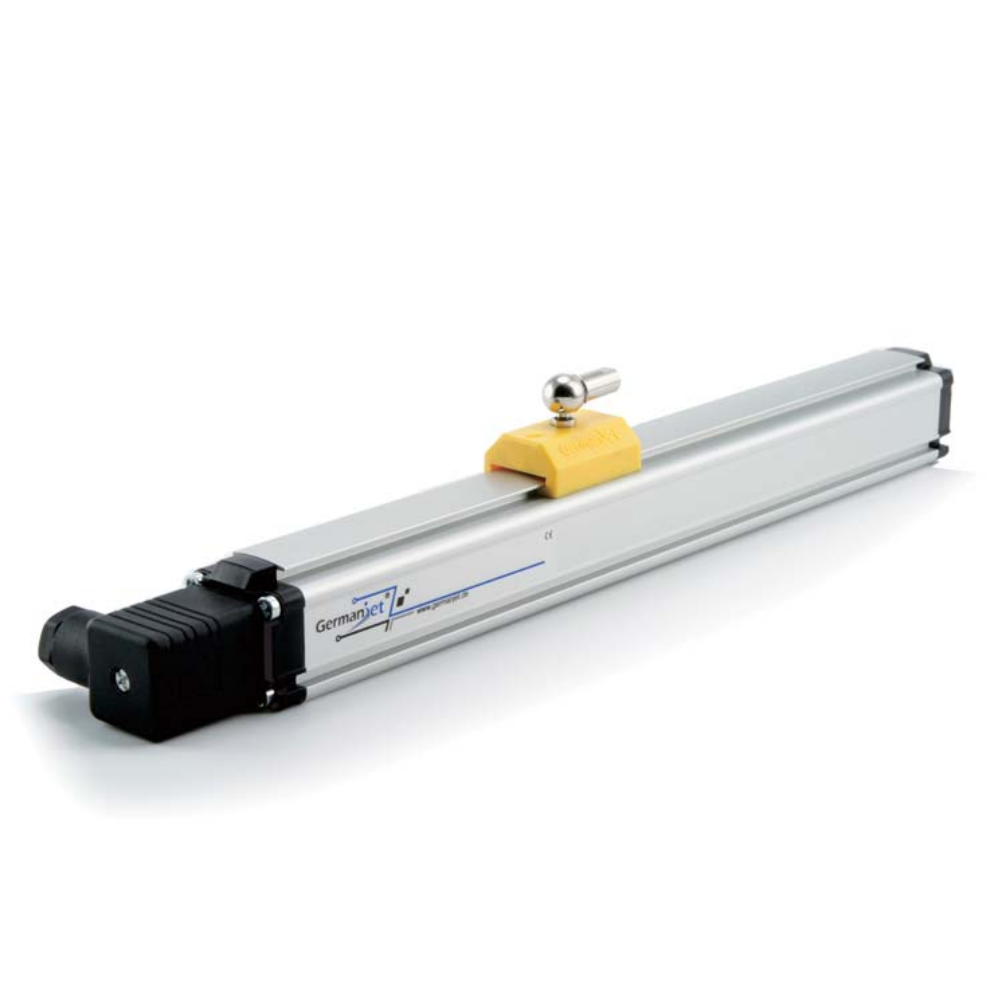
导轨型。磁环装在沿型材导轨移动的滑块上,滑块通过连接件与被测机构联接。滑块受型材导轨约束,磁环与测杆的同轴度由产品自身保证,抗侧向偏差能力强,适合长行程与存在轻微不对中的场合。代价是安装尺寸略大、成本略高。
| 对比维度 | 悬浮型 | 导轨型 |
|---|---|---|
| 同轴度保证 | 依赖外部安装精度 | 由自身导轨保证 |
| 抗侧向偏差 | 弱,需联轴节/浮动接头补偿 | 强 |
| 长行程适应性 | 一般,悬浮滑块易下垂 | 好 |
| 安装空间 | 紧凑 | 需要沿行程方向的连续安装面 |
| 成本 | 较低 | 较高 |
| 典型场景 | 短中行程、对中良好的机构 | 长行程、存在装配偏差的机构 |
外置式最大的坑:不对中
被测机构的运动轴线与传感器测杆轴线不可能完全平行,实际总有偏差。偏差的后果分两级:
轻度不对中造成磁环偏心,磁场作用区不对称,表现为行程中某些区段读数出现渐进偏差——现象上很像非线性度超标,但换传感器无效。
重度不对中会让随动机构承受侧向力,长期运行造成导轨磨损、连接件疲劳,最终卡滞或断裂。
工程解法是在联接处引入浮动环节:球头接头、万向节或柔性联接件,让随动机构只传递轴向位移、不传递侧向力和角度偏差。这是外置式安装的通用原则,具体做法见 外置式安装:支架与滑块怎么固定才稳。
支架刚性与共振
外置式引入了一条额外的机械链:设备本体 → 支架 → 传感器。支架刚性不足时会出现两类问题:
- 静态变形:支架在自重或安装应力下弯曲,造成测杆与运动轨迹不平行,长行程末端偏差最明显;
- 动态共振:支架固有频率落在设备激励频率附近,运行时读数出现规律性抖动。停机后读数正常、运行时抖动,且抖动频率与设备转速相关,基本可判定为支架共振。
处理原则是"短、直、刚":支架尽量短,尽量直接固定在设备刚性主结构上,避免用薄板悬臂。振动环境的安装要点另见 振动环境安装:防松与抗振。
18 系列与其他方案的定位对比
| 对比维度 | 18 系列外置式 | 13 系列移动液压型 | 16 / 17 内置式 |
|---|---|---|---|
| 安装位置 | 设备外部,导轨型或悬浮型随动 | 缸内/头部集成,抗振加强 | 油缸内部 |
| 环境加强 | 常规 | IP69K、抗振 25 g、抗冲击 100 g | 受缸体保护 |
| 是否改造机械 | 否,仅加支架 | 否 | 是,活塞杆内孔 ≥12.7 mm |
| 承压 | 不承压 | 不承压 | 按系列核峰值 |
| 更换停机时间 | 短 | 短 | 长,需拆缸放油 |
| 主要风险点 | 不对中、支架共振 | 同左,但结构已加强 | 钻孔加工、耐压核算 |
| 典型用途 | 老设备改造、非液压直线机构 | 工程机械、户外移动设备 | 新机设计的液压缸 |
简单判断:不能动油缸就选外置。改造类项目的完整决策路径见 改造老设备选型,与内置方案的对照见 16 系列详解。
18 系列四针电压型接线
180 模拟电压型常用四针接头,面向样本针脚定义为:
| 针脚 | 功能 |
|---|---|
| P1 | +24 V 电源 |
| P2 | 10-0 V 输出 |
| P3 | 0-10 V 输出 |
| P4 | 0 V |
- 控制器模拟量输入负端(AI−)只能接传感器 0 V(P4),不要接到机台内部地;
- 电源与信号线对调会立即烧毁传感器,不在保修范围;
- 四芯屏蔽双绞线截面积不小于 0.2 mm²,屏蔽在控制器侧接地。
19 系列模拟量是另一套 D60 六针定义,见 191 模拟量接线实战,不要拿 18 的四针去对 19 的六针。
非液压场景的适用性
18 系列并不局限于液压设备。任何需要连续位置反馈的直线运动机构都可以用外置式覆盖:木工机械送料定位、包装机封口机构、纺织机罗拉张力位移、激光切割平台定位等。这类场景通常环境洁净、行程中等,选型重点从"耐压/防护"转为"分辨率与重复精度是否匹配控制器",判据见 精度三兄弟。
输出接口按后端系统定:模拟量输入 PLC 配 191 模拟量系列 对应配置;多轴同步或需要诊断信息时走总线,框架见 模拟量还是总线。产品页参见 18 系列外置式;19 系列中的 19P 同为外置式,两者取舍见 19P 外置式详解,全部外置方案的横向选择见 外置式全系对比。
常见问题
Q:外置式位移传感器的导轨型与悬浮型怎么选?
悬浮型结构简单成本低,磁环装在悬浮滑块上,适合运动轨迹清晰、对中良好的短中行程;导轨型的磁环由型材导轨约束,同轴度有保证、抗侧向偏差强,适合长行程或存在装配偏差的机构,代价是安装尺寸与成本略高。
Q:外置式安装为什么会出现某段行程读数偏差?
多数是不对中造成的磁环偏心。被测机构运动轴线与测杆轴线不平行时,磁场作用区不对称,表现为局部区段读数渐进偏差,现象很像非线性度超标但换传感器无效。解法是在联接处加球头、万向节等浮动环节,只传递轴向位移。
Q:设备运行时读数抖动、停机就正常,是什么原因?
多为支架共振。当支架固有频率落在设备激励频率附近时会引起规律性抖动,判据是抖动频率与设备转速相关。处理原则是短、直、刚:支架尽量短、直接固定在刚性主结构上,避免薄板悬臂。
Q:18 系列只能用于液压设备吗?
不是。任何需要连续位置反馈的直线运动机构都适用,例如木工机械送料、包装机封口、纺织机罗拉、激光切割平台定位等。这类场景选型重点从耐压防护转为分辨率与重复精度是否匹配控制器。
Q:18 系列四针电压型怎么接线,接错会怎样?
P1=+24 V,P2=10-0 V,P3=0-10 V,P4=0 V。控制器 AI− 只能接传感器 0 V(P4),不要接机台内部地。电源与信号线对调会立即烧毁传感器,不在保修范围。线径不小于 0.2 mm² 屏蔽双绞。