盾构机推进油缸位移反馈
位移传感器油缸同步控制系统在盾构机上,掘进姿态由推进油缸分组行程差直接决定:上下左右各分区油缸的伸出量不同,盾体就产生俯仰与偏转。因此推进缸位移反馈不是辅助监测,而是纠偏控制的输入量。隧道内的工况——高湿、泥水、粉尘、狭窄空间、长距离布线、无法随时停机检修——决定了这里必须选内置式绝对位置方案,且要为长距离信号传输与冗余留出设计余量。
推进油缸位移反馈的三项任务
一是行程与推进量统计:单环掘进的推进行程决定何时停机拼装管片,行程读数直接触发换步流程。二是姿态纠偏:各分组行程差经几何换算得到盾体姿态偏差,与导向系统数据交叉校核。三是同步与保护:多缸同时动作时需监控行程一致性,防止个别缸憋压或超程。三项任务都要求位置在掉电、停机、重新上电后仍然有效,绝对位置输出因此成为前提条件(原理见绝对位置 vs 增量位置)。
隧道环境的选型约束
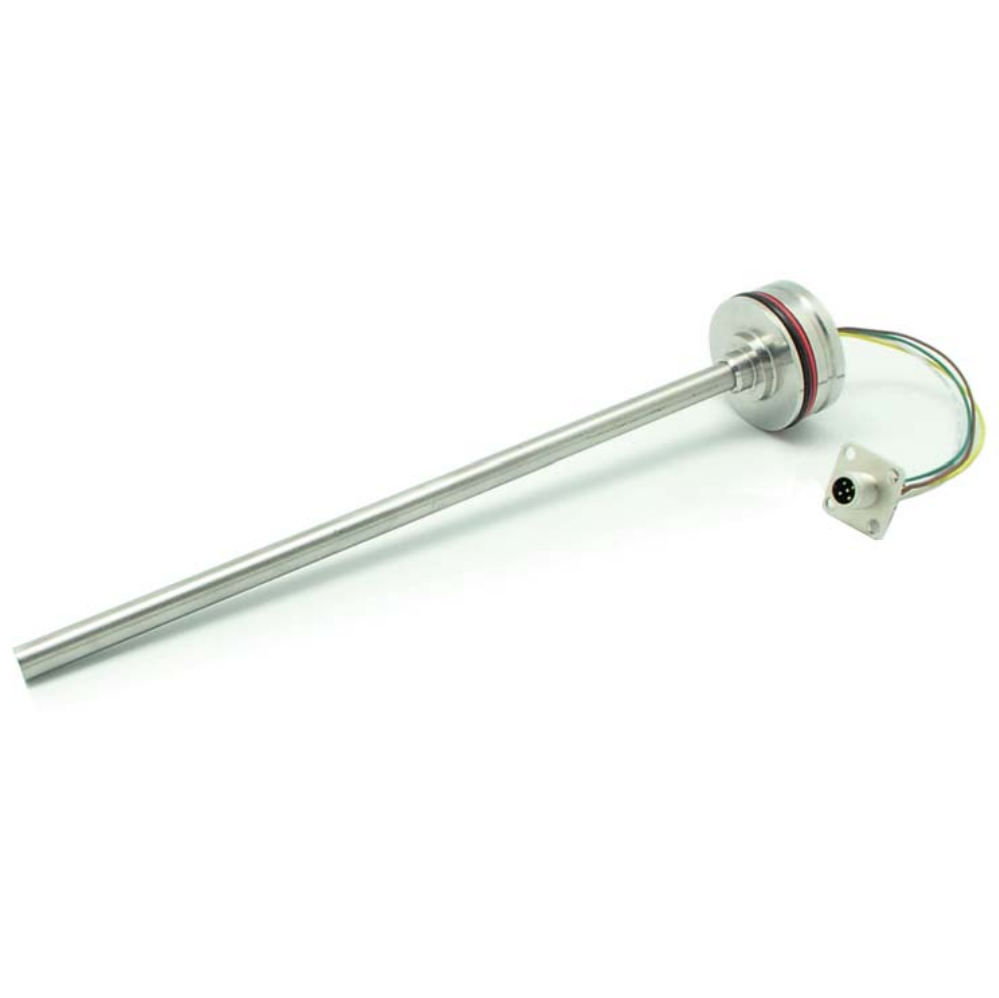
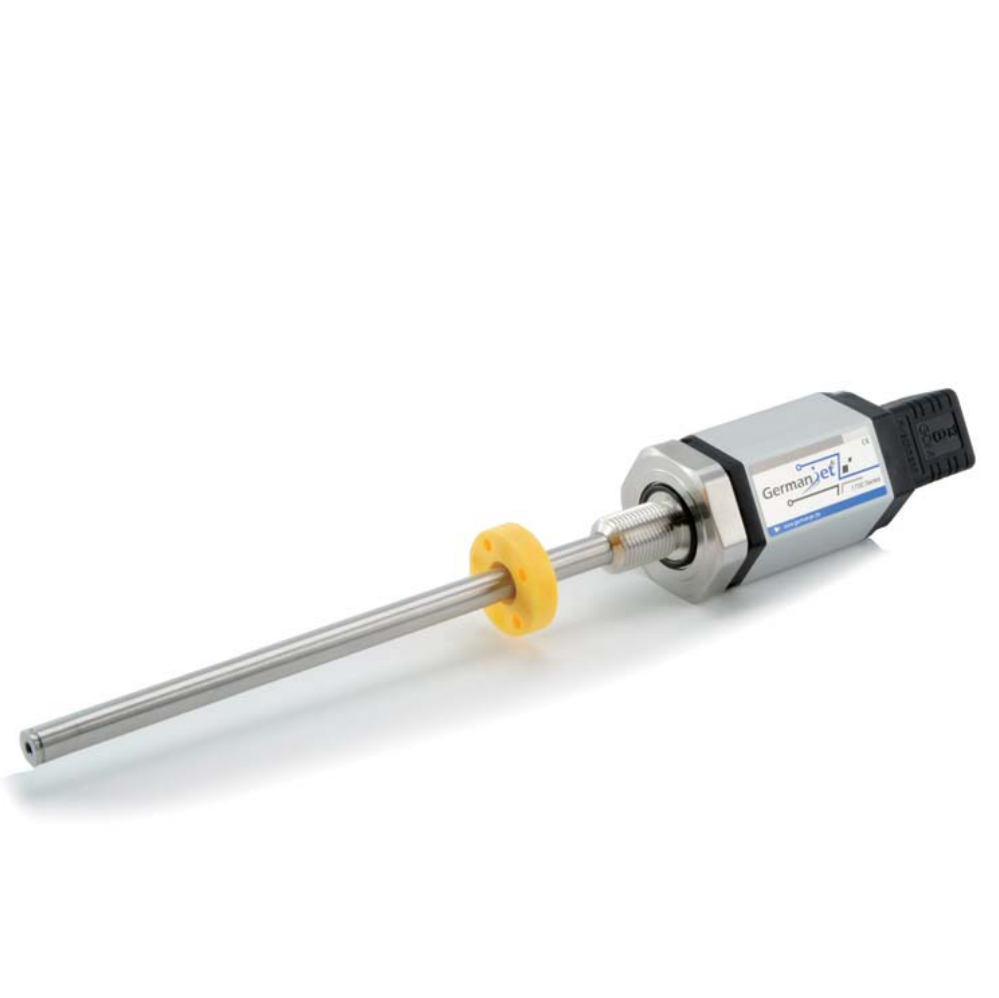
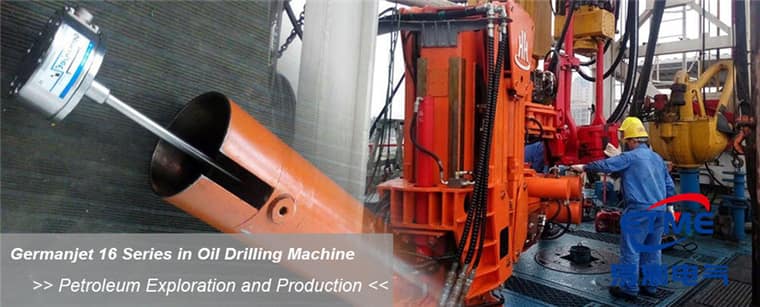
隧道内长期高湿、结露,掌子面附近有泥水与粉尘,清洗时可能被水枪直冲,防护等级建议 IP67 以上,冲洗区取 IP69K(各等级差异见IP 防护等级实测含义)。推进系统为高压液压回路,内置式的耐压等级必须覆盖峰值压力(按系列:16 为 350/530 bar,17 为 350/600 bar,19 内置为 300/600 bar),活塞杆深孔最小钻孔一般 ≥12.7 mm。杆体外露方案在这种环境下寿命难以保证,除非有可靠的机械防护罩。内置式产品见 16 系列液压缸内置式;集成式方案见 17 系列液压缸集成式。液压闭环通用要点见液压缸位置控制为什么选磁致伸缩。
接口方案对比:长距离传输怎么选
| 接口 | 长距离表现 | 多节点能力 | 诊断信息 | 适用场合 |
|---|---|---|---|---|
| 4~20 mA | 好(电流环抗压降) | 一路一线,布线量大 | 无 | 缸数少、已有模拟量卡 |
| SSI | 中(受时钟频率与线长限制) | 点对点 | 有限 | 高速位置环 |
| CANopen | 好(降速可延长距离) | 强,多节点共线 | 丰富 | 多缸分组、集中采集 |
| Profibus DP | 好 | 强 | 丰富(GSD 诊断) | 大型 PLC 主控产线 |
多缸布线:把线量降下来
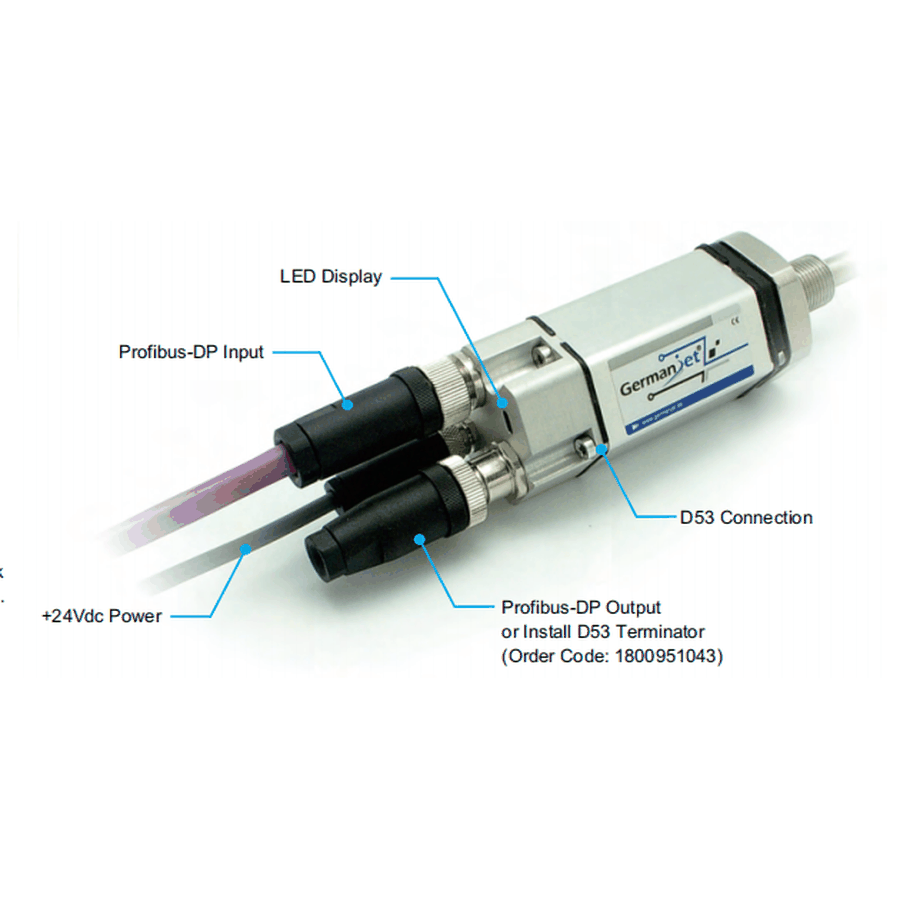
盾构推进缸数量多,位移传感器油缸同步控制系统若每缸一路模拟量,控制柜端子与电缆槽的压力很大,故障定位也慢。工程上更常见的做法是分区就近设远程 I/O 或总线节点,用一条总线把同区油缸的位置汇总回主控,线量自然降下来。选用总线时须注意波特率与总线长度的相互约束、终端电阻的正确配置,以及节点地址规划,做法见总线实操指南;Profibus 型号见 195 Profibus 系列。若出现偶发丢数,先查接头密封,再按故障排查流程核查终端电阻与地址冲突。
与其他重型液压场景的差异
盾构与工程机械同属重载移动液压,但差别明显:工程机械强调抗冲击与整车 CAN 集成(见工程机械油缸位移方案),盾构则强调多缸一致性、长距离传输与不可中断运行。关键分组建议评估冗余或双通道比对,避免单点失效导致掘进中断,冗余思路见冗余输出与双通道安全设计。
工程师实操小贴士
- 内置式活塞杆内孔下限为 ≥12.7 mm(测杆 Ø10)。17 系列缸盖另有 Ø13 mm 通孔 + M18×1.5,16 系列缸盖为 Ø18G7。耐压不要混用:16/16R 为工作 350 / 峰值 530 bar,17/17EX 为 350 / 600 bar,19 系列内置为 300 / 600 bar。
- 测杆在油缸内应做好防磨损保护(原文:The sensor rod should be protected against wear)。
- 19 系列内置型额定压力 300bar、峰值 600bar,选型与试压时以此为准(原文:Pressure Rating: 300 bar / 600 bar peak)。
常见问题
Q:盾构多缸不同步会怎样?
造成盾构姿态偏移,需纠偏。多路同型号传感器同步采样监视各缸差值,是姿态控制的基础。
Q:拼装时断电位置会丢吗?
不会。各缸绝对位置独立读取,恢复后立即可用,无需逐缸回零,避免错乱。
Q:泥浆环境怎么防护?
选IP67以上并加强接头密封,线缆穿管防护;必要时用13系列IP69K应对冲洗。