磁致伸缩位移传感器常见故障排查:测不准、跳变与无输出
磁致伸缩位移传感器故障率其实很低,但一旦读数不对,产线就得停。这篇按"现象 → 原因 → 处理"的套路,把现场最常见的几类问题列清楚,方便你对着排查,少走弯路。
现象一:无输出 / 读数一直是 0 或满量程
- 供电问题(第一步先查):先量传感器端电压是否在 +24 V(标称 24V,允许范围 20.4–28.8 V),同时确认极性没接反——极性接反会直接烧机。反接保护到 −30 V、过压 36 V 是保护边界,不是工作范围;隔离常见 500 Vdc。电压输出负载须 ≥5 kΩ。保险丝与极性反接一并查;
- 接线松动:插头没插紧、针脚氧化,尤其是总线型,先重新拔插并拧紧;
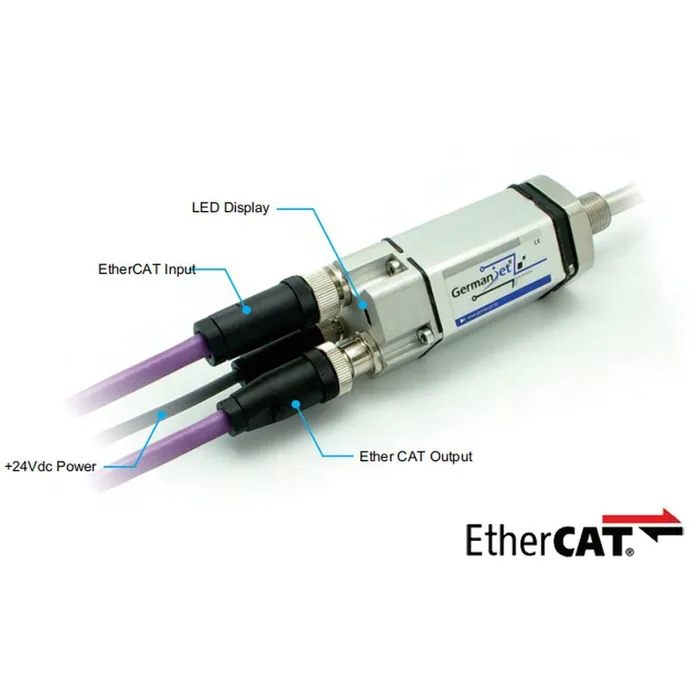
- 磁环缺失或装反:内置式换杆后忘装磁环、或磁环装到量程外,传感器收不到磁场就无回波。灯语见 电子头 LED。
电源与信号对调会烧毁传感器,18 系列四针电压型尤其危险,见 18 系列详解。万用表步骤见 5 步定位。
现象二:数值跳动、不稳定
先区分机械抖动还是电气干扰:停机稳定、一走机才抖,多为磁环支架传振;开机瞬间就跳,多为干扰。再按这个顺序查。
- 电磁干扰:信号线和动力线并行是头号原因,拉开间距或加屏蔽;
- 屏蔽层接地不对:改成单端接地,并检查接地点是否干净;
- 磁环松动:磁环沿轴向微动或径向晃动,会让回波位置漂移,紧固后再看;
- 电源纹波大:开关电源质量差,并一个滤波电容常能立竿见影。
现象三:测量不准、有固定偏差
- 零位没标定:重新做零位校准,确认机械零点和读数对应;
- 量程设置错:控制器里量程参数和传感器实际量程不一致,按比例换算就会偏;
- 磁环超出量程区:检查磁环是否走到测杆有效区之外。
确属系统偏差的,用两点法重新标定;若磁环进入两端死区,读数粘在端值不动属正常,不是故障。
现象四:偶发丢数 / 通信中断(总线型)
- 终端电阻:CAN 两端各一只 120Ω;Profibus 两端插头置 ON 且需上电才生效。没接或接错,长距离通信会丢帧;
- 节点地址冲突:两个从站地址重复,总线会频繁掉线;
- 接头进水进油:防护等级再高,接头密封失效也会烂在接口里,定期查 M12 密封圈。
按这个顺序往下走
四个现象只是入口,真到现场还得按「电源—接线—干扰—尺本身」一层层排除。跳过前面直接换尺,是最常见的白花钱方式。
- 先量供电。24V 稳不稳,0V 有没有被大电流设备拖动。供电不对,后面所有判断都作废。
- 再量信号。万用表盯着输出、推磁环看数值跟不跟,五步定位见 用万用表判断好坏。
- 怀疑干扰就先隔离。拿一块干电池替代尺往链路里灌稳定信号,读数还跳不跳一看就清楚,做法见 干电池隔离法。
- 总线型再查物理层。终端电阻、屏蔽单端接地、CAN-H 与 CAN-L 有没有接反,见 EMC 与强磁场。
- 最后才判尺。整机层面的对照表见 液压缸位移传感器故障排查。
常见问题
Q:传感器没输出了,第一步该查什么?
先量传感器端电压,确认在 20.4–28.8 V 之间(标称 24V),同时确认极性没有接反——接反会直接烧机。注意反接保护到 −30 V、过压 36 V 是保护边界,不是工作范围;电压输出型的负载须 ≥5 kΩ。保险丝和极性一并查,先别急着拆电子头。
Q:读数一直跳,怎么分清是机械问题还是干扰?
看出现的时机:停机稳定、一走机才抖,多为磁环支架传振;开机瞬间就跳,多为电气干扰。干扰先从走线查——信号线和动力线并行是头号原因,拉开间距或加屏蔽;然后把屏蔽层改成单端接地,并确认接地点干净;开关电源纹波大的,并一个滤波电容常能立竿见影。
Q:读数有固定偏差,是不是传感器坏了?
多数不是。按顺序查三件事:零位有没有标定(重做零位校准,确认机械零点与读数对应);控制器里的量程参数和传感器实际量程是否一致(不一致按比例换算就会偏);磁环有没有走到测杆有效区之外。确属系统偏差的用两点法重新标定。另外,磁环进入两端死区、读数粘在端值不动是正常现象,不是故障。
Q:总线型偶发丢数、通信中断,先查哪里?
先查终端电阻:CAN 两端各一只 120Ω,Profibus 两端插头要置 ON 且必须上电才生效,漏接或接错在长距离下就会丢帧。再看节点地址有没有冲突——两个从站地址重复会让总线频繁掉线。最后查接头有没有进水进油,防护等级再高,接头密封失效也会烂在接口里,定期检查 M12 密封圈。
Q:传感器没输出了,第一步该查什么
先查供电。用万用表量电子仓端子的电源电压,24V 回路应在 21.6 到 26.4V 之间。电压正常再看输出类型:模拟量测回路电流是否在 4 到 20mA 范围内,总线看是否有报文回应。供电和接线排除之后才怀疑本体。
Q:磁致伸缩位移传感器读数跳动是什么原因
按概率排序:屏蔽层接地不当或信号线与动力线同槽(占多数)、磁环松动或姿态偏斜、供电纹波过大、电子仓附近有强磁场源。区分方法看跳动形态,无规律乱跳多为干扰,随位置周期性起伏多为磁环问题。
Q:数据恒定在某个数字不动,是怎么回事
三种可能。磁环脱出测杆,波导丝上取不到有效回波,输出锁在超时值;总线型传感器通信中断,控制器保留最后一帧数值;模拟量回路的采样通道故障,读数被冻结。先确认磁环在有效行程内,再查通信。
Q:数据有规则跳动和无规则乱跳分别是什么原因
有规则跳动指偏差随位置呈周期性变化,多来自磁环装反或磁环姿态偏斜导致耦合强度随位置波动,也可能是测杆局部被蹭伤。无规则乱跳与位置无关,多来自干扰:变频器、屏蔽接地、供电纹波。区分这两种形态能省掉大半排查时间。
Q:测量不准、有固定偏差怎么处理
固定偏差首先查基准,不查精度。核对机械基准点是否被改动、磁环与运动件的连接是否移位、控制器的零点与量程系数是否正确。三项都正常,偏差仍稳定存在,才考虑是磁环装反造成的有效感应中心偏移。
Q:只在一小段位置来回跳是什么问题
典型是局部耦合失效。原因多为测杆表面在该段被磁环蹭伤,或波导丝局部疲劳。判断方法:把磁环匀速走过全程,记录跳动区间,与磁环或装配的碰撞痕迹比对。这类损伤不可修复,只能避开该段行程或更换测杆。
Q:输出固定在满量程或零点不跟随,是怎么回事
和读数恒定不同,这一种通常是磁环已经离开有效测量段,或者波导丝回波丢失后计时器锁在默认值。检查磁环是否越过两端盲区、机械行程是否超过传感器量程。带限位保护的场合还要检查限位是否失效。
Q:什么情况下才该怀疑传感器本身坏了
四类证据齐了才怀疑本体。供电与接线确认无误;输出在有效行程内全段无响应;同一台设备换一支已知良好的传感器后恢复正常;或者示波器上完全看不到回波。只有症状没有交叉验证就换传感器,是最常见的误判。
相关产品
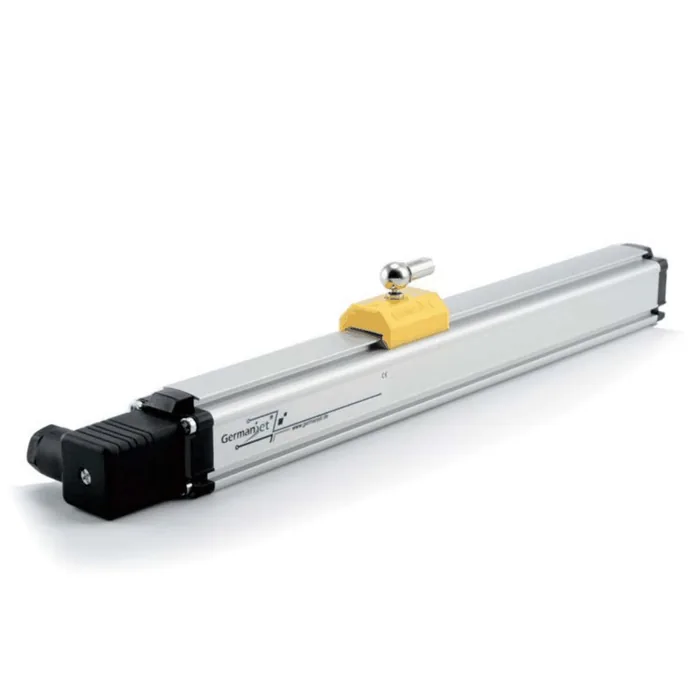
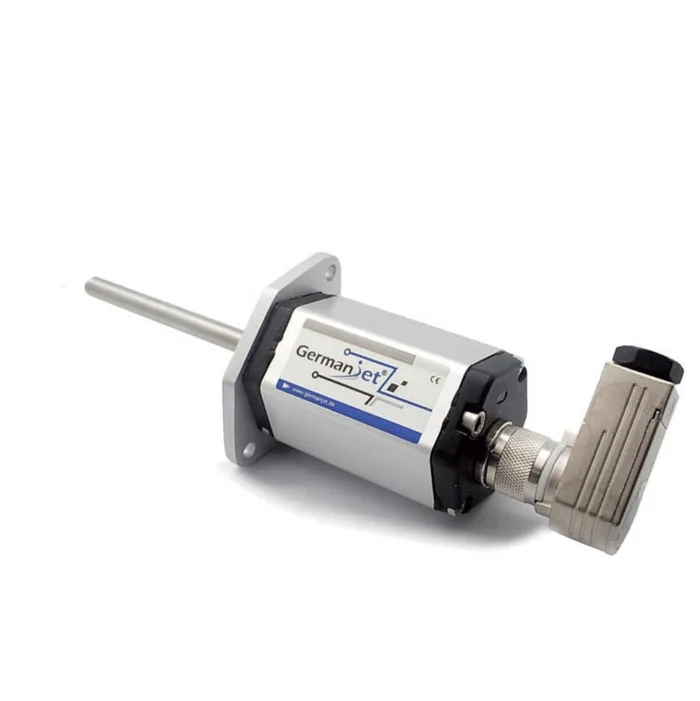
这篇讲的问题,说到底都绕不开磁致伸缩位移传感器本身。磁致伸缩位移传感器产品中心按行程、安装方式与输出接口把全部系列排开,选型从这里进最省事。
← 返回行业动态