磁致伸缩位移传感器响应时间与刷新率:与控制周期的匹配方法
响应时间与刷新率决定磁致伸缩位移传感器能否跟上控制环的节奏。响应时间是传感器对位置变化的反应延迟,刷新率是单位时间输出位置值的次数。两者选错,轻则闭环滞后,重则引起低频振荡。选型时刷新率应至少匹配控制环频率,并留出余量。
响应时间:从变化到反映
响应时间包含波导丝中扭转波的传播时间与电路处理时间。由于传播时间正比于量程,长量程传感器的固有响应时间通常更长——这是物理传播距离导致的固有结果,不是产品缺陷。例如数米量程的响应时间会明显大于短量程。
刷新率与控制周期
控制环以固定周期(如 1ms = 1kHz)运算。传感器刷新率需 ≥ 控制频率数倍,控制器才能每个周期拿到有效新值。若刷新率低于控制频率,位置反馈相当于"丢帧",闭环会滞后甚至不稳。
不同应用的刷新率需求(参考)
| 应用类型 | 典型控制周期 | 建议刷新率 |
|---|---|---|
| 液压伺服压制 | 0.5~1 ms | ≥ 1 kHz |
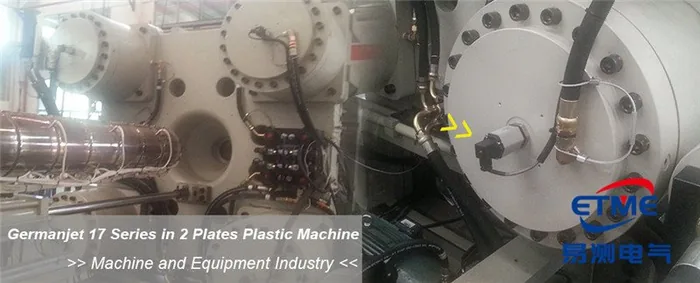
| 注塑机合模 | 1~2 ms | ≥ 0.5~1 kHz |
| 一般比例控制 | 5~10 ms | ≥ 100~200 Hz |
| 慢速位置监测 | ≥ 50 ms | ≥ 20 Hz |
模拟量更新时间按行程分档
| 行程 | 更新时间 |
|---|---|
| ≤ 1200 mm | 0.5 ms |
| ≤ 2400 mm | 1.0 ms |
| ≤ 4800 mm | 2.0 ms |
| ≤ 7600 mm | 5.0 ms |
12 系列电压型(120)仍是 0.2 ms,不要套上面的分档。162 / 192 SSI 按行程给的是更新频率(300 mm 3.7 kHz … 5000 mm 0.5 kHz),见 16 系列详解 与 162 和 192。
总线型刷新的特殊性
- CANopen:靠传输类型 + 事件定时器(Event Timer)或同步方式决定实际刷新;
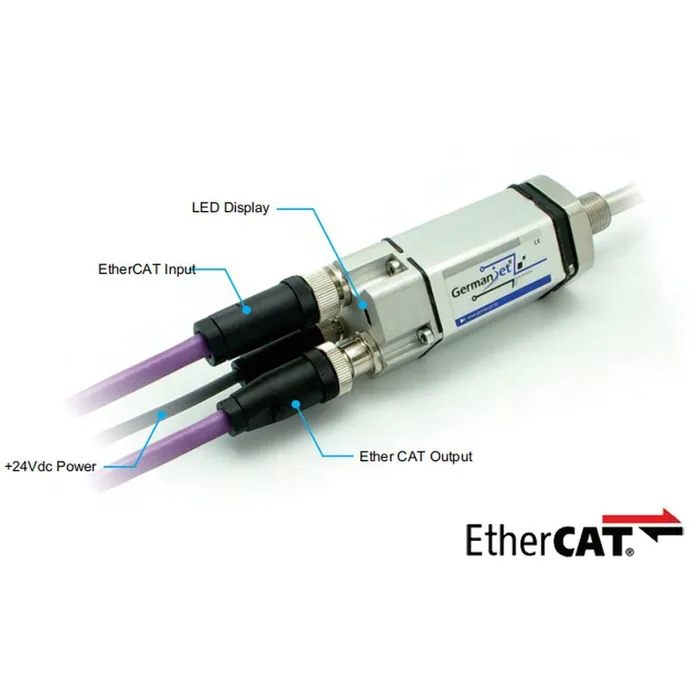
- EtherCAT:靠分布式时钟(DC)或 SYNC 同步,刷新率受总线周期与负载影响;
- 多轴共享总线:轴上数量增加会摊薄单轴刷新带宽,需核算总负载。
总线同步机制详见 总线型断电保持与同步刷新;EtherCAT 实时性见 EtherCAT 实时性与 DC 同步。输出方式整体选型见 模拟量 vs 总线;对响应速度敏感的机器人场景见 机器人位移检测。
模拟量更新时间随行程变,这是硬约束
总线型报的是"每多少毫秒更新一次",模拟量不是。模拟量的更新时间由内部采样与输出刷新构成,长行程机型因为要等回波走完全程,更新周期天然更长:
| 量程段 | 更新节拍(典型) | 适用控制周期 |
|---|---|---|
| ≤500 mm | 最快档 | 几十毫秒级闭环可用 |
| 500~1500 mm | 中等 | 百毫秒级闭环可用 |
| 1500 mm 以上 | 较慢 | 用于位置显示与到位判断为主 |
表里给的是量级关系,具体数值看型号规格。要点是:先确认自己的控制周期,再反查该量程段能不能跟上,而不是先选行程再抱怨跟不上。
为什么总线型不受这个限制
总线型(CANopen、EtherCAT 等)的位置值是在电子仓里算好后按周期推到总线上,主站按自己的节拍取用。两个限制变了:
- 瓶颈从"等回波"变成"总线带宽":一帧 8 字节的位置数据,在 1 Mbps 的 CAN 上占用很小,多轴也不会挤爆。
- 同步由总线负责:SYNC 或分布式时钟让多轴在同一时刻取样,模拟量做不到这一点,多轴之间总有相位差。
所以多轴同步场合选总线不是追新,是因为模拟量在原理上就给不了一致的取样时刻。
常见问题
Q:响应时间和刷新率区别?
响应时间是位置变化的反应延迟,刷新率是单位时间输出位置值的次数。
Q:长量程响应更慢吗?
是的,扭转波传播时间正比于量程,长量程固有响应时间更长。
Q:控制周期 1ms 需要多高刷新率?
至少 1kHz 或更高,宁高勿低,保证每周期拿到有效新值。
Q:模拟量更新时间为什么有的是 0.5 ms、有的是 5.0 ms?
按行程分档:≤1200 / 2400 / 4800 / 7600 mm 对应 0.5 / 1.0 / 2.0 / 5.0 ms。12 系列 120 电压型仍是 0.2 ms。SSI(162 / 192)用 kHz 更新频率,不要和模拟量毫秒档混写。
Q:响应速度怎么样,适合高频动态测量吗
刷新率典型值在 0.5 到 3.7 kHz 之间,随量程和输出方式变化,SSI 时钟频率高时更快。适合位置反馈和常规闭环,不适合冲击、振动等高频动态波形分析。要做动态测量,用加速度计或专用动态位移传感器。
相关产品
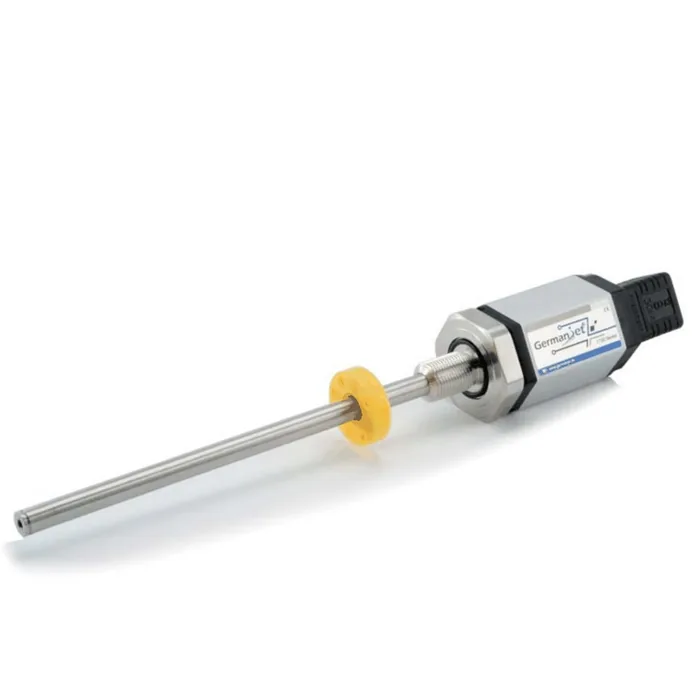
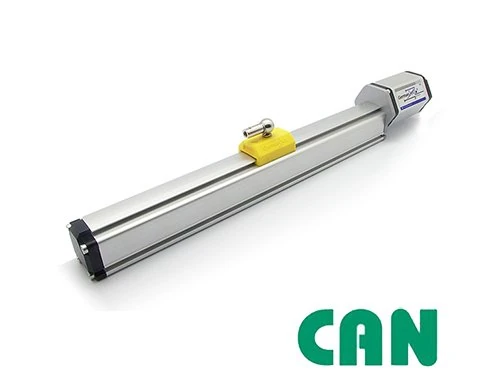
这篇讲的问题,说到底都绕不开磁致伸缩位移传感器本身。磁致伸缩位移传感器产品中心按行程、安装方式与输出接口把全部系列排开,选型从这里进最省事。
← 返回行业动态