垃圾压缩设备液压缸位移
垃圾压缩站推头和闸门上的液压缸位移传感器安装要求,第一条就是杆体别露在腐蚀污水里。垃圾压缩设备(水平压缩站、垂直压缩箱、压缩式垃圾车)的位移检测,工况特征可以概括为:高频往复、重载冲击、腐蚀性污水与渗滤液、粉尘与异物、频繁高压冲洗。推头行程反馈用于压缩循环的换向控制、压实度判断与满载检测;行程数据同时是设备劳损统计的基础。这类场景对精度要求不高(50~100 μm 档足够),但对防护、抗冲击与安装保护的要求接近工程机械。
压缩循环中位移反馈的作用
典型压缩循环是"推头前进—遇阻升压—回程—再进给"。若仅靠压力信号判断循环,无法区分"压实到位"与"卡住异物";引入行程反馈后,控制器可结合"位置 + 压力"两维判据:压力升高但位置不再前进,说明已压实或卡阻;位置正常推进而压力异常低,则可能是箱体未装满或液压泄漏。行程数据还可用于统计单次压缩的有效推进距离,作为压实度的间接指标。
腐蚀与冲洗:外置方案的主要失效点
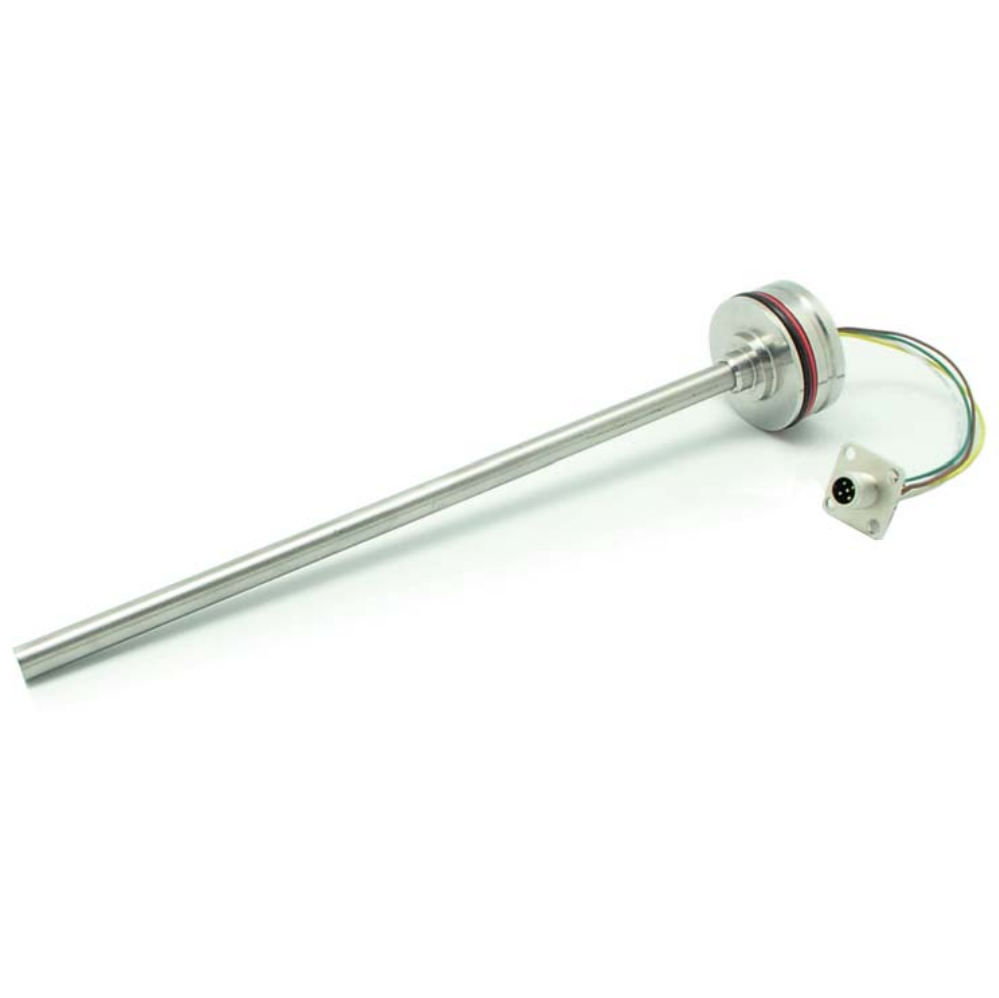
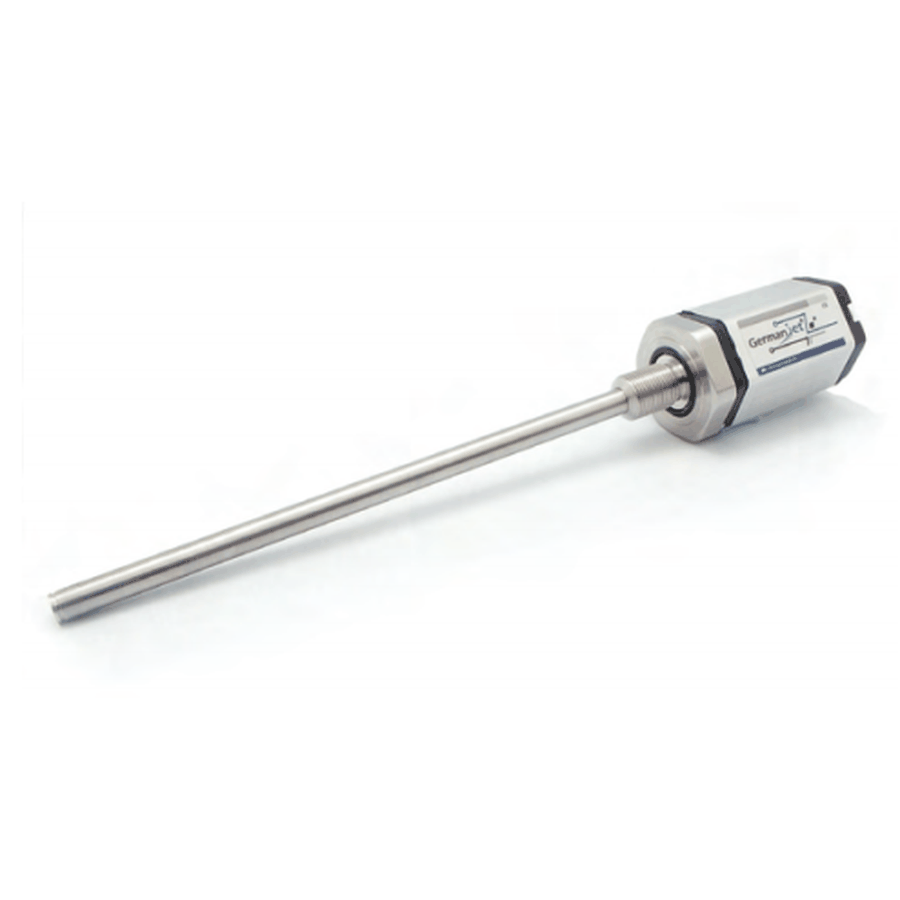
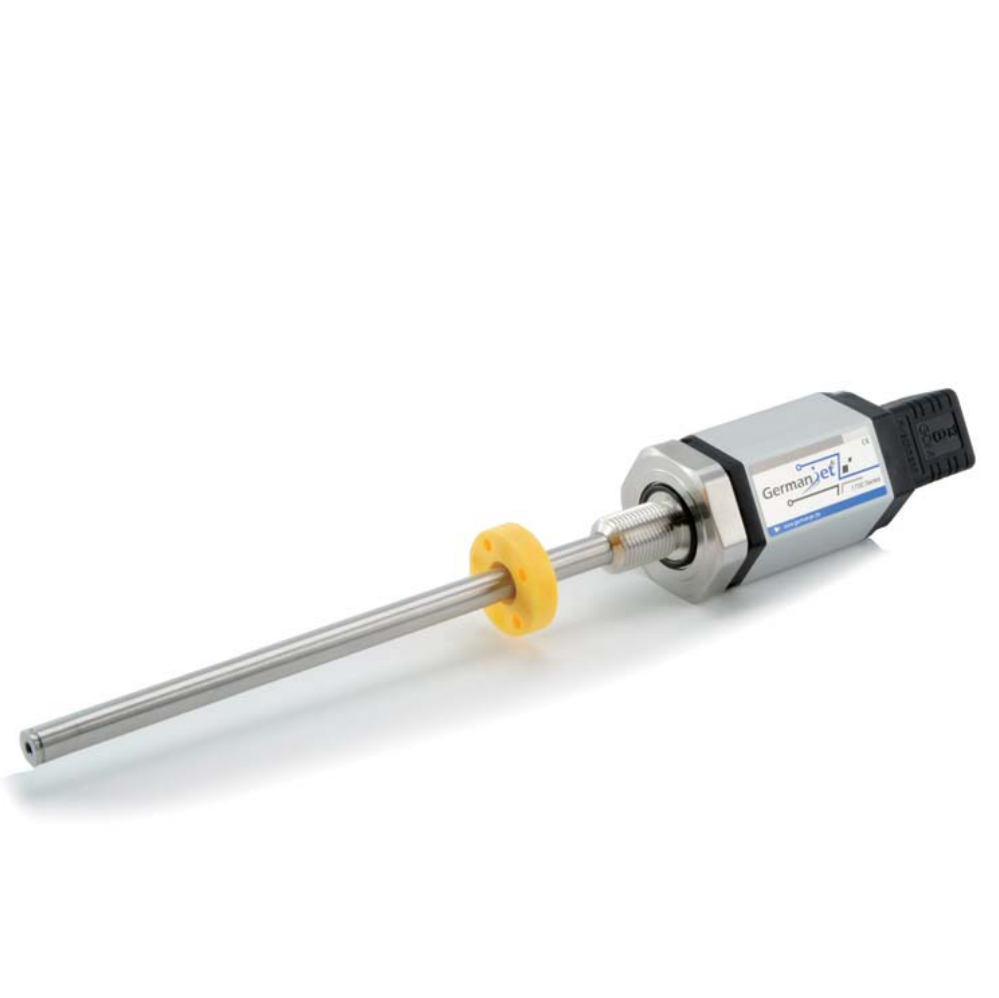
渗滤液具有腐蚀性,且会随冲洗水四处淌;外置杆体被腐蚀液包着又被硬物撞,不如内置藏进深孔。外置杆体在这种环境下容易被腐蚀性液体包裹、被垃圾中的硬物撞击,因此油缸内置式是首选:杆体位于活塞杆深孔内,完全避开腐蚀介质与撞击。内置需核对耐压(按系列:16 为 350/530 bar,17 为 350/600 bar,19 内置为 300/600 bar)与最小钻孔(一般 ≥12.7 mm)。若受条件限制必须外置,则应加金属防护罩并选高防护等级型号,冲洗部位建议 IP69K(各等级含义见IP 防护等级实测含义),可参考 13 系列移动液压型(抗振 25 g / 抗冲击 100 g)。
安装方案对比
| 方案 | 耐腐蚀 | 抗撞击 | 改造难度 | 适用 |
|---|---|---|---|---|
| 油缸内置 | 好(杆体不接触介质) | 好 | 需加工活塞杆深孔 | 新机、大修 |
| 外置带防护罩 | 中 | 中 | 低 | 在役设备加装 |
| 外置式磁致伸缩(长行程)(对照) | 差(钢丝易锈蚀卡滞) | 差 | 低 | 不推荐 |
| 限位开关(对照) | 中 | 中 | 低 | 仅两态,无过程数据 |
高频往复对可靠性的考验
这种工况下液压缸位移传感器安装要求还得把支架焊缝和紧固件防松算进去。压缩站每天的循环次数很高,累计行程巨大。这对非接触测量是显著优势:磁环与杆体之间没有机械摩擦,不存在传统接触式电刷那样的磨损失效模式。但机械安装仍会疲劳——支架焊缝开裂、紧固件松动、电缆在拖链外弯折断芯都是现场常见问题。安装规范与防松要点见安装调试实战,出现读数异常时的排查顺序见故障排查:测不准、跳变、无输出。
接口与远程管理
垃圾压缩站的液压缸位移传感器安装要求在远程站上同样成立——压缩站多为无人值守,位置与状态数据需上送环卫管理平台。简单方案用 4~20 mA 接入本地 PLC 再上传,模拟量产品见 191 模拟量系列;需要携带诊断信息时可选总线型(要点见总线实操指南)。液压回路的通用选型框架见液压缸位置控制为什么选磁致伸缩;同类移动液压设备(压缩式垃圾车)的经验可对照工程机械油缸位移方案。
工程师实操小贴士
- 内置式活塞杆内孔下限为 ≥12.7 mm(测杆 Ø10)。17 系列缸盖另有 Ø13 mm 通孔 + M18×1.5,16 系列缸盖为 Ø18G7。耐压不要混用:16/16R 为工作 350 / 峰值 530 bar,17/17EX 为 350 / 600 bar,19 系列内置为 300 / 600 bar。
- 测杆在油缸内应做好防磨损保护(原文:The sensor rod should be protected against wear)。
- 19 系列内置型额定压力 300bar、峰值 600bar,选型与试压时以此为准(原文:Pressure Rating: 300 bar / 600 bar peak)。
常见问题
Q:压缩设备位移难点?
高尘、重载、冲击大,要求防尘抗冲击与耐污染;13系列IP69K抗冲击100g较合适。
Q:压缩头位置用于什么?
用于行程限位、满箱判据与节拍控制,绝对位置免回零利于连续运行。
Q:高尘怎么防护?
接头IP67以上朝下,杆体加防护;非接触结构本身耐污染。