2026-06-15 · 技术洞察
Start-Stop 位移传感器接口:脉冲间隔到位置的转换
Start-Stop把计时这活直接甩给控制器:主站发起始脉冲、回波到了给停止脉冲,两个脉冲的时间差乘声速就是磁环位置。问题也在这——精度一半落在控制器高速计时上,声速温漂还得自己补。这篇讲清它的适用边界,告诉你什么存量改造能留、新项目为什么通常该换SSI。
Germanjet 行业动态、技术文章与资讯
Start-Stop把计时这活直接甩给控制器:主站发起始脉冲、回波到了给停止脉冲,两个脉冲的时间差乘声速就是磁环位置。问题也在这——精度一半落在控制器高速计时上,声速温漂还得自己补。这篇讲清它的适用边界,告诉你什么存量改造能留、新项目为什么通常该换SSI。
Modbus读数通信正常却跳大数,先别急着找干扰。数据模型其实就一件事:把两个连续16位寄存器拼成32位计数,再乘分辨率步长。真正坑人的是字序反、有符号当无符号(HMI冒出接近43亿)、轮询压太紧这三处。这篇给你一条两分钟定位的排查顺序,附RTU与TCP的物理层差别。
PROFINET位移传感器的诊断能定位到端口级,强过不少总线,可前提是做了拓扑组态。这篇讲清原理:借LLDP邻居发现把实际接线和组态拓扑一比对,断线直接指到哪台设备哪个端口,网线插错口立刻报邻居不匹配;换件时控制器按邻居关系自动写设备名,现场不用带工程电脑。没做拓扑就只剩'某个站掉了',以太网侧也不必装120Ω终端电阻。
SSI 的故障形态很有限,四类现象在波形上基本能一眼分开:不通信、通信但数据不动、数据动了但位错、偶发跳大数。这篇把判读的接法、判据和排查顺序一次排好。
总线偶发丢帧,先别换线,断电量一下差分线电阻。120欧这个数来自电缆特性阻抗,不是厂家拍的,必须网段两端各一只信号才不反射。正常读数约60欧,只有一只会读到120欧,装三只过匹配反而约40欧、低速下还能通更隐蔽。这篇给你一张阻值判读表和各总线要不要终端的对照。
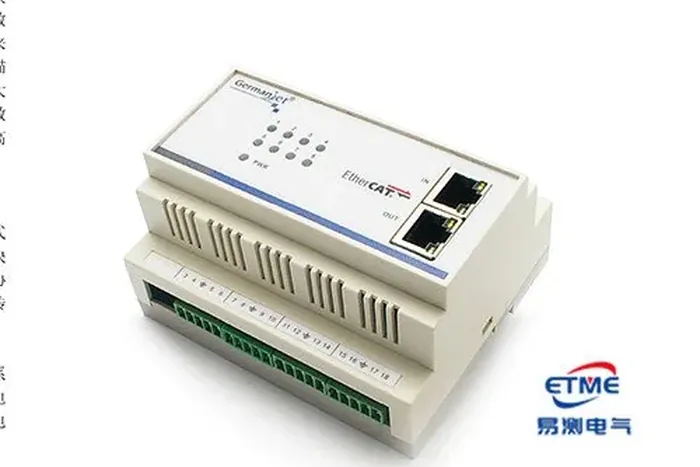
EtherCAT位移传感器没有站地址拨码,IN、OUT接反比地址错还迷惑。从站上线就两件事:导入与实物产品码固件一致的ESI描述文件,再把状态机从INIT推进到OP。注意SAFE-OP阶段输入已经有数,别看到位置值就以为配完。多轴同步开分布式时钟DC,但循环周期不能短于传感器自身刷新,量程越长越慢,硬设短了就读到同一个数。
查Profibus位移传感器故障,先别急着读诊断码,物理层问题远多于配置层。两个专属坑:终端不是CAN那种120Ω单电阻,而是390/220/390三电阻偏置网络,断电量A、B约110Ω才说明两端都置对;置ON的那台一断电,整段偏置就失效、整网时断时续。整网异常看不出原因时,从中间断开加临时终端,二分法几轮就能锁到一段线。
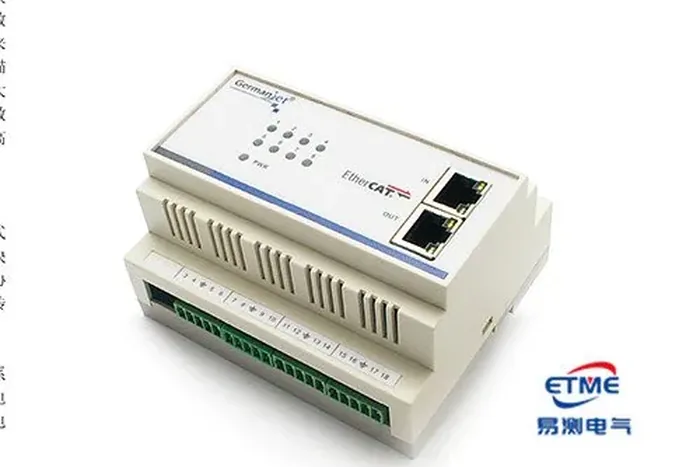
很多人以为上了EtherCAT位移传感器就能随便压周期,其实量程越长刷新越慢。关键分清两件事:帧飞速穿越从站让EtherCAT周期短、节点多了也不膨胀;分布式时钟DC对齐各轴采样时刻、解决轴间不一致,却缩短不了磁致伸缩本身的测量耗时。控制周期别短于这个物理下限,多轴尽量同量程,否则补不回测量时间差。
CANopen位移传感器接不上网,绝大多数不是设备坏了,而是地址冲突或波特率不一致。这篇教你现场两分钟定位:节点地址1到127全网唯一,两台重号会表现为位置值在两个数间来回跳;波特率越高网段越短,正确顺序是先量走线长度、倒推可用速率再降一档留裕量。最后断电量CAN_H与CAN_L,约60Ω说明两只120Ω终端都在位。
PROFINET位移传感器的身份是设备名而不是IP,新设备上线第一步是用DCP按MAC分到和组态一致的名字,名字得全小写、全网唯一,重名会让控制器连到另一台却通信正常。这篇还帮你省成本:RT够用就别上IRT,IRT要支持等时同步的交换机,还把拓扑锁死,日后换线就得重下载。只为读个位置值上IRT不划算,多轴严格同步才值得。
接第一台CANopen位移传感器,先搞懂PDO和SDO各管什么:过程数据走PDO、参数走SDO。位置值按DSP406行规放在对象字典0x6000区、INT32格式经TPDO周期上送,单帧8字节最多装两个磁环。千万别用SDO轮询位置,那是总线失控头号原因;上电后还得用NMT把节点切到Operational才出数,首次上电把这几项写进检查单,能少排半天障。
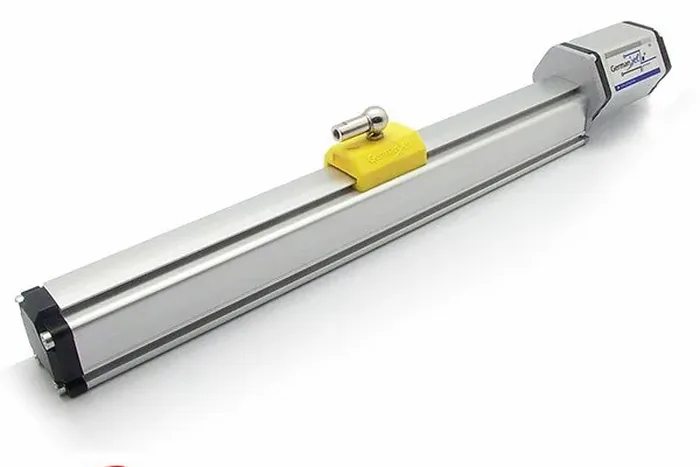
一根波导丝要读多个磁环,CANopen有个硬限制:标准帧负载8字节,位置值INT32占4字节,单TPDO最多装两个。磁致伸缩位移传感器三个以上磁环要分批,所需TPDO数等于磁环数除以2向上取整,多帧位置必须用SYNC触发才来自同一采样时刻。文中还点出磁环最短间距、序号按离电子头远近排,越位会误判成两轴同时跳。