2026-05-23 · 产品知识
垃圾压缩设备液压缸位移
垃圾压缩站推头每天高频往复,渗滤液带腐蚀、硬物乱撞,外置杆体根本扛不住。这篇把液压缸位移传感器安装要求落到现场:首选油缸内置,杆体藏进深孔不碰介质;必须外置就加金属护板,湿冲洗位选13系列,抗振25g、抗冲击100g、IP69K。文中还用位置加压力两维判据,帮你分清压实到位还是卡了异物。
Germanjet 行业动态、技术文章与资讯
垃圾压缩站推头每天高频往复,渗滤液带腐蚀、硬物乱撞,外置杆体根本扛不住。这篇把液压缸位移传感器安装要求落到现场:首选油缸内置,杆体藏进深孔不碰介质;必须外置就加金属护板,湿冲洗位选13系列,抗振25g、抗冲击100g、IP69K。文中还用位置加压力两维判据,帮你分清压实到位还是卡了异物。
灌装每瓶容量准不准,算的就是截面积乘活塞行程这条公式。这篇讲清磁致伸缩位移传感器怎么把活塞绝对位置换算成容量,重复精度±0.002mm保住每袋一致,分辨率5到20μm够用。封口模闭合、切刀定位同样靠它。食品日化线高压热水冲洗是硬要求,接头得食品级材质并朝下做防水弯,湿区直接上13系列IP69K。
放疗床多轴对位、手术台升降都讲安全,最容易漏的一步是上电校验。这篇讲清磁致伸缩位移传感器为什么把重复精度±0.002mm看得比分辨率更重,靶区对齐就靠多轴微米级到位。洁净低噪环境IP65就够,不必上IP69K。关键是把'床板有没有被人手动推过'写进上电逻辑,利用绝对位置上电即读提前发现移位。
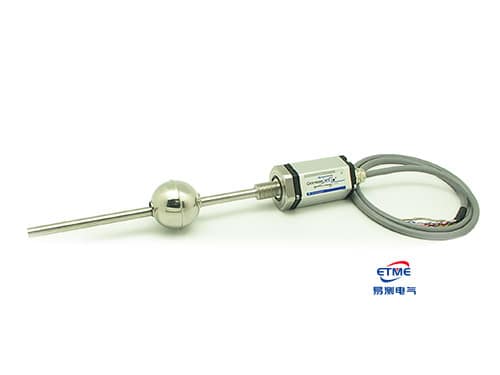
反应釜搅拌升降、釜盖开合这些测点,选型顺序得先防爆后测量。这篇讲清化工区怎么定Ex ia本安型配隔离栅、再挑安装形式,并提醒一个更易漏的坑:磁致伸缩位移传感器接触介质的保护管与密封件要逐项核对相容性,清单得连清洗剂和微量组分一起要,只盯主物料准漏。19F前死区130mm、总长公差+15/-5mm也帮你扣好有效行程。
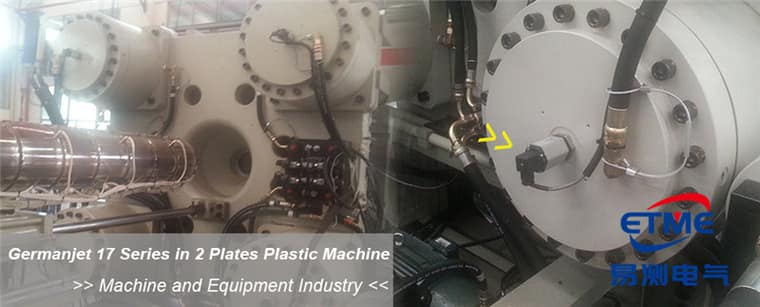
结晶器振动闭环,被控量是一条往复曲线而不是一个点,按定位那套选就错了。这篇讲清磁致伸缩位移传感器为什么要刷新够快(约0.5至5ms)才能还原非正弦波形,±0.002mm重复精度如何保住振幅一致,以及双缸相位为什么比绝对精度更关键。还点出电磁搅拌线圈是强磁场源,测杆能偏就偏,屏蔽接地跟上。
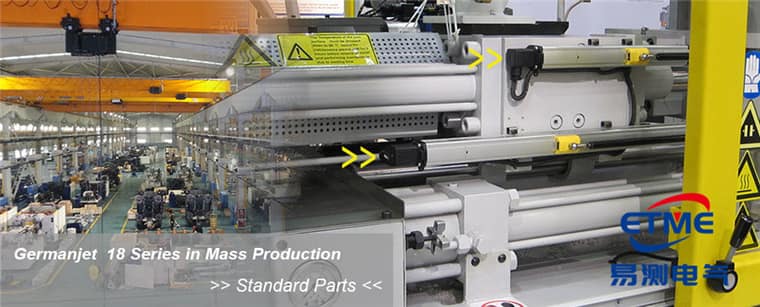
纺织机牵伸和卷绕都要测位移,车间里最大的对手不是精度而是飞花。这篇讲清罗拉间隙怎么定支数:多锭必须同型号同量程、盯重复精度±0.002mm,否则各锭间隙不一布面就厚薄不匀。张力摆杆位置直接换算纱线张力,再配合卷装直径做双闭环。磁致伸缩位移传感器的杆体得加防缠套或定期气吹,接头IP67以上,外置随动选18系列。
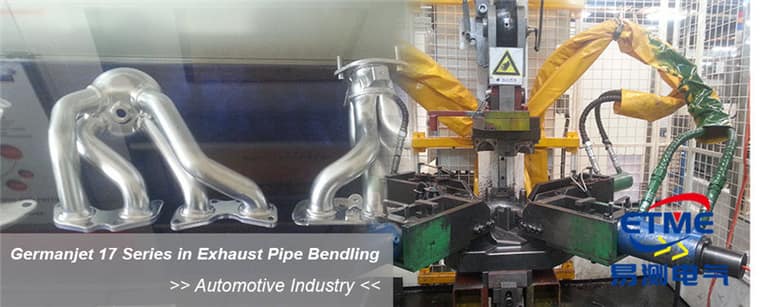
农机上装传感器,精度排第三,先别被泥糊死、被震散。割台仿形、播深一致、喷杆配平是跟随不是精定位,20~100μm档够使;杆体藏进活塞杆深孔,秸秆缠绕和高压冲洗都碰不到,电子头外露配13系列IP69K。跨区作业要绝对位置——断电不回零,转场上电即知机构位置,CANopen挂整车网络后和GNSS对齐就能出播深报告。
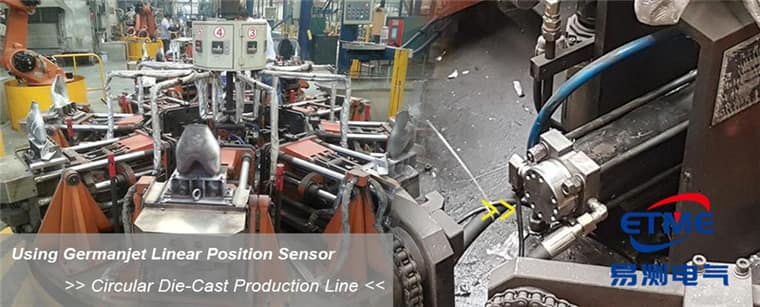
锻造锤头测冲程终点,打击位置重复性直接等于锻件合格率。这篇讲清为什么这种工况优先油缸内置:和缸体一体承受载荷,外置支架在锤击冲击下迟早开裂松动。磁致伸缩位移传感器的±0.002mm重复精度在这里保的是同一指令下的一致性。电子头要躲开坯料辐射热,实在躲不开就上分体式,零位等热机后再标。
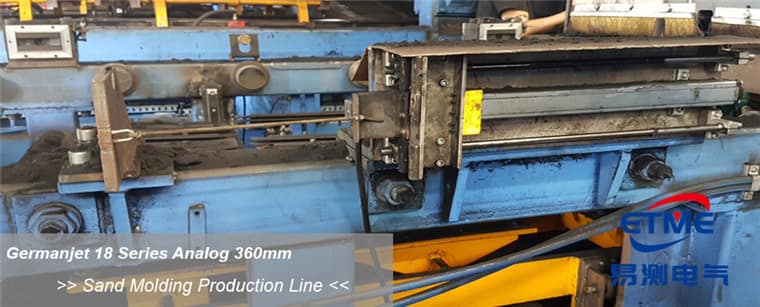
三轴一刀切配同档分辨率,是撞模最常见的根因之一。横行轴20~50μm先管长量程误差,引拔轴伸模具区那段得用5~20μm管重复精度和到位判据——它和注塑机模板位置信号做互锁,许可进模区。这篇讲清高节拍为什么先核刷新率,长量程减速点会过冲回拉;磁环支架加固再谈精度,杆体沿运动方向平行装,两端留余量避盲区。
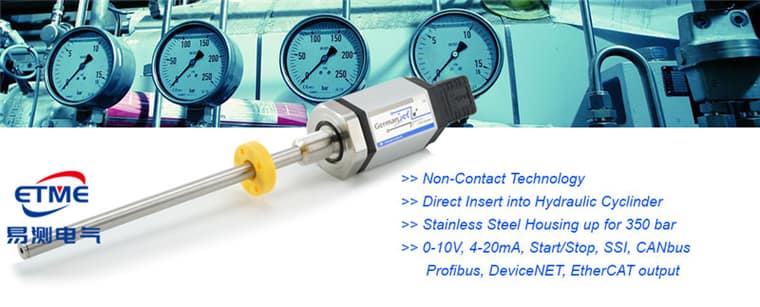
轨交位移检测分车辆侧和地面侧,两边选型逻辑完全两码事。车下悬挂、制动缸扛宽频振动和牵引变流器电磁干扰,13系列抗振25g、抗冲击100g、宽温工作;地面架车机多路同型号举升单元,必须总线分布式时钟同步采样,差一点车体就受扭。这篇把两层需求的测点表排好,制动缸这种安全部位评估双通道冗余,悬挂行程统计偏移往往先于弹簧疲劳报警。
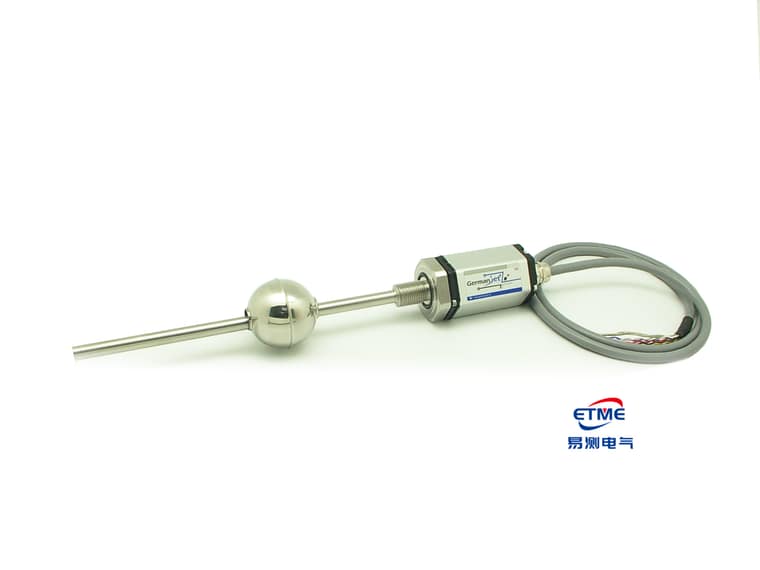
井口测钻具行程,难点其实不在测量而在防爆合规。这篇把石油钻井的本安部署讲透:磁致伸缩位移传感器选17EX本安型用于Zone 0/1,必须配安全栅,Uo、Io、Po不得超过传感器侧的Ui、Ii、Pi,电缆分布电容电感也要计入回路。海上平台还得扛25g振动、防盐雾。读完你能拿到一张从危险区划分到参数核对的现场清单。
机器人以为走了3000mm,实际可能差几毫米——电机编码器根本看不到。齿轮齿条拼接误差、齿隙、轨道热伸长,都得靠直接测执行端的位移反馈兜回来。第七轴地轨、升降立柱、龙门横梁、工装轴四类外部轴的配置表在这:长行程先核刷新率,刚性杆分段支撑且允许纵向微动,磁环支架加固防摆,多机器人共轨用EtherCAT同步采样才不出虚假间距报警。