2026-10-19 · 技术洞察
液压缸行程末端缓冲区:对位移读数的影响与缓冲状态判断
液压缸行程最后那几十毫米不是匀速走完的,缓冲柱塞进入缓冲腔以后开始节流,活塞速度骤降。这段变化会直接写进位移读数:末端斜率变缓、到位时刻后移。懂这一段的人,既能把到位判据定准,也能从曲线末端反推缓冲是否失效——平滑减速是正常的,出现台阶或持续振荡就该去查了。缓冲调节螺钉调过头,末端还会爬行。这一段曲线值得在设备正常时就存一份,以后对比着看。
Germanjet 行业动态、技术文章与资讯
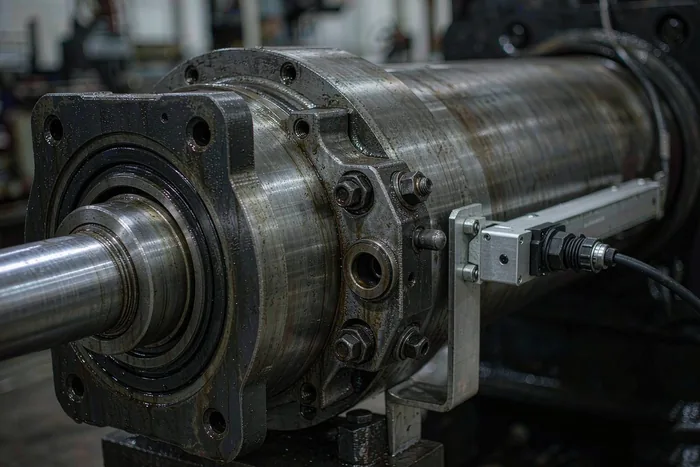
液压缸行程最后那几十毫米不是匀速走完的,缓冲柱塞进入缓冲腔以后开始节流,活塞速度骤降。这段变化会直接写进位移读数:末端斜率变缓、到位时刻后移。懂这一段的人,既能把到位判据定准,也能从曲线末端反推缓冲是否失效——平滑减速是正常的,出现台阶或持续振荡就该去查了。缓冲调节螺钉调过头,末端还会爬行。这一段曲线值得在设备正常时就存一份,以后对比着看。
伺服阀闭环里有两个位置:阀芯位置和油缸位置。前者由阀自带的反馈维持,决定响应速度;后者要靠外装的磁致伸缩位移传感器,决定最终落点。只装阀芯反馈,负载不对称与油温变化带来的流量偏移补不掉,定位精度会卡住;只装油缸反馈,阀的死区与滞环直接进回路,一提速就振。这篇拆清两支反馈的分工,并给出给外环选磁致伸缩位移传感器时要看的四项,以及现场最常做错的三个地方。
配注塑机电子尺时,射胶、合模、顶出一路配完就收工,调模和座台这两处要不要上,多数人是照抄别的机型。调模量的是模厚不是行程,座台量的是注射座进退,两处的精度要求比射胶低一个量级,传统上用限位开关加计数就够。这篇先分清注塑机上五个位置测点,再说清出现哪三种情况才值得加磁致伸缩位移传感器,以及这两处装的时候最容易做错的地方。
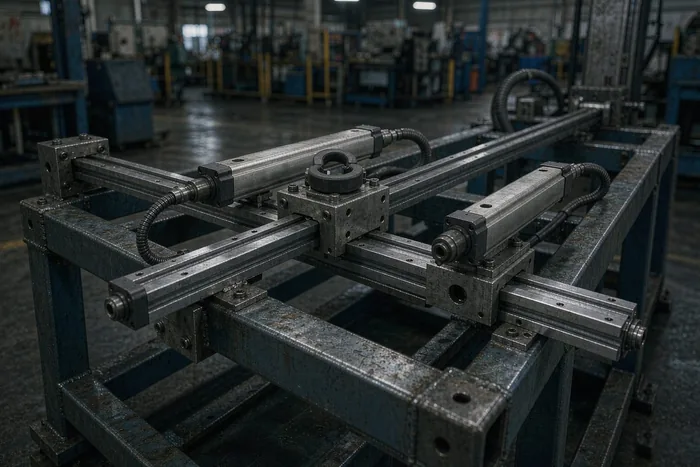
同一台设备,位移测量的读数始终等于「测杆固定端」到「磁环」之间的距离——所以装在哪儿,等于把基准定在哪儿。装在机架上、装在运动件上、还是两端都在动,测到的根本不是同一个量。这篇讲三种典型装法各自测什么、位置定完要核的三件事,以及测量线偏离运动线以后,同样的角度偏差会被放大多少。
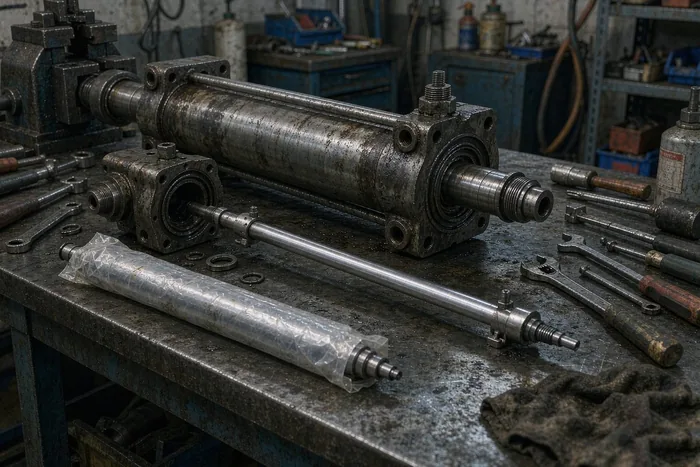
换一支装在液压缸里的位移测量装置,多数人把注意力全放在拆装手法上,真正让活儿返工的却是两件事:拆之前没记数据、装完之后没重新标定。这篇按作业顺序讲——动手前的四项确认、拆之前必须记下的三个尺寸和一个基准、拆装时哪些面不能碰伤,以及为什么复标这一步比拆装本身更要紧。
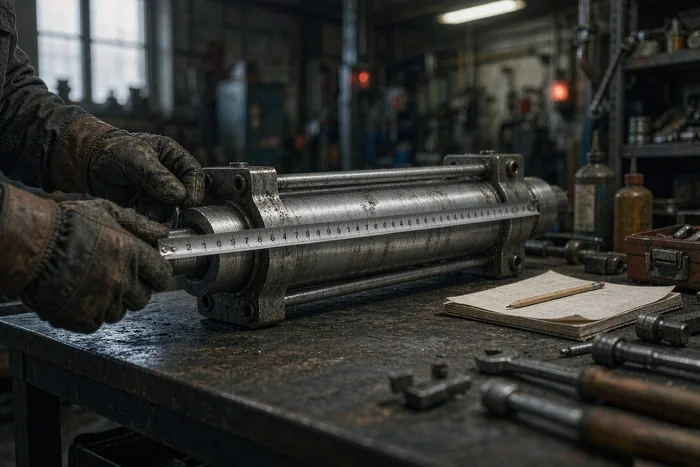
按机械行程订量程,是选型里最常见的一个错。行程 500 就订 500,装上去发现两端读不到数——因为标称量程不等于可测长度,两端各有一段固定长度的死区要从量程里扣掉。这篇讲从机械行程推到订货量程的三步算法、死区为什么不能按经验值估,以及订下去之前还要回头核的几件事。
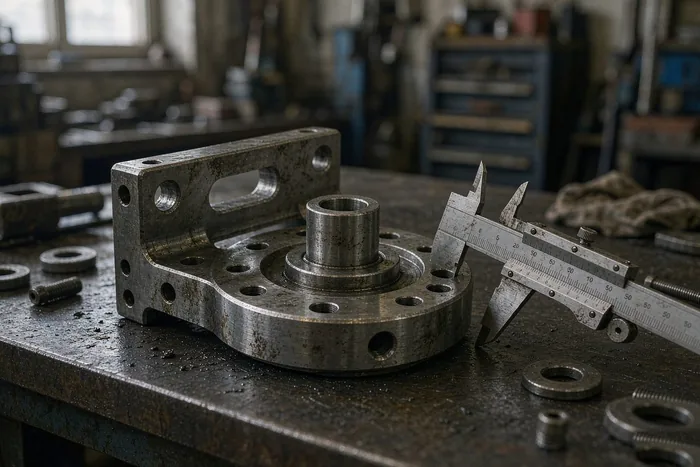
原型号停产、原厂不再供货,采购拿着铭牌一圈问下来都没货,老设备就卡在这一支上。这篇给一套能落地的顺序:先把法兰孔距、测杆直径与螺纹、实际行程、耐压等级、接线形式五项机械接口量全,再去看输出信号能不能接进柜子。哪些参数必须一致、哪些可以放宽、装完必须重新做哪几件事,一次讲清。
早上开机读一个数,中午又读另一个数,下午再变一次,量程零点都查过没问题。同一个位置冷机热机读数不一样,来源通常有两个:设备结构自己在热膨胀,磁致伸缩位移传感器本身也有温度漂移。这两件事的量级差得很远,搞混了就会一直往错误的方向调。这篇给一套把两个来源分开验证的现场做法。
手动把全行程走一遍,读数在固定的一两段位置来回抖,别的地方都好,换过件也一样。这类现象多半不是件的问题,是磁环和测杆不同心。偏心不只是「信号变弱」那么简单,它会在偏心最大的那个相位把回波幅度调制出规律。这篇先把同轴度、平行度、垂直度三个词分开,再讲允许多少、怎么量、怎么调。
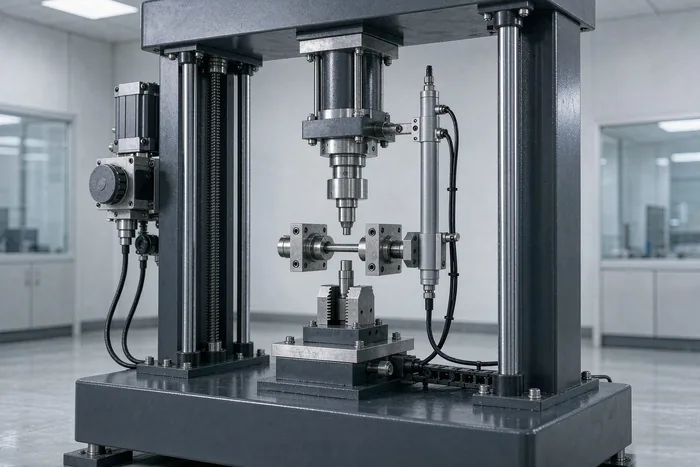
试验机上的位移测量和车间里的位移测量不是一回事。这里要的是几十万到上百万次循环之后零点还在原处、每一时刻的位移和力值能对得上号。这篇讲清三条硬要求、位移与力值同步采样为什么比精度更要紧,以及长期循环下真正会出问题的四个环节。
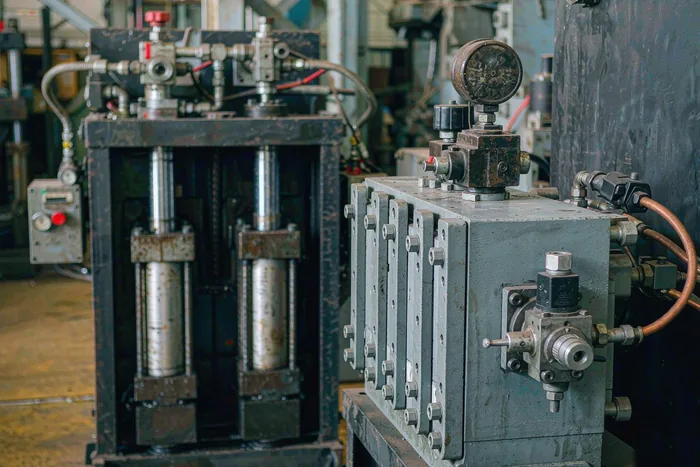
两路指令一样、阀也一样,两缸推着同一块横梁跑起来还是歪,这说明问题不在调试。分流阀这类做法靠分配流量实现同步,回路里没有位置量参与,流量分配误差、负载不对称引起的流量偏移、油液可压缩性、内泄漏与油温漂移这四类偏差,属于原理上补不掉的部分,位置差会一路累积到行程末端。位置反馈进环之后,偏差才有度量、累积才被切断、漂移才被跟踪。
多缸同步的做法归到根上只有三种:靠结构强制、靠分流元件分配流量、靠位置反馈闭环。三种都能用,只是各自的地界不同——机械同步在跨距小、行程短时最省事,分流阀在负载对称、要求宽松时够用,伺服闭环则从负载不对称或要求千分之几精度开始就必须上。这篇按同步靠什么力强制出来这条线索,把三种做法的代价和边界讲清楚,并给出三步判断顺序。