多缸同步三种做法怎么挑:机械同步、分流阀、伺服闭环各自的适用边界
同一台设备上要多缸同步,方案书上通常摆着三种写法:加同步轴或齿轮齿条、用分流阀或同步阀、每缸配阀配磁致伸缩位移传感器做闭环。价格差好几倍,现场维护要求也不一样。
挑方案时最容易被价格带着走。这篇换一条线索来看:三种做法的区别,本质上是"同步这件事靠什么力来强制"。想清楚这一条,边界就出来了。
机械同步:同步由结构保证,不靠控制
齿轮齿条加扭力轴、刚性连杆、共用一根同步轴,这类做法的共同点是两根缸被结构硬连在一起,谁也走不到别处去。同步不是"控制出来的",是"连出来的"。
它的好处很实在:不依赖电控,不依赖油液状态,断气断电都不影响同步关系,失效模式一眼能看懂——要么齿轮磨损出间隙,要么连接件松了。维护的是机械件,机修工就能处理。
代价在另外三处。占空间,尤其是跨距大的设备,同步轴本身要刚度,做得又粗又长;惯量大,动作节拍快的时候拖后腿;磨损以后间隙产生偏差,而这个偏差是逐渐变大的,不会自己回到零。跨距越大、行程越长,这套结构越难做。
液压同步:靠分流元件分配流量
分流阀、同步阀、齿轮分流器都属于这一类:把一股油按比例分给两路,两路各走各的缸。回路里没有位置量,分配的依据是流量。
它的好处是结构简单、成本低、不依赖电控,装上去就能跑。坏处也很清楚:流量分配误差、负载不对称、油液可压缩、内泄漏与油温漂移这四类偏差在回路里补不掉,位置差会随行程累积。选型时如果看到"同步精度百分之几"这类指标,要留意它是在什么流量、什么压差、什么油温下标定的。
它适合的场合有一条共同特征:偏差没有机会累积到影响产品。短行程、间歇动作、动作到位后有机械限位兜底,这几种情况下分流阀经济实用。
电液伺服同步:同步由位置反馈闭环维持
每缸配一个比例阀或伺服阀,再配一支磁致伸缩位移传感器,控制器周期性地比对实际位置并修正。同步关系由控制回路维持,而不是由阀的特性维持。
精度的量级确实不同,但代价要摆清楚:磁致伸缩位移传感器的成本、对油液清洁度的要求、调试工作量、以及后续需要有人能看懂控制器里的参数。还有一项常被忽略——它把同步精度直接绑在了位置反馈本身。读数一出问题,同步跟着出问题,所以安装与标定必须做扎实,安装方式见 外置内置两种安装方式,标定步骤见 零位标定顺序别错。
三种方式横向对比
| 对比项 | 机械同步 | 分流阀类液压同步 | 电液伺服闭环同步 |
|---|---|---|---|
| 同步靠什么维持 | 结构强制连接 | 流量按比例分配 | 位置反馈闭环修正 |
| 偏差是否累积 | 不累积,但间隙会渐增 | 随行程累积 | 不累积,随时拉回 |
| 跟随负载变化 | 结构承受,可能变形或卡滞 | 差,负载差直接变成位置差 | 好,闭环自动补 |
| 跨距与行程适应性 | 跨距大时结构难做 | 与跨距关系不大 | 与跨距关系不大 |
| 电控依赖 | 无 | 无 | 强依赖 |
| 维护门槛 | 机修即可 | 机修即可,液压为主 | 需要液压加电控 |
| 可诊断性 | 看间隙和磨损 | 基本不可见,出了问题才知道 | 可实时读取偏差与趋势 |
| 成本量级 | 视结构而定,跨距大时上升快 | 低 | 高 |
怎么挑:三步判断
- 一看同步要求折算成行程的百分比。允许的偏差占行程百分之一量级,分流阀可以谈;要求千分之几甚至固定毫米数,直接走闭环。这个换算方法见 微米级闭环的误差预算。
- 二看偏差有没有累积的机会。一个动作只走几十毫米、到位就停,偏差来不及长出来;一个动作连续走几分钟,或者要在任意位置保持同步,偏差就一定累积。
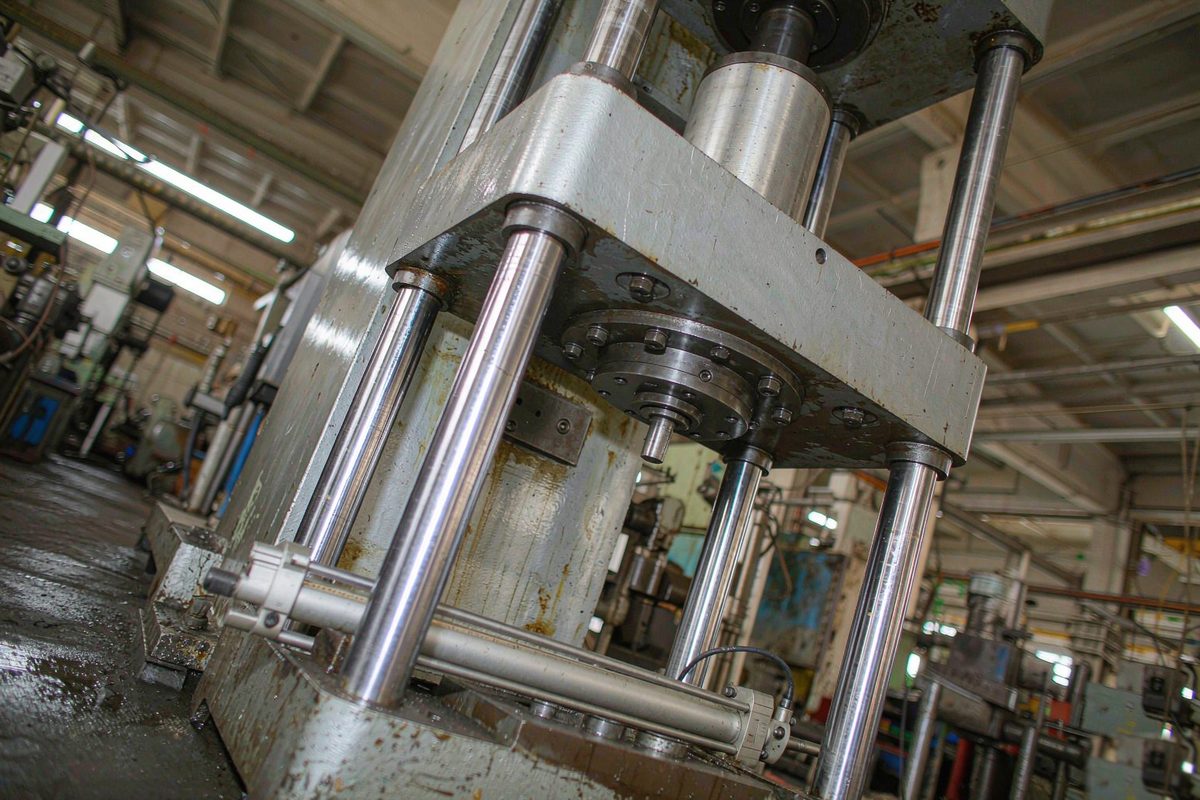
- 三看有没有机械导向在替你干活。四柱机的导柱、龙门机的导轨、剪刀叉结构,这些都能把一部分同步约束承担掉。有它们在,方案可以从轻配置。
这三步走完,多数场合的答案就定下来了。真正难的是三种都不完全合适的中间地带——那时通常用混用方案。
混用的场合
三种做法可以在同一台设备上分工。常见的有两类。
机械导向加液压驱动加位置监测。同步主要靠导轨或导柱约束,液压只负责出力,磁致伸缩位移传感器的读数用来判断有没有异常。这类配置里它只做监测、不进闭环,成本可以降下来,但要接受它只能报问题、不能纠问题。
主从同步。一路缸作为主动,按指令走;另一路跟随主动缸的实际位置。这样两缸之间不会各走各的,代价是主缸的跟随误差会传递给从缸,整体精度取决于主缸。两路完全对等的同步结构比主从更贵,但误差不会单向传递。
需要冗余监测的场合还有一层考虑:两支磁致伸缩位移传感器的读数要真的拿来比对才有意义,装了不用等于白花钱,比对方法与判据见 装了两路却没比对。
工程师实操小贴士
- 问供应商要同步精度指标时,连着问三件事:在什么流量下、什么压差下、什么油温下测的。只给一个数字的,多半是最有利条件下的值。
- 已经上了伺服闭环但效果不理想的设备,先别怀疑算法,优先核两件事——各轴是不是相对同一个机械基准标的零,采样时刻是不是真的同步。这两条出问题,闭环会稳定地维持一个错误状态。
- 维护能力是选型时最容易被忽略的一条。厂里没有能看电气图纸的人,伺服闭环上线后每一次故障都要等外部支持,停机成本会超过设备本身的差价。
常见问题
Q:机械同步没有电控,是不是最可靠?
可靠性的含义要分清。它不依赖电和油,失效模式直观,这两点确实是优势。但齿轮与连接件的间隙会随磨损逐渐变大,而且这个偏差不会自己回到零,最终仍要停机调整或更换。跨距越大、行程越长,结构刚性越难保证,优势也在缩水。
Q:同一台设备上,两缸同步要求不高,另两缸要求高,能混着做吗?
可以,这种分工在现场很常见。要求高的那两缸走闭环,其余走分流阀或机械约束,前提是两组的运动关系清楚——如果它们同属一个运动链,闭环轴的位置会被开环轴拖累,同步关系就断了。把运动链划清楚再分组,比整台设备套同一个方案更实际。
Q:主从同步和对等同步,现场怎么决定用哪个?
看偏差能不能接受单向传递。主从方式下,从缸跟随主缸,主缸自身的误差会一比一传到从缸上,整体精度被主缸封顶;好处是控制逻辑简单、不会两路互相打架。对等方式两路都要参与运算,精度更高,但两路同时调节容易产生来回拉扯,参数要调得更细。
Q:上了伺服闭环,还要不要保留机械导向?
建议保留。机械导向承担掉一部分约束,可以降低闭环的调节压力,也让磁致伸缩位移传感器少承受侧向力。去掉导向、完全靠闭环维持几何关系,会把所有刚度要求都压到控制回路上,对阀的响应和读数一致性的要求都更高,得不偿失。