多缸同步超差先别调磁致伸缩位移传感器:机械、液压、反馈、控制四层按顺序查
一台多缸设备跑了大半年,同步一直正常,某天开始超差报警。现场动手的顺序通常是:先进控制画面看看参数、改一改同步增益,不行就怀疑磁致伸缩位移传感器,换一支试试。
这两步经常白做。原因不复杂——同步超差的成因分布在机械、液压、反馈、控制四层,而控制参数在最上面那一层。底下三层的问题不排掉,改参数只是把症状压住,压到某个极限就更难查了。
先做一次静态和动态的分离
动手之前先花十分钟做一件事:让两缸走到几个固定位置停稳,记录各缸读数差;再让它们同步运动,在同样几个位置记录读数差。两组数据一对比,方向就分开了。
| 现象 | 偏差落在哪一层 |
|---|---|
| 停稳后位置差就存在,且不随位置变化 | 机械链或标定零点 |
| 停稳后位置差随位置线性变大 | 量程系数或机械平行度 |
| 停稳后基本对齐,运动中才超差 | 液压流量分配或采样时刻 |
| 偏差与运动速度相关,越快越大 | 各轴采样时刻不一致 |
| 刚开机正常,跑一两小时后变差 | 油温、内泄漏等随时间变化的因素 |
这一步的价值在于:它把"查什么"从四个方向收窄到一到两个方向,而且不需要停机拆东西。轴间差随位置变化的形态判读,与 多轴同步校准 里那套判据是一致的。
第一层:机械
机械问题最容易被跳过,因为它看起来"没坏"。要看的是三处:
- 导向间隙。导轨滑块、导柱衬套磨损后存在间隙,横梁在侧向力下有额外的自由度。用千分表贴住横梁侧面推一下,能直接看到窜动量。
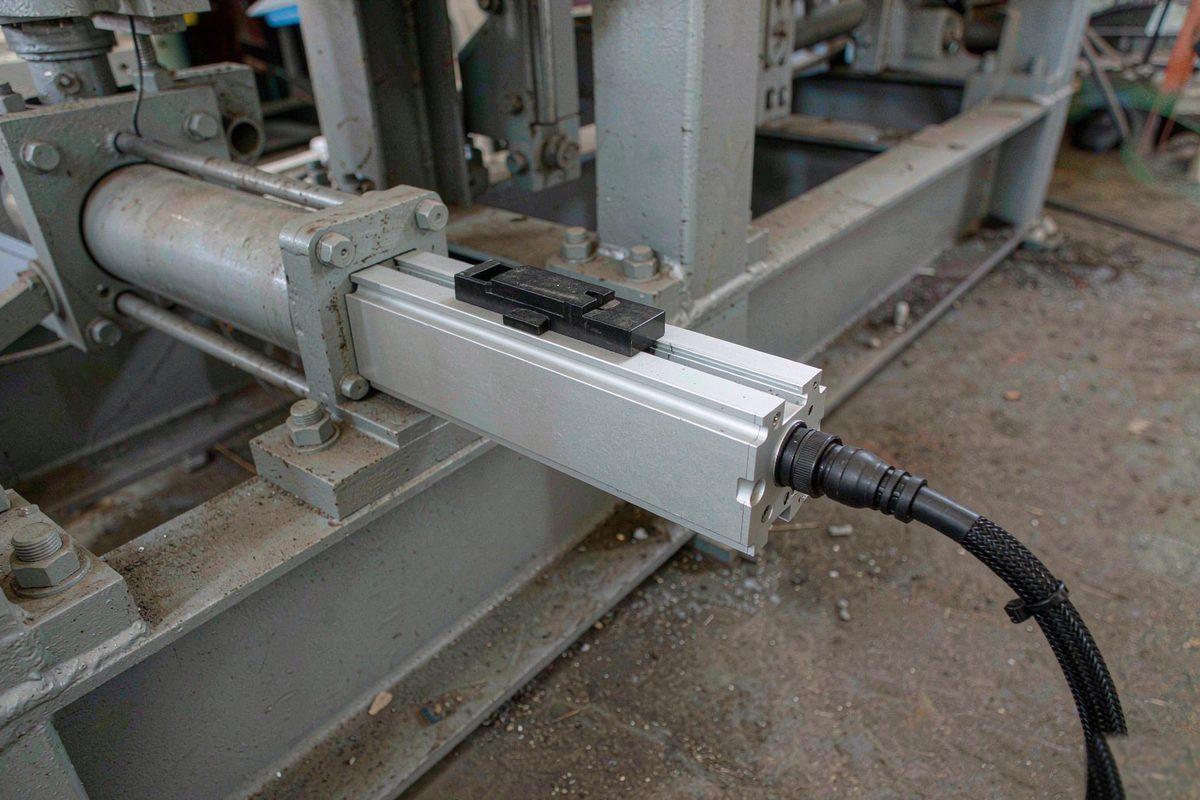
- 连接松动。油缸与横梁的连接销、法兰螺栓、磁致伸缩位移传感器支架的固定螺钉,有没有松动或位移痕迹。
- 结构变形。横梁长期承受偏载后会产生永久变形,表现为某个位置区域的偏差特别大,而不是均匀分布。
判据很简单:机械链本身的平行度误差,必须小于设备要求的同步精度。如果机械链自己就超了,后面三层怎么调都补不回来。
第二层:液压
液压侧的检查点集中在"两路的流量是不是真的一样":
- 分配元件。分流阀、同步阀的阀芯有没有磨损或卡滞。可以断开同步功能,让两缸分别单独动作,比较全行程所需时间,两侧差异明显说明流量分配已经偏了。
- 内泄漏。缸的内泄漏和阀的中位泄漏都会让一路多走。保压状态下观察位置读数是否缓慢漂移,就能看出泄漏量级。
- 油温。记录开机到故障出现这段时间的油温曲线。偏差与油温同步上升的,方向就在这一层。
- 空气。系统里的残存空气会造成低速爬行与不同步,排气不彻底时表现是动作忽快忽慢。大修或换油之后出现的异常,先怀疑这一点。
液压侧的一个常见误区是拿压力判断流量。压力相同不代表两路流量相同,负载不同的时候压力本来就该不同。判断流量要单独动作计时,不能只看压力表。
第三层:位置反馈
到这一层才轮到磁致伸缩位移传感器,检查的是四件事:
- 安装状态。磁致伸缩位移传感器的支架有没有松动,测杆与运动方向的平行度是否还在,磁环与测杆的间隙有没有变化。安装阶段的常见失误见 外置内置两种安装方式,支架刚性的要求见 安装支架怎么搭才稳。
- 标定状态。各轴的零位是不是相对同一个机械基准定的,量程区间是不是同一段。这两条错一条,闭环就会稳定地维持一个错误状态,具体见 零位标定顺序别错。
- 读数质量。单轴读数本身有没有跳动、末位噪声是不是变大。判断方法见 读数偏差四种形态分头查 和 末位跳动的三个来源。
- 信号链路。延长线是否过长、屏蔽层单端还是双端接地、地环路有没有形成。走线问题造成的偏差往往带随机性,见 屏蔽线单端还是双端。
磁致伸缩位移传感器换新件时还有一件容易漏的事:新件的零点偏置与旧件不同,换完必须重新校准该轴并复核全部轴的基线,换件核对的三层项见 换件三层核对。
第四层:控制
前三层都确认没问题,再谈这一层。要看的是:
- 采样时刻是否一致。各轴分时读取时,运动中会产生与速度相关的假偏差——轴间差随速度增大,本质是时间差不是位置差。多轴的时间预算见 一根总线带几轴才稳。
- 控制周期与液压响应的匹配。控制周期比阀的响应还慢,修正指令发出去时工况已经变了,表现为来回振荡或者迟迟不收敛,与 响应时间与控制周期 匹配的思路一致。
- 同步算法与参数。增益、积分时间、死区设置是否与当前工况匹配。这里要警惕一种情况:参数被反复加大到接近饱和,用来掩盖底下三层的问题。
顺序为什么不能颠倒
从第四层往第一层查,看起来最省事——不用拆机、不用停机,改几个参数就行。问题在于参数会把底层缺陷掩盖掉,而且掩盖的方式是单调恶化。
举个例子:机械导向磨损后出现间隙,横梁在偏载下会多走一点。控制器检测到偏差,把这个缸的阀开得更大去追;间隙造成的偏移是随机的,控制器只能不断加大修正量。参数越调越大,最终阀长期工作在接近饱和的状态——此时系统看上去"能同步",但已经没有任何调节余量,一旦工况变化就会直接失控。
反过来按顺序查,成本并不高。静态与动态分离只要十分钟,机械层用千分表就能看出来,液压层单独动作计时也能量化。把这三层排掉之后再动参数,需要调的幅度通常很小。
工程师实操小贴士
- 修完之后不要只看"现在齐了"。把修复前后的轴间差曲线放在一起比,确认偏差形态发生了变化——如果曲线形状没变只是整体变小,说明只是把参数调紧了,根因还在。
- 把首次投运时的轴间差基线和油温一并存档。日后判断"是渐变的还是突变的",全靠这份基线。突变多为部件损坏,渐变多为磨损和温度,处理方式完全不同。
- 排查期间每动一个环节就记录一次数据,别连着改好几处再一起验证。同时改多处,出现改善也说不清是哪一处起的作用,下次同类问题仍然查不出来。
常见问题
Q:停机时两缸位置差就是固定的,该先查哪里?
先查机械和标定,这两条都在闭环之外。停机状态下液压流量已经不起作用,控制器也不再修正,此时还存在的差值只可能来自机械链的几何误差、磁致伸缩位移传感器零点不一致、或者量程区间不统一。用千分表核对机械平行度,再核对各轴是否相对同一基准标零。
Q:停机时是对齐的,一运动就超差,而且速度越快越明显,这说明什么?
优先怀疑两件事:各轴采样时刻不一致,或者液压两路的流量分配已经偏了。判断方法是让设备以不同速度走同一段行程,轴间差基本不随速度变化的偏液压侧,随速度线性增大的偏时间同步问题。前者查阀和泄漏,后者查总线同步机制与读取方式。
Q:把同步增益调大以后确实好了,还需要继续查吗?
需要。增益变大能压住小偏差,但它不改变底层缺陷,只是在用更大的调节量去追。要留意阀是不是长期工作在接近饱和的状态——这是没有调节余量的信号,工况稍一变就会直接失控。判断办法是看阀的输出余量,而不是看轴间差。
Q:刚大修换过油,之后就出现同步不稳,从哪下手?
先排气。换油和大修之后系统里残留的空气会造成低速爬行和不同步,表现是动作忽快忽慢,而不是稳定地偏。排气之后如果仍然不稳,再按液压油清洁度的思路核对滤芯和油液状态,油液污染引起的读数渐变与同步漂移往往是同时出现的。