2026-09-16 · 产品知识
磁致伸缩位移传感器应用案例:五个典型场景怎么装怎么用,优缺点一次讲清
磁致伸缩位移传感器典型应用:液压油缸内置(注塑机、压铸机、液压机活塞行程)、外置支架安装(轧机辊缝、折弯机滑块、闸门开度)、强振动场合(盾构推进油缸、钢铁厂升降台)。共性需求:精度高、非接触、抗油污。本文讲清各场景安装与输出,给优缺点:优点非接触无磨损、精度高;缺点价格高于电子尺、内置式要动缸体。
选一支磁致伸缩位移传感器要看量程、精度、输出接口、安装方式与测杆材料,这里每篇只讲一个具体问题,看完能直接对照自己的设备和工况下判断,不用再猜参数代表什么。
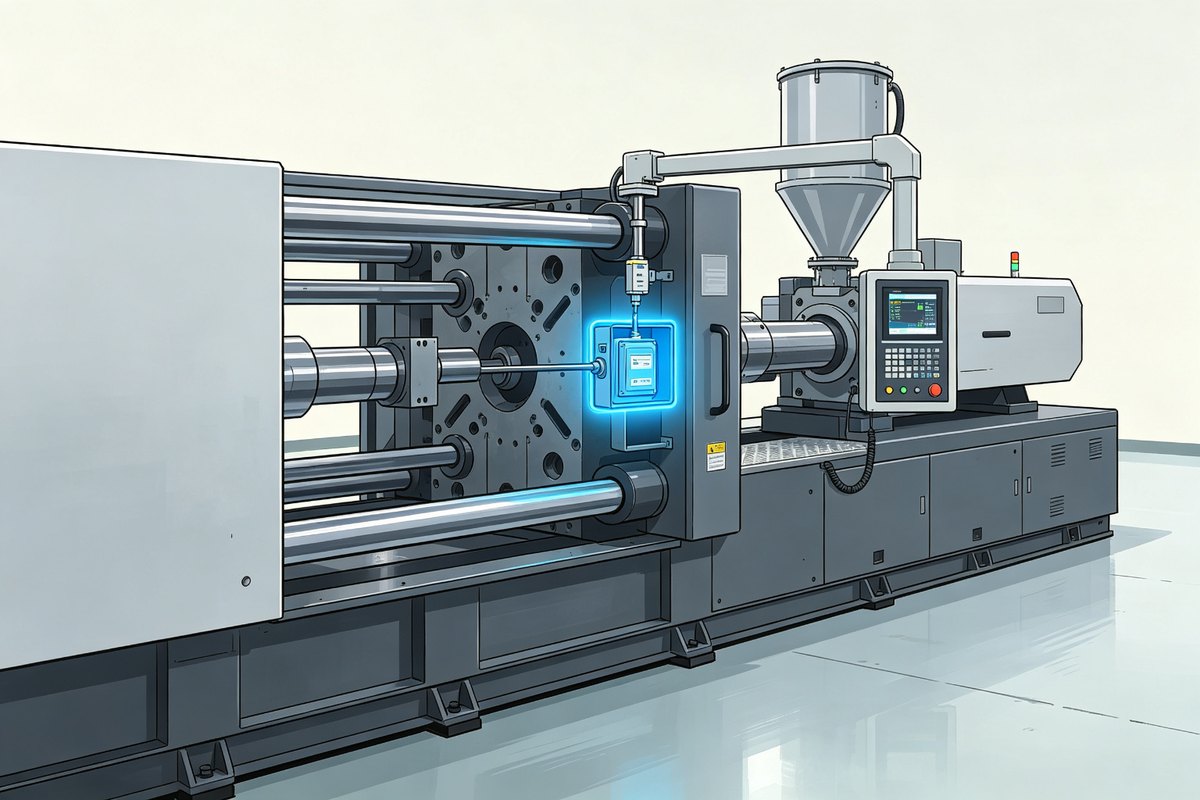
磁致伸缩位移传感器典型应用:液压油缸内置(注塑机、压铸机、液压机活塞行程)、外置支架安装(轧机辊缝、折弯机滑块、闸门开度)、强振动场合(盾构推进油缸、钢铁厂升降台)。共性需求:精度高、非接触、抗油污。本文讲清各场景安装与输出,给优缺点:优点非接触无磨损、精度高;缺点价格高于电子尺、内置式要动缸体。
SSI位移传感器输出同步串行数字信号:时钟线加数据线,不含供电、不是现场总线,只能配PLC高速计数卡或专用SSI接口读取——不能像4-20mA那样随意转换。正确做法:选型时直接定输出,要模拟量选4-20mA/0-10V,要总线选CANopen、Profibus等。文末附4-20mA四线制正确接法。
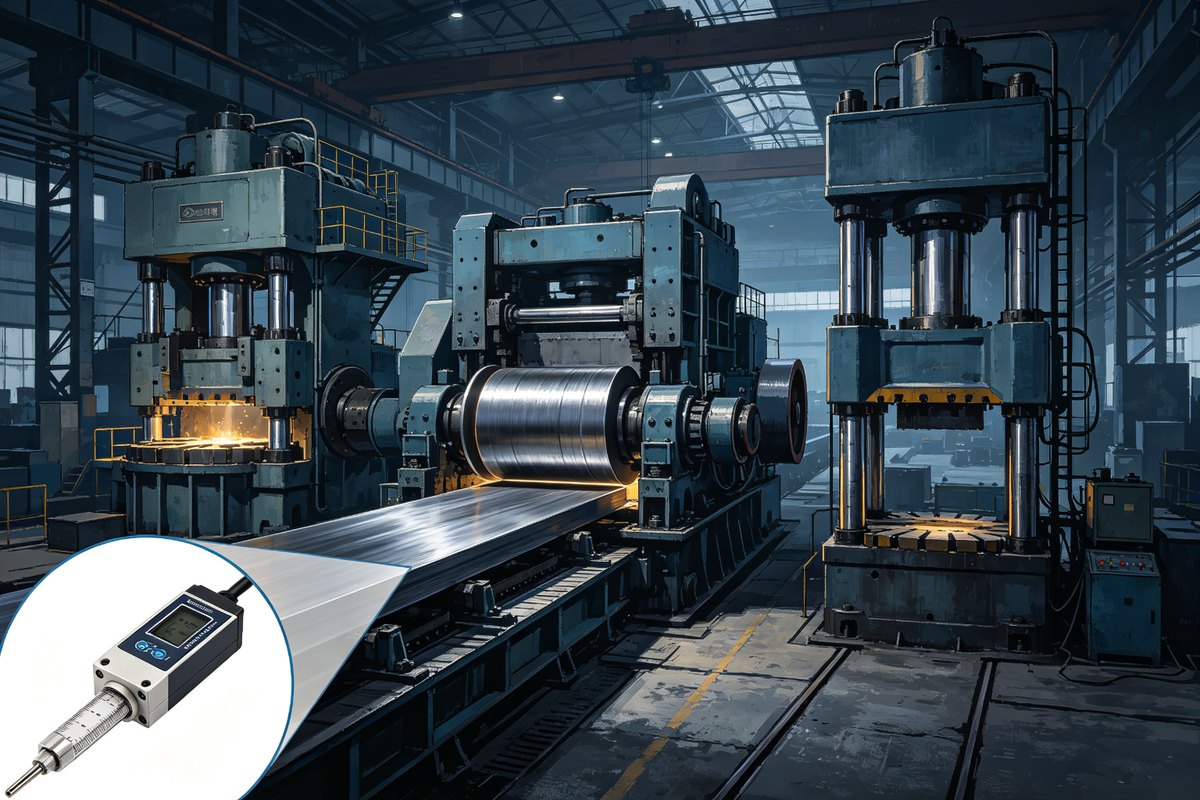
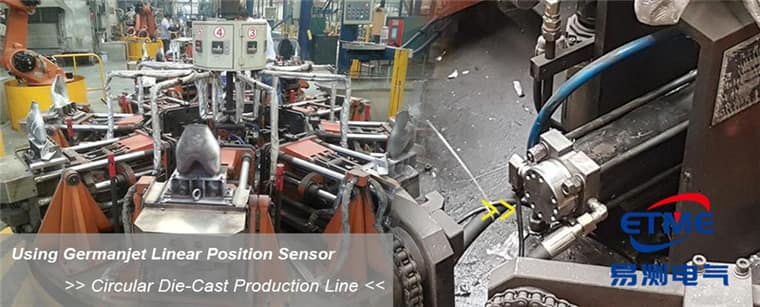
五个重工行业共同点是测液压缸行程:压铸机测压射行程与合模位置,硫化机测热板开合行程,折弯机测滑块下行位置,盾构机测推进油缸行程,钢铁厂测轧机辊缝与升降台。原理都是磁致伸缩非接触测量,抗振动耐油污。选型要点:压铸钢铁选耐温密封型,盾构选IP68,折弯要重复精度高。
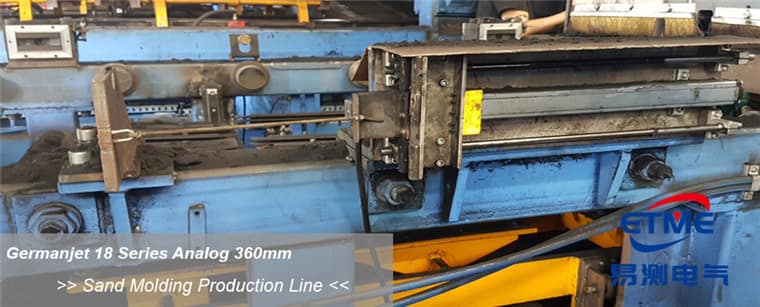
注塑机上的位移传感器主要装三处:合模机构测开合模行程、顶出机构测顶出行程、射胶机构测射胶行程。使用步骤:按行程选型并固定安装,磁环随运动部件走;再接线,模拟量四线制或总线按针脚接;最后上电调零点量程。注意磁环不超行程硬撞、线缆留余量、远离加热圈。多支电子尺少占CANbus节点见本站专文。
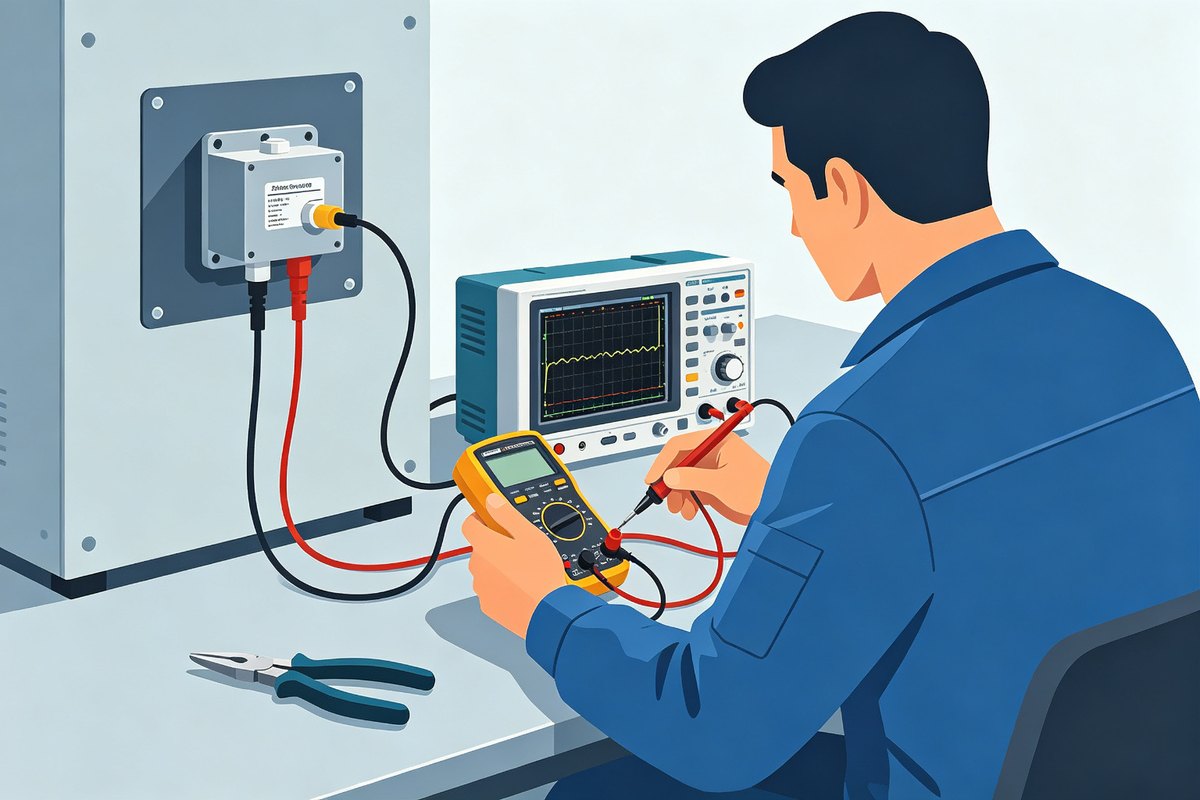
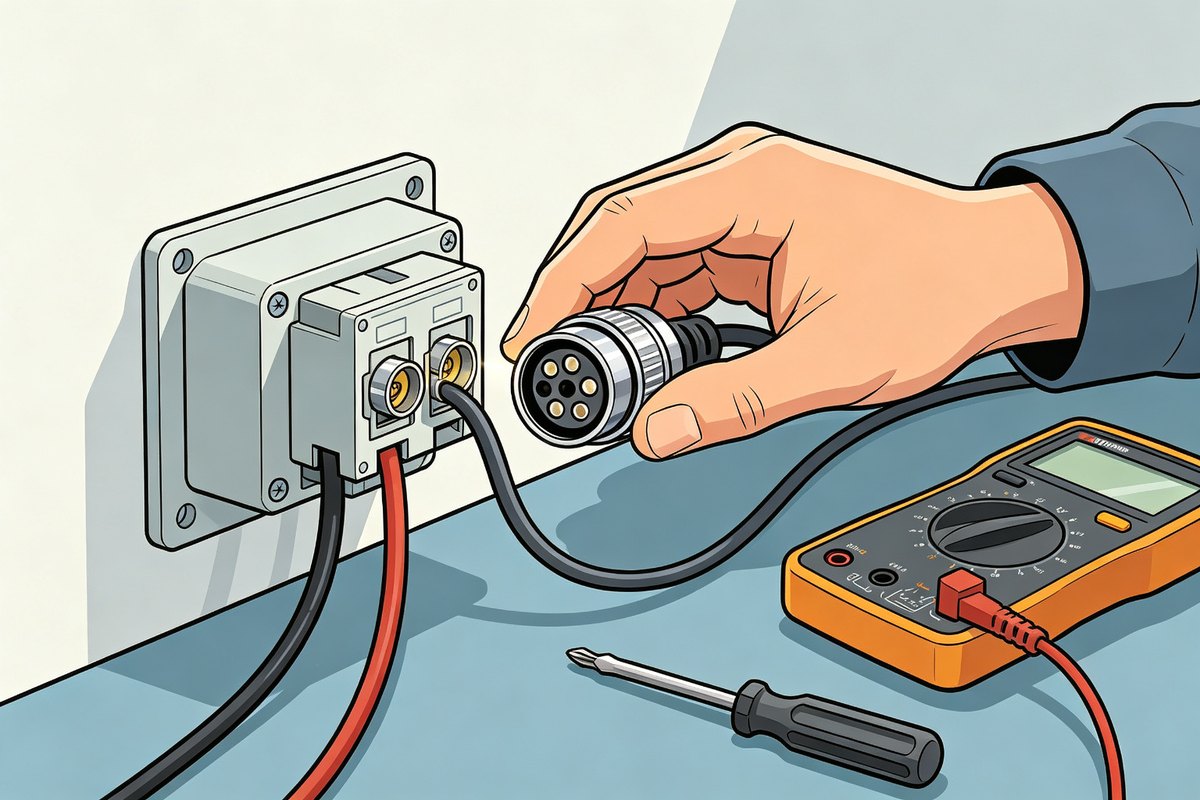
液压缸位移传感器出故障,先检测好坏再拆:①万用表量供电,24V必须稳定;②量信号,推磁环看输出变化,模拟量可用干电池隔离法定位问题环节;③量绝缘,信号线与外壳不应短路。常见故障:无输出多为供电接线问题、读数跳动多为干扰或吸铁屑、零漂多为温度或磁环移位。换传感器按断电→记录→拆旧→装新→重调五步走。
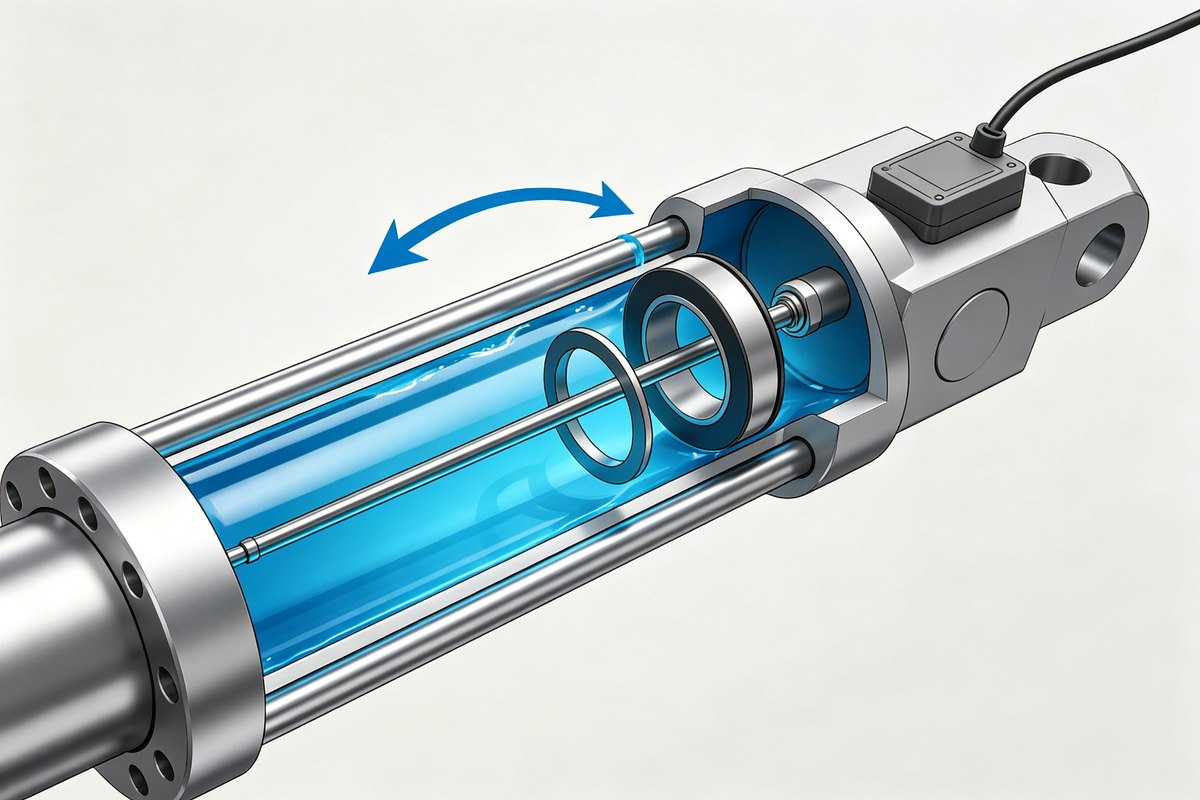
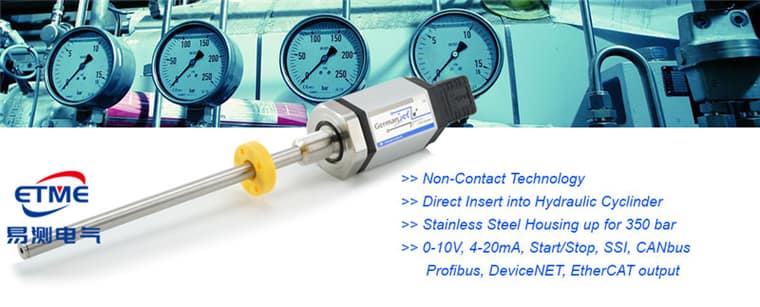
液压缸位移传感器多采用磁致伸缩内置式:传感器杆从缸头伸入缸体,磁环装在活塞上,活塞走到哪磁环跟到哪,非接触测位置、无机械磨损。本文讲内置式原理与安装方法——杆要居中、磁环固定可靠;再给接线,模拟量四线制、总线型按针脚接;最后列参数表,德敏哲16/19系列专为油缸内置设计。
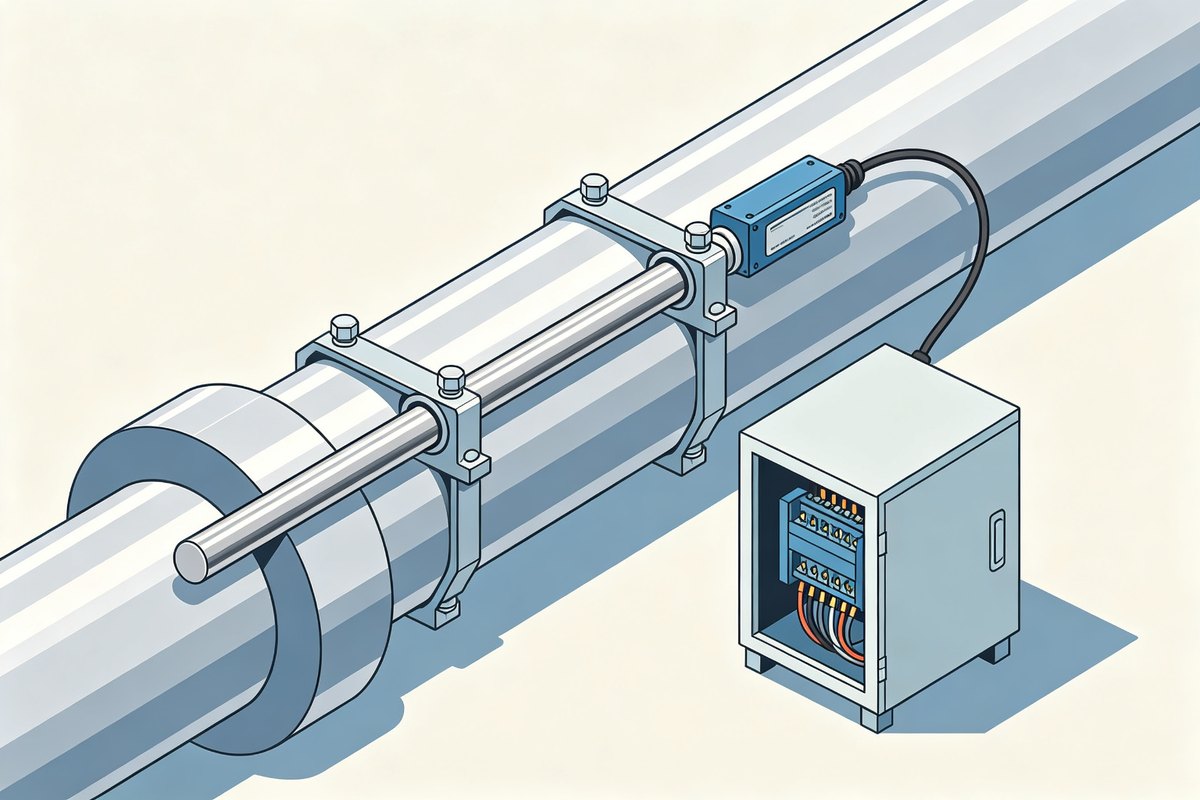
磁致伸缩位移传感器安装调试三步走:先选安装方式——外置式支架固定、内置式油缸缸头安装;再按步骤装好上电检查,确认磁环移动时读数连续变化;最后调参数——模拟量调零点、量程和方向,总线型通过配置软件调地址、波特率和PDO映射,改完保存EEPROM掉电不丢。装完照步骤做一遍,基本能一次通过验收。
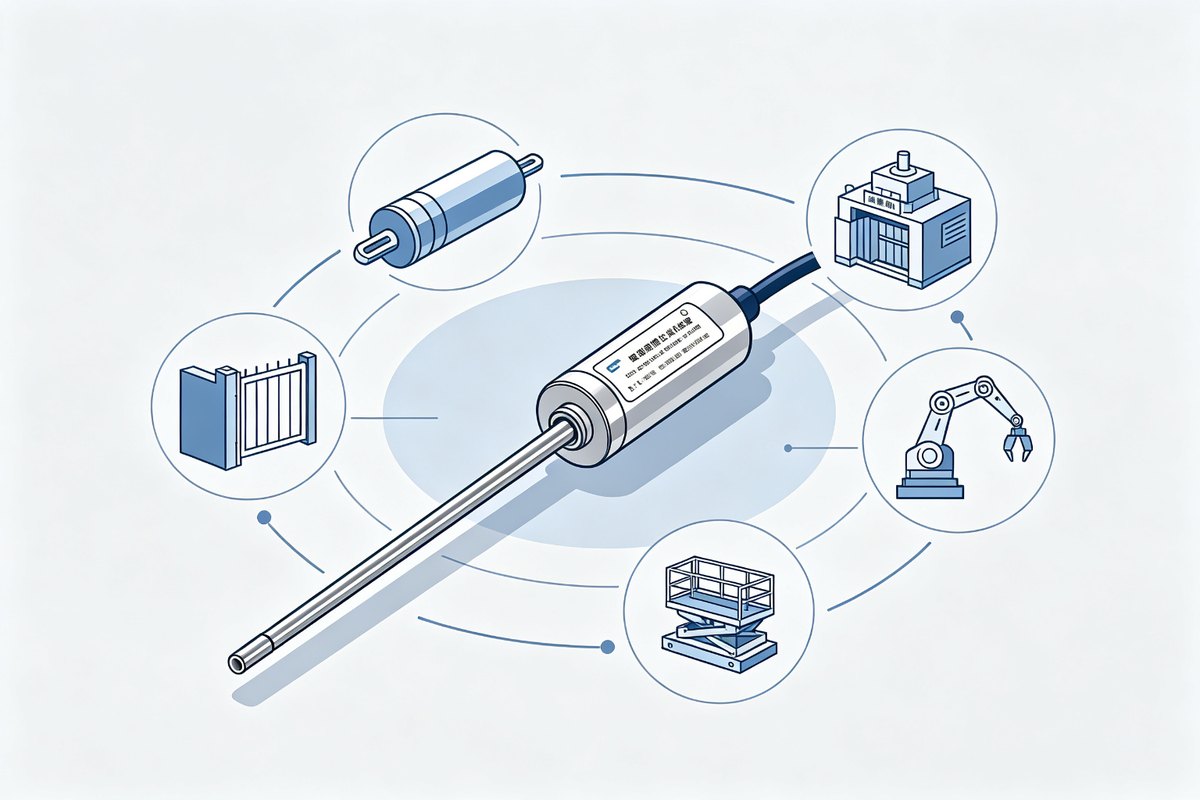
位移传感器选型按五步走:行程→安装→输出→精度→环境。先量行程留余量,行程决定杆长;再定安装形态,外置支架装或油缸内置装;接着定输出,模拟量4-20mA通用或总线进PLC;再按工艺定分辨率与重复精度;最后核对温度、防护、防爆、振动。顺序不能乱,先看精度后看行程,容易选出装不上的型号。
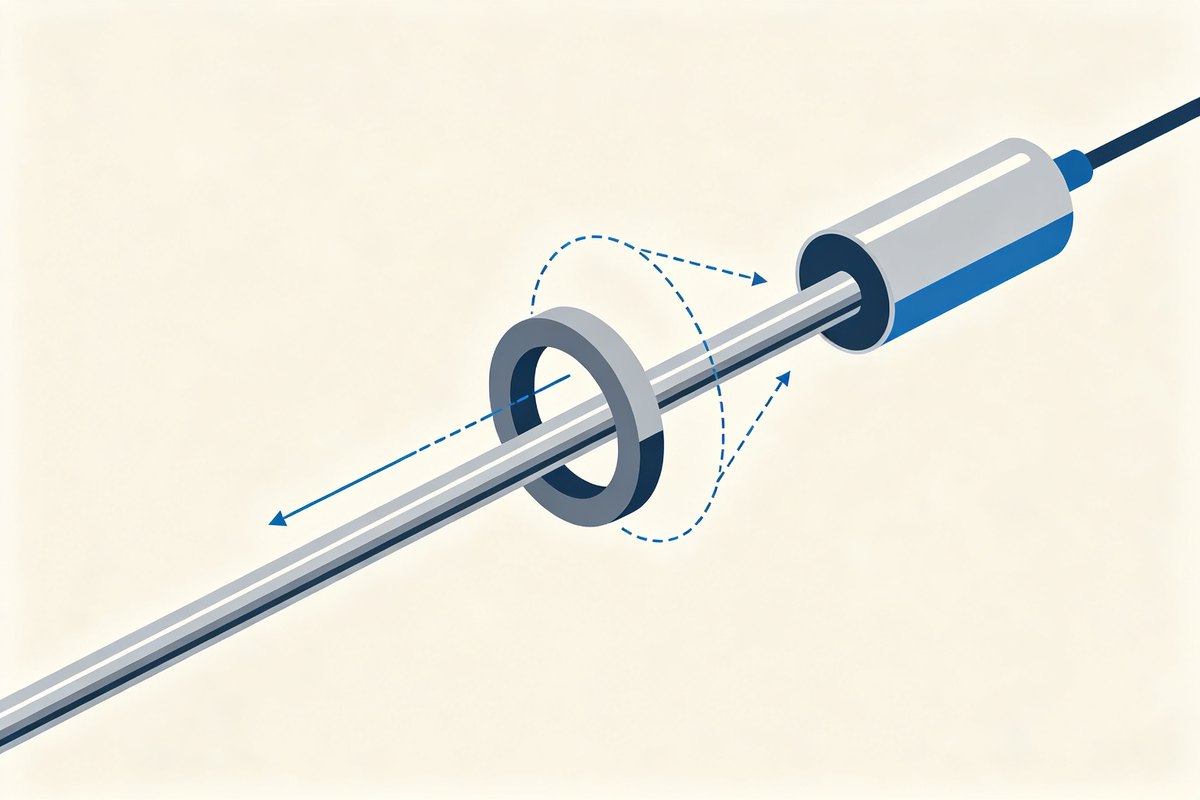
磁致伸缩位移传感器原理:电子仓发电脉冲沿波导管传播,遇磁环产生扭转波返回,用时间差换算位置,计时越准位置越准,这是它精度高的根本原因。本文配图讲清链路,再对比开口磁铁与闭口磁铁:开口可卡装任意位置、后期加装方便;闭口套入式、更抗冲击,油缸内置多用闭口。磁环要居中、不能吸附铁屑。
位移传感器怎么接线?本文先给安装步骤:支架固定、磁环行程对中、避开水源热源;再讲接线原理:模拟量四线制电源与信号完全独立,数字量按针脚对照;最后列四线制4-20mA接线要点。德敏哲全系列DIN43650、M12、D60、D70接头针脚可对照本站接线图速查。接错即烧毁,务必断电操作。
PROFINET和EtherCAT怎么选?别按谁新谁快拍板。199接S7-1200/1500本体PN口、靠IRT对齐多轴;197和198走EtherCAT,靠DC时钟对齐多缸、周期更短。判据在PLC:它是PROFINET控制器还是EtherCAT主站——西门子本体PN口不能直接当EtherCAT主站。确认主站和拓扑,再定线;同一台PLC上两种协议的同步路径不同,文中给了按控制器类型的对照表,照着选即可。
194 CANopen和195 Profibus,先分清物理层再选。194面向挖掘机、农机这类原生CAN口,一缆挂多支尺、EMCY主动报故障,但它是CAN差分不是RS-485,终端别按485买;195替仍在跑的S7-300/400存量DP网换尺。新CPU已是S7-1200/1500就别守Profibus,按主站类型选,不按谁新来挑;物理层、终端电阻、报文类型三样核对单列出来,现场照着核就不踩坑。
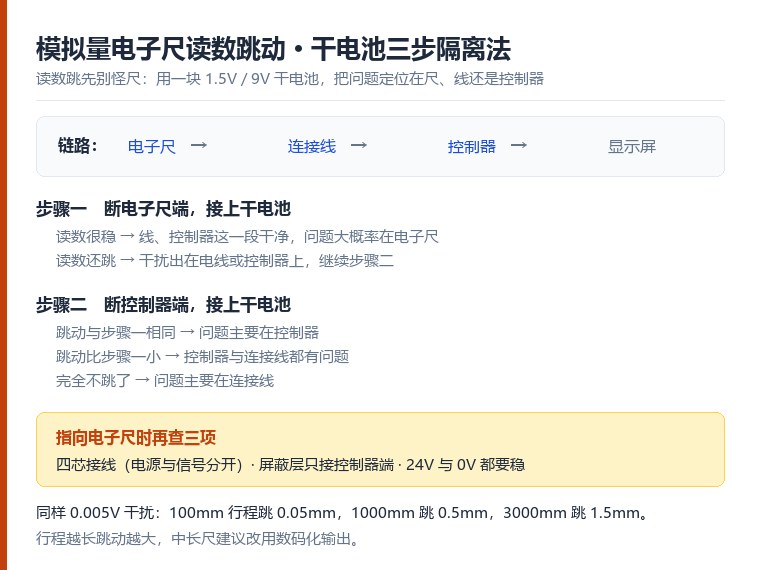
模拟量电子尺位置读数跳动,别急着换尺。干电池三步隔离:①电子尺端接1.5V/9V电池,稳=问题在尺,跳=线或控制器干扰;②控制器端接电池,同步骤一=控制器,变小=两者,不跳=连接线;③查接线、屏蔽、24V供电。行程越长跳动越大:100mm跳0.05mm、3000mm跳1.5mm,中长尺建议数码化。
SSI位移传感器里162和192,电气侧几乎是同一套数字:都是7针D70、8到32位、时钟间距最小48μs,线长速率表也共用。但机械侧完全是两码事——162跟16系列缸内Ø18G7、工作350/峰值530bar,192跟19系列的安装和300/600bar。针数对、灯也亮却接不上,先核系列和耐压,别只看SSI三个字母下单;两系列母头与电子头不通用,按缸盖尺寸区分。

船舶推进、电厂阀门、列车倾摆这类不能停机、不能丢位置的场合,才轮得到16T上场。这款磁致伸缩位移传感器不是在油缸上再插两支,而是一根不锈钢管里并行三套独立波导和电子头,外面仍由单磁环驱动,耐压按16系列350/530bar。只要双通道比对选16R就够;三路要进独立采集,别在端子上并起来取平均。

现场常问标准16能不能泡水、进矿井、扛盾构冲洗。答案在16E:这款磁致伸缩位移传感器把感应件封进全封闭不锈钢壳做到IP68,防尘耐盐雾不怕强水柱。但缸盖仍是Ø18G7、耐压还是工作350/峰值530bar——它多出来的是壳体,不是耐压。矿山、连铸、甲板、泥水推进缸优先核16E;干燥车间已按16开孔,没必要为听着结实去换。
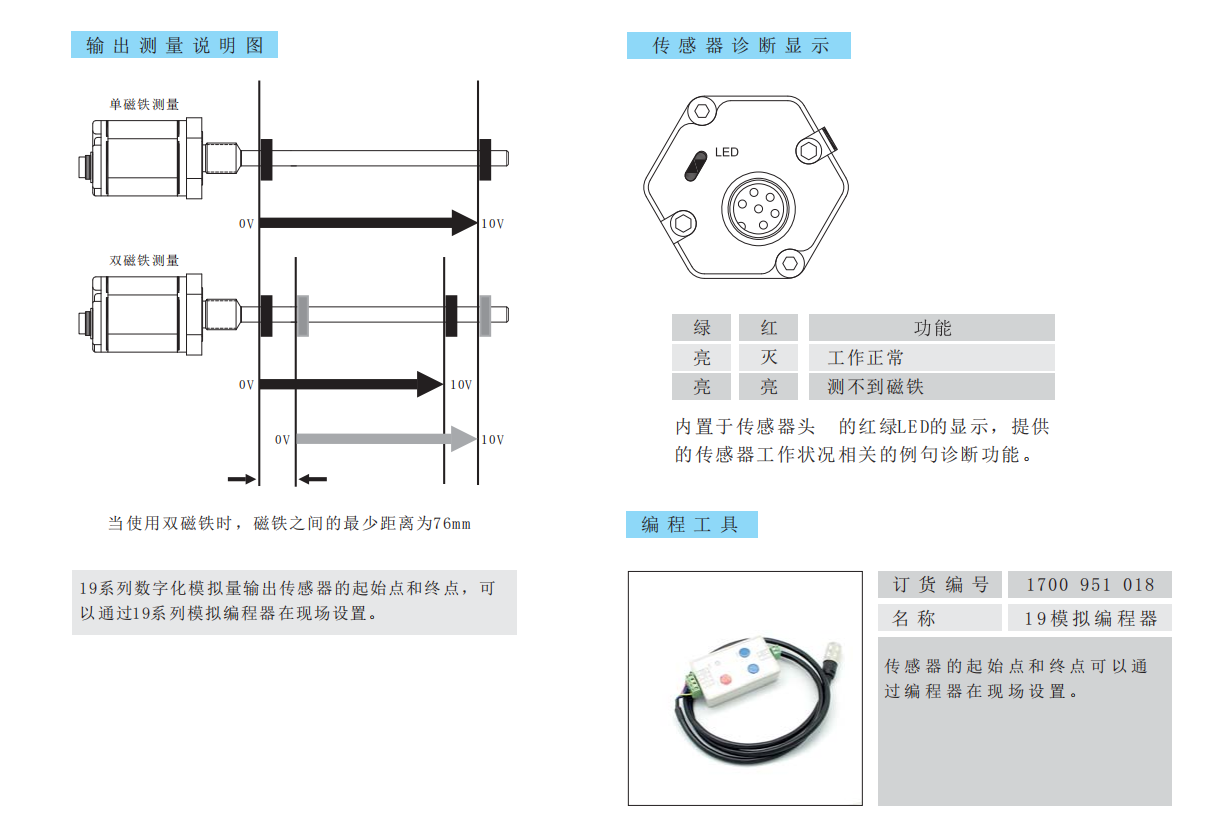
模拟量装上机台,电气零点和机械零点常常对不齐。19系列配的现场编程器1700 951 018,能在出厂行程内把机械起点设零、终点设满度,但它改的是传感器自己的输出,不是PLC里的缩放。装机顺序是:活塞走到起点设零、终点设满度,再走10/50/90三点核对。记住只改一端,编程器和PLC两头别同时拧,不然零点量程互相吃掉。
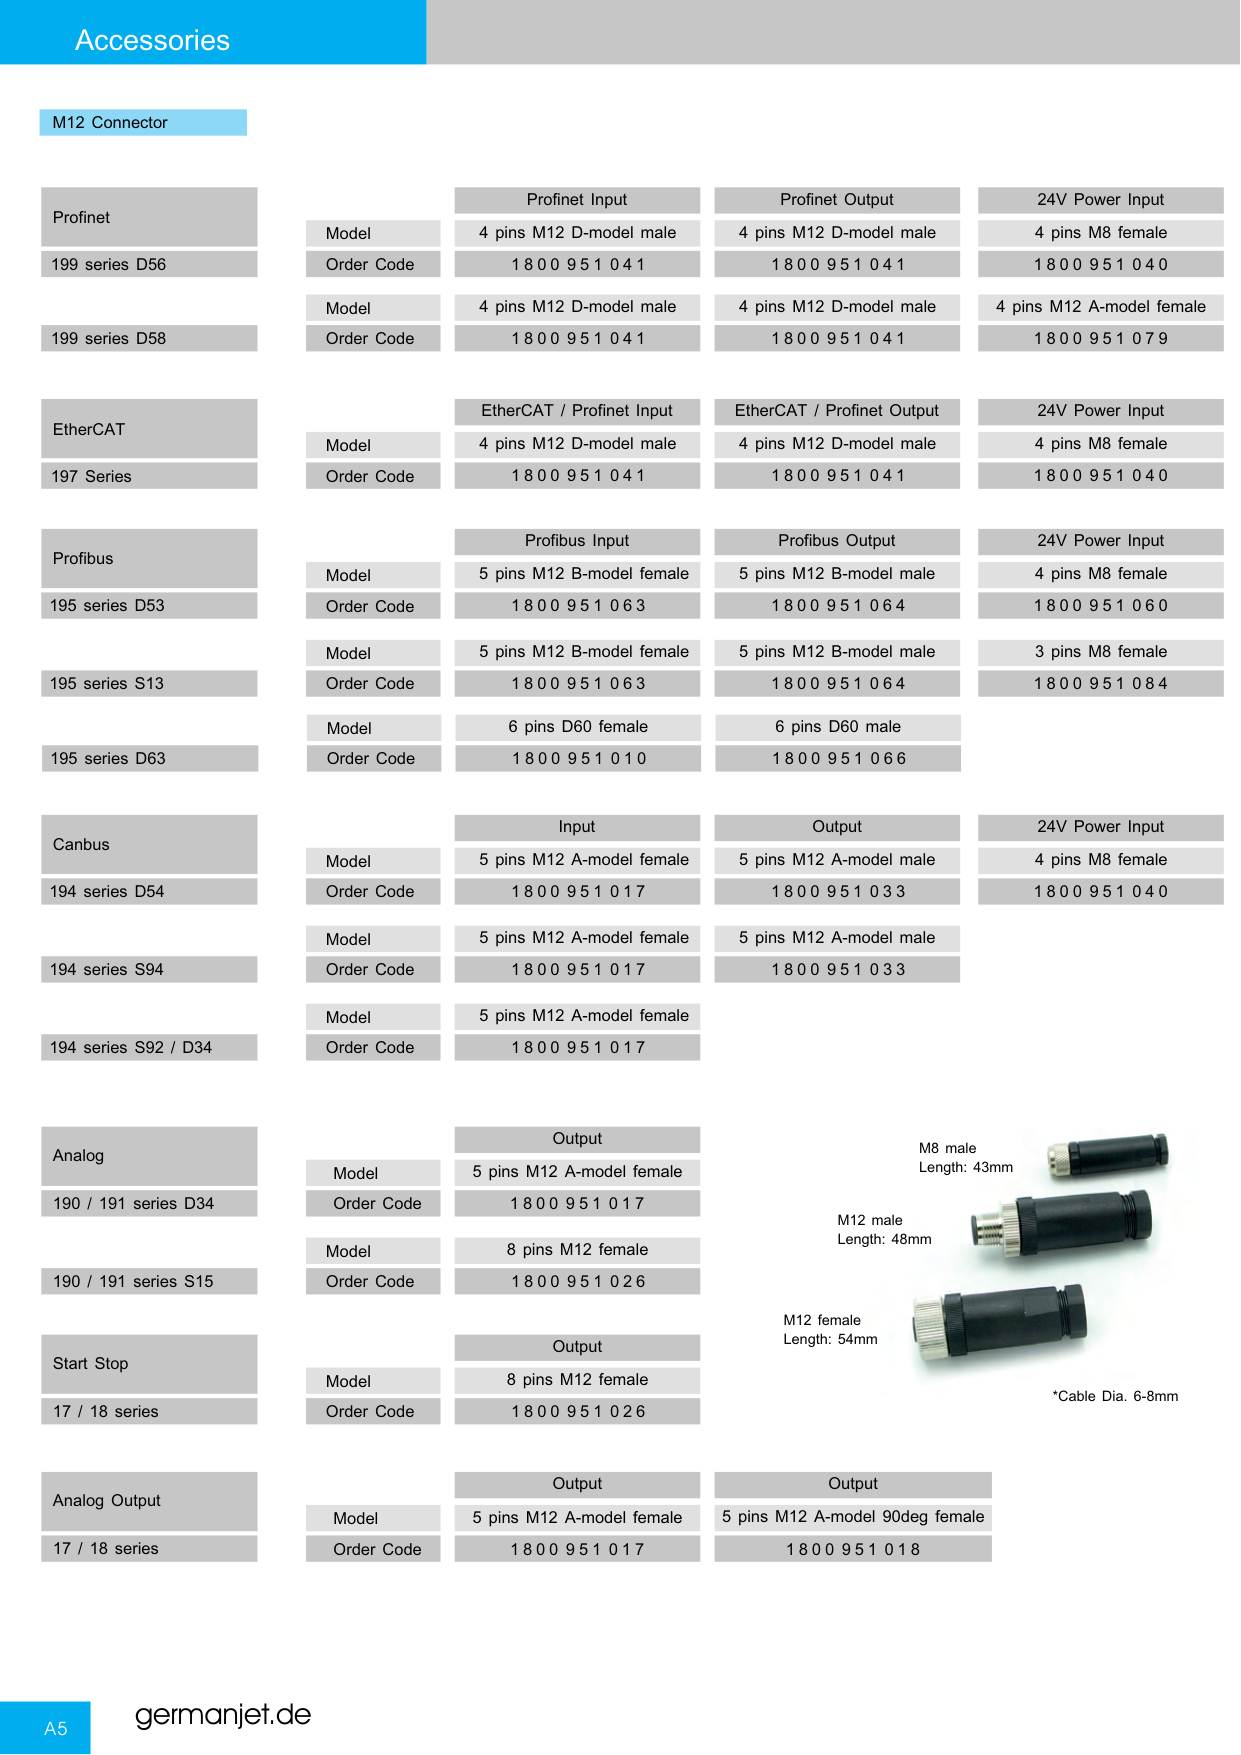
接头配错,现场不是没数就是一上电就坏。磁致伸缩传感器型号和接头绑定:12系列用DIN43650,162/192这种SSI走7针D70,191模拟量和194 CANopen常用6针D60,197 EtherCAT与13系列走M12。D60和D70键位不同不能互插;模拟量电源针和信号针对调会直接烧头。型号母头要一起下单,上电前先对键位、再核对电源与信号针,能少烧一个头。
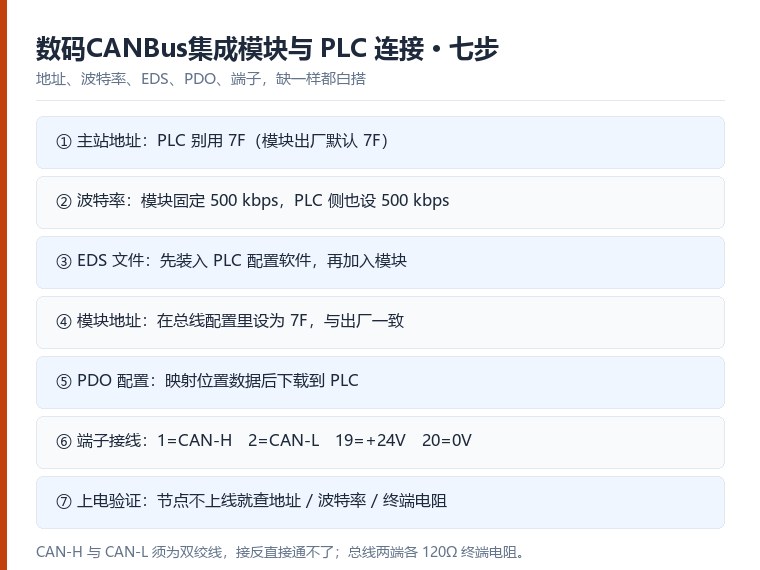
数码CANBus集成模块与PLC连接配置七步:①PLC主站地址别用7F(模块默认7F);②波特率两边都500kbps;③装EDS文件再加入模块;④模块地址设7F;⑤配PDO下载到PLC;⑥端子1=CAN-H、2=CAN-L、19=+24V、20=0V;⑦上电验证。不同PLC设置略有差异。
磁致伸缩传感器的型号一长串数字,最容易订混的就是输出尾号。其实先认电气输出:160是电压、161是电流、162是16系列的SSI,千万别写成192——那是19系列的SSI。180到185全是电气输出,不是机械形态;19系列从190排到199按协议选。拿不准把行程和输出一起发工程师,就不会错系列,把安装形式也一并报上更稳。
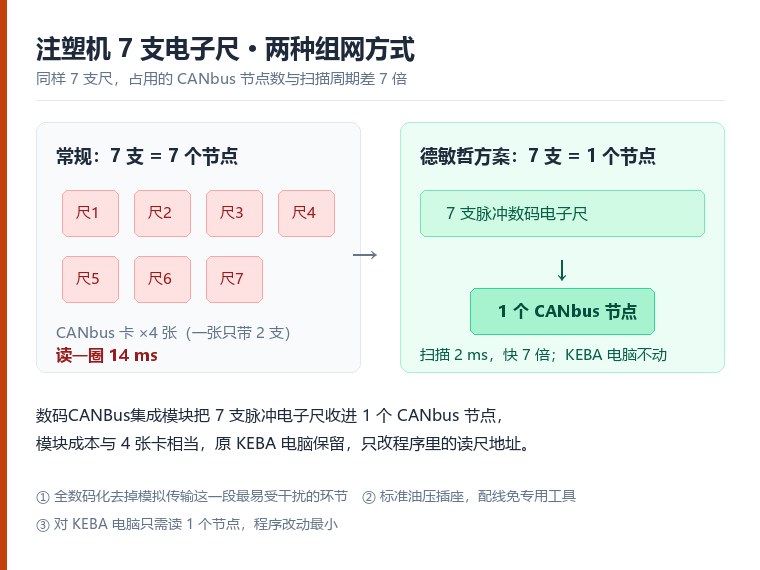
注塑机全数码化是日欧机型标配,但CANbus卡一张最多带2支电子尺,7支要4张卡、读一圈14ms。德敏哲数码CANBus集成模块把7支脉冲数码电子尺收进1个CANbus节点:KEBA电脑只占1节点,扫描2ms、快7倍;模块成本与4张卡相当,KEBA电脑不动、只改程序读尺地址。
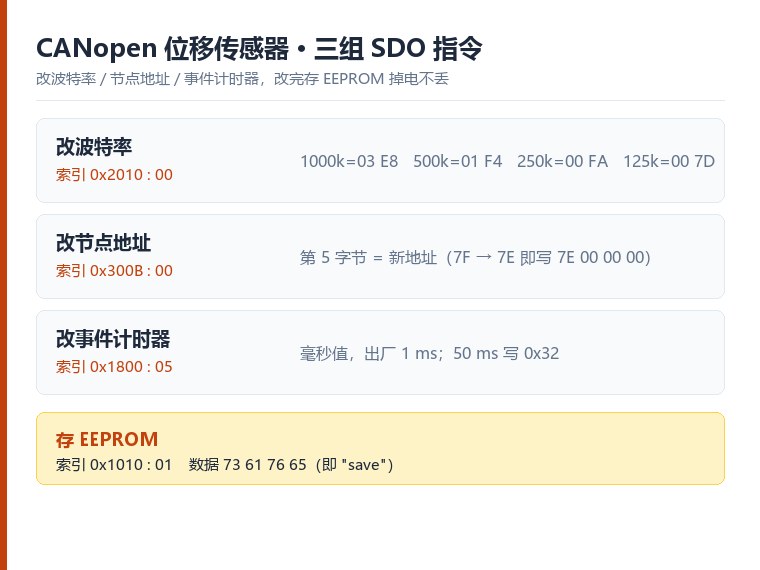
CANopen位移传感器改波特率、节点地址、事件计时器,用SDO+EEPROM:改波特率写0x2010,改节点地址写0x300B、第5字节为新值,改事件计时器写0x1800子索引0x05;改完发0x1010存EEPROM。SDO请求cob-id=0x600+节点地址,不确定时看EMCY减0x80。
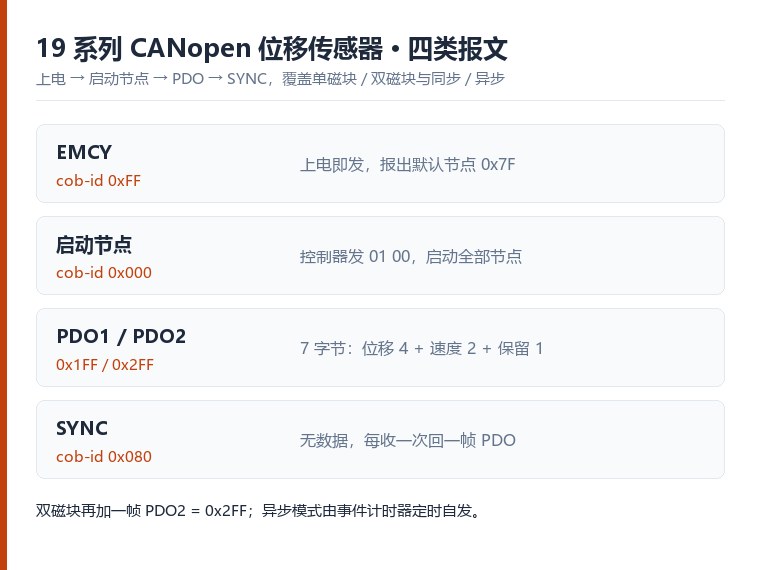
CANopen位移传感器通讯范例速查:上电先收EMCY(0xFF,默认节点0x7F),控制器发启动节点(0x000,01 00),传感器回PDO——单磁块0x1FF、双磁块再加0x2FF,每帧7字节:4字节位移、2字节速度、1字节保留,低位先发。同步靠SYNC驱动,异步定时自发。
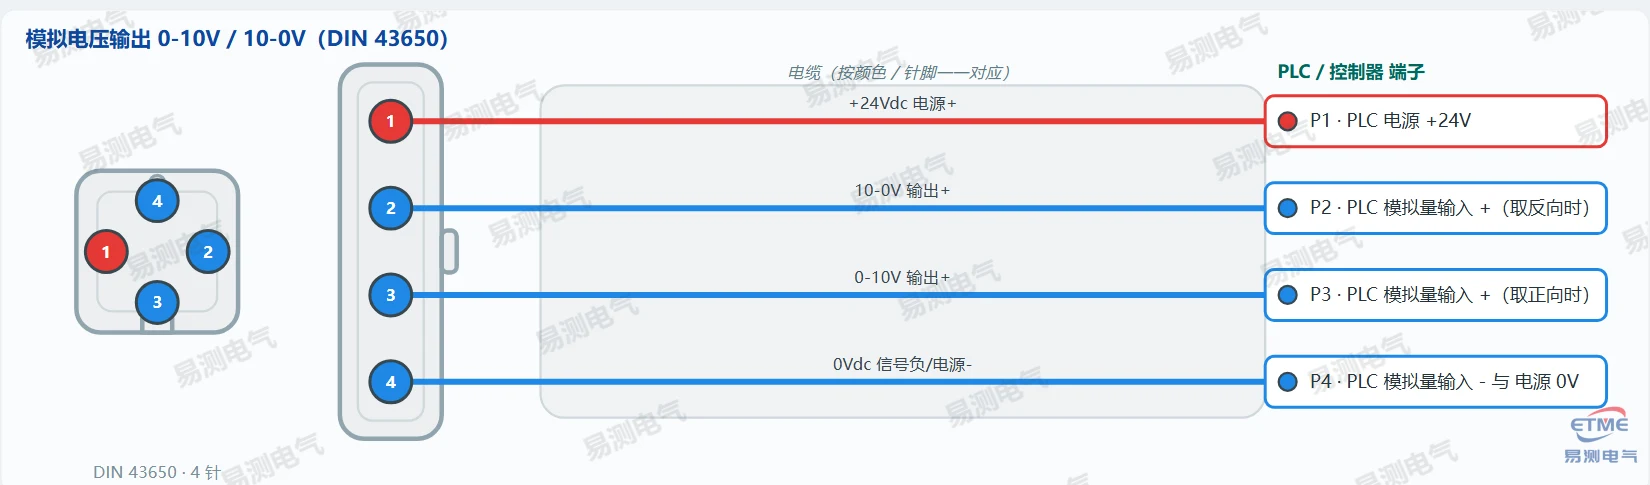
磁致伸缩位移传感器接线图全系列速查:12/13/16/17/18/19系列与7芯D70插头共20张图,覆盖模拟电压/电流(四线制)、Start/Stop、SSI、CANopen、Profibus-DP、EtherCAT、Profinet,按针脚号P1-P7对照接线,标注NC空置针与线色,附6条接线铁律与快速参考总表。接错即烧毁,现场直接对照。
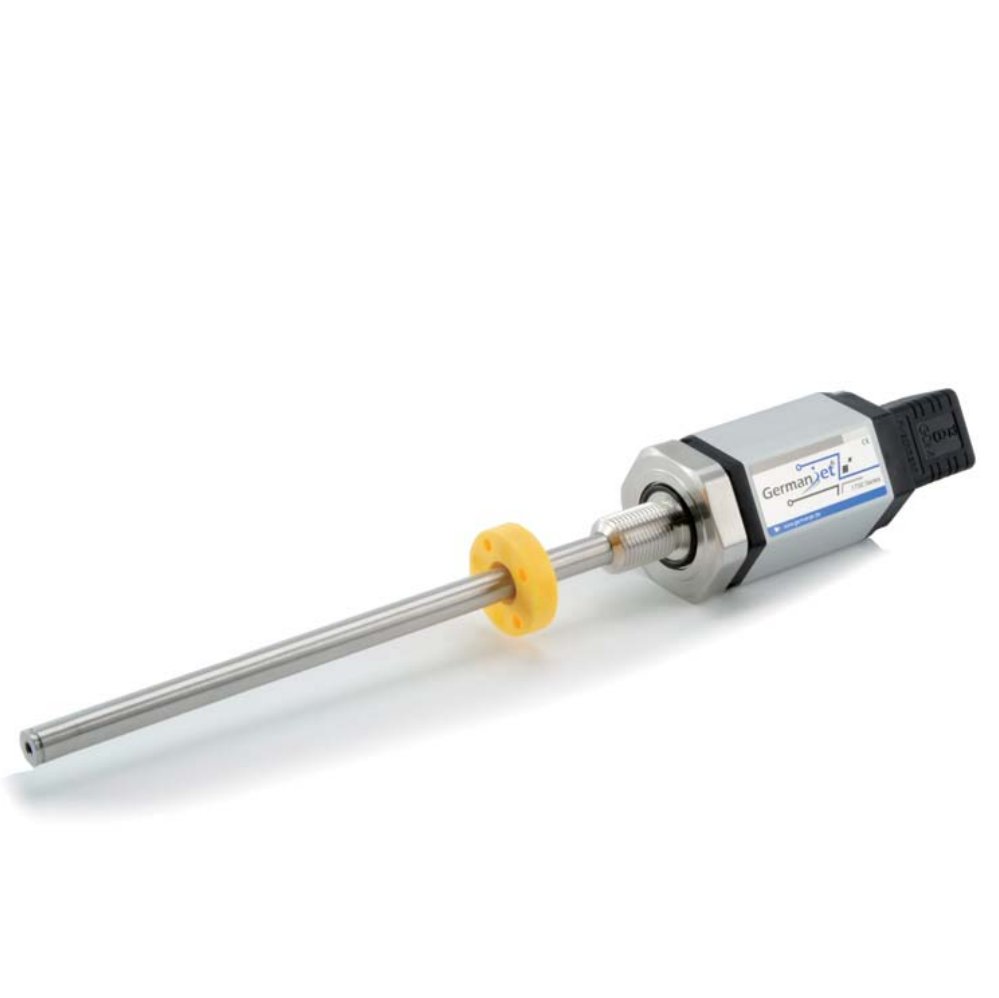
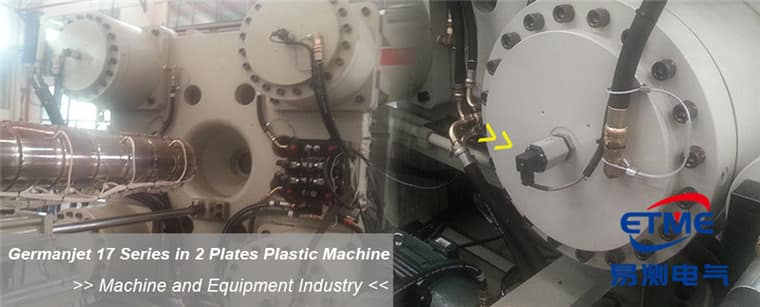
一台注塑机到底要装几支位置检测?不少师傅先报型号再问数量,结果工位配错。其实标准机射胶、合模、顶出各一支共3支,全闭环机型4到6支。文中按工位拆:射胶用17系列高响应、更新最快0.2ms,合模选16扁平电子仓省径向空间,顶出挑短量程紧凑型。看完能对照机型,数清每支注塑机位移传感器装哪、配哪个系列。
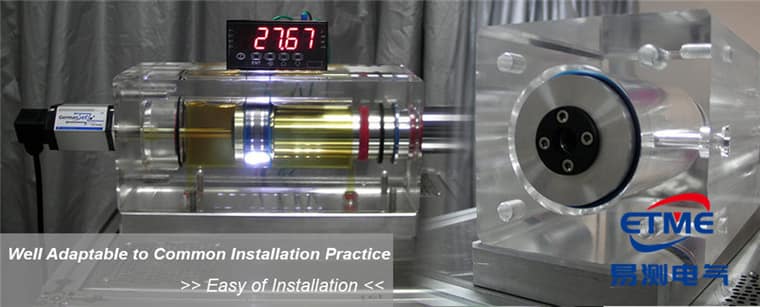
汽车焊装夹具和冲压下死点都靠位移判到位,单序夹紧不到位误差会顺着工位往下传。这篇讲清磁致伸缩位移传感器怎么用:焊装侧多路同型号盯重复精度,冲压滑座下死点要1到10μm分辨率,换模后断电不丢零位省得重新对。焊渣直喷区杆体必避,接头IP67朝下,强振工位直接上抗振25g、抗冲击100g的13系列。
泵站叶片调节、快速闸门这些低频测点,平时不动、真要动时最怕读不准。这篇讲清这类油缸行程监测在潮湿凝露环境怎么防:防护取IP67以上、可能被淹没上IP68,接头朝下做滴水弯,比堆防护等级管用。磁致伸缩位移传感器上电即读原开度,调度断电恢复无需回零。文末还教你定期试动作留曲线,趋势不对先怀疑泄漏或卡涩。
玻璃器皿压得多厚、弧面多弯,其实由模具闭合位置一手定。这篇讲清磁致伸缩位移传感器在玻璃机械怎么用:成型侧盯闭合位置和多点头平行度,建议多路同型号同量程,比单只指标更看通道一致;转运侧翻转台用绝对位置免回零。玻璃碎屑掉在测杆和磁环之间最要命,杆体得避开落屑区,必要时加透明护套。
垃圾压缩站推头每天高频往复,渗滤液带腐蚀、硬物乱撞,外置杆体根本扛不住。这篇把液压缸位移传感器安装要求落到现场:首选油缸内置,杆体藏进深孔不碰介质;必须外置就加金属护板,湿冲洗位选13系列,抗振25g、抗冲击100g、IP69K。文中还用位置加压力两维判据,帮你分清压实到位还是卡了异物。
灌装每瓶容量准不准,算的就是截面积乘活塞行程这条公式。这篇讲清磁致伸缩位移传感器怎么把活塞绝对位置换算成容量,重复精度±0.002mm保住每袋一致,分辨率5到20μm够用。封口模闭合、切刀定位同样靠它。食品日化线高压热水冲洗是硬要求,接头得食品级材质并朝下做防水弯,湿区直接上13系列IP69K。
放疗床多轴对位、手术台升降都讲安全,最容易漏的一步是上电校验。这篇讲清磁致伸缩位移传感器为什么把重复精度±0.002mm看得比分辨率更重,靶区对齐就靠多轴微米级到位。洁净低噪环境IP65就够,不必上IP69K。关键是把'床板有没有被人手动推过'写进上电逻辑,利用绝对位置上电即读提前发现移位。
反应釜搅拌升降、釜盖开合这些测点,选型顺序得先防爆后测量。这篇讲清化工区怎么定Ex ia本安型配隔离栅、再挑安装形式,并提醒一个更易漏的坑:磁致伸缩位移传感器接触介质的保护管与密封件要逐项核对相容性,清单得连清洗剂和微量组分一起要,只盯主物料准漏。19F前死区130mm、总长公差+15/-5mm也帮你扣好有效行程。
结晶器振动闭环,被控量是一条往复曲线而不是一个点,按定位那套选就错了。这篇讲清磁致伸缩位移传感器为什么要刷新够快(约0.5至5ms)才能还原非正弦波形,±0.002mm重复精度如何保住振幅一致,以及双缸相位为什么比绝对精度更关键。还点出电磁搅拌线圈是强磁场源,测杆能偏就偏,屏蔽接地跟上。
纺织机牵伸和卷绕都要测位移,车间里最大的对手不是精度而是飞花。这篇讲清罗拉间隙怎么定支数:多锭必须同型号同量程、盯重复精度±0.002mm,否则各锭间隙不一布面就厚薄不匀。张力摆杆位置直接换算纱线张力,再配合卷装直径做双闭环。磁致伸缩位移传感器的杆体得加防缠套或定期气吹,接头IP67以上,外置随动选18系列。
农机上装传感器,精度排第三,先别被泥糊死、被震散。割台仿形、播深一致、喷杆配平是跟随不是精定位,20~100μm档够使;杆体藏进活塞杆深孔,秸秆缠绕和高压冲洗都碰不到,电子头外露配13系列IP69K。跨区作业要绝对位置——断电不回零,转场上电即知机构位置,CANopen挂整车网络后和GNSS对齐就能出播深报告。
锻造锤头测冲程终点,打击位置重复性直接等于锻件合格率。这篇讲清为什么这种工况优先油缸内置:和缸体一体承受载荷,外置支架在锤击冲击下迟早开裂松动。磁致伸缩位移传感器的±0.002mm重复精度在这里保的是同一指令下的一致性。电子头要躲开坯料辐射热,实在躲不开就上分体式,零位等热机后再标。
三轴一刀切配同档分辨率,是撞模最常见的根因之一。横行轴20~50μm先管长量程误差,引拔轴伸模具区那段得用5~20μm管重复精度和到位判据——它和注塑机模板位置信号做互锁,许可进模区。这篇讲清高节拍为什么先核刷新率,长量程减速点会过冲回拉;磁环支架加固再谈精度,杆体沿运动方向平行装,两端留余量避盲区。
轨交位移检测分车辆侧和地面侧,两边选型逻辑完全两码事。车下悬挂、制动缸扛宽频振动和牵引变流器电磁干扰,13系列抗振25g、抗冲击100g、宽温工作;地面架车机多路同型号举升单元,必须总线分布式时钟同步采样,差一点车体就受扭。这篇把两层需求的测点表排好,制动缸这种安全部位评估双通道冗余,悬挂行程统计偏移往往先于弹簧疲劳报警。
井口测钻具行程,难点其实不在测量而在防爆合规。这篇把石油钻井的本安部署讲透:磁致伸缩位移传感器选17EX本安型用于Zone 0/1,必须配安全栅,Uo、Io、Po不得超过传感器侧的Ui、Ii、Pi,电缆分布电容电感也要计入回路。海上平台还得扛25g振动、防盐雾。读完你能拿到一张从危险区划分到参数核对的现场清单。
机器人以为走了3000mm,实际可能差几毫米——电机编码器根本看不到。齿轮齿条拼接误差、齿隙、轨道热伸长,都得靠直接测执行端的位移反馈兜回来。第七轴地轨、升降立柱、龙门横梁、工装轴四类外部轴的配置表在这:长行程先核刷新率,刚性杆分段支撑且允许纵向微动,磁环支架加固防摆,多机器人共轨用EtherCAT同步采样才不出虚假间距报警。
船上航行途中换不了传感器,舵角漂了就是安全事故。舵机反馈以度为单位,长期不漂、掉电不丢比微米精度要紧;盐雾主要攻击接头和电缆护套,接插件选高防护、走线朝下留滴水弯。这篇把舵机油缸、舱盖跳板、可调螺距桨三类机构分测点排好,舵机这种关键回路按双通道冗余配,一路失效另一路还能读,安装支架要防松。
液压电梯装传感器第一步不是选型,是先看缸是单级还是多级。单级直顶柱塞缸有贯穿全行程的直通腔,测杆从缸底深孔装入;多级伸缩缸内部根本没有这种腔,多磁环也穿不过去,只能改外置式沿导轨布置。这篇讲清平层闭环怎么吸收油温漂移,10~50μm档够,绝对位置断电可读,困人救援直接调轿厢位置,井道底坑防护取IP67以上。
激光切割的金属粉尘带磁性,跑几周后开始跳变,八成是它吸在磁环上了。主运动轴由伺服光栅闭环,本传感器补位交换台、Z轴调焦和夹具——Z轴1~5μm档管焦点,交换台20~50μm档管长行程。这篇把四类测点排清楚:杆体远离排烟落屑路径加金属罩,信号电缆和焊接大电流分槽走,屏蔽层控制柜侧单端接地,焊接飞溅工位直接改油缸内置。
盾构机掘进姿态不是单个推进缸说了算,是上下左右分组行程差算出来的。多缸每缸走一路模拟量,控制柜端子和电缆槽先压垮;分区就近设远程I/O或总线节点,一条线把同区油缸位置汇总回去,线量自然降。这篇讲清隧道高湿泥浆环境为什么必须内置式绝对位置,防护IP67以上、冲洗区IP69K,偶发丢数先查接头密封再查终端电阻。
木粉不会立刻搞坏传感器,它是慢慢堵磁环、慢慢改间隙。热压板厚由压板闭合位置定,大幅面压机要同型号多点监视平行度;数控送料定位加一路直接测执行端,能消掉丝杆背隙和断电回零。这篇给你两条线的安装要点:杆体装机构下方或侧面避开正上方落尘,加防尘罩,接头IP67朝下,湿区选13系列,清磁环端面写进周保养。
洁净室里传感器不是怕泥水,是怕自己掉颗粒。磁环和杆体非接触无摩擦,原理上不生磨损颗粒,电刷和钢丝方案做不到;半导体短中行程取1~10μm档就够,分辨率一味拉高反而把系统噪声放大成读数抖动。这篇讲清不产尘、低噪声、24小时连续运行三条要求,湿法区按实际介质选IP67或IP68,EtherCAT分布式时钟让多轴同一时刻采样。
汛期断电闸门位置说丢就丢,这在调度上是要命的。磁致伸缩位移传感器输出绝对位置,上电即读原开度不用回零;数米跨距用19F柔性杆整体测,0.02%FS在5m上约±1mm,对厘米级开度完全够。这篇把钢丝绳编码器、旋转编码器加卷筒、油缸直测三种做法摊开比,接头IP67朝下做滴水弯,户外还要加浪涌保护和防凝露。
大风工况下增量式传感器要回零才能恢复运行,这个动作本身就是风险。风电变桨的桨距角由变桨油缸行程换算,顺桨保护要的就是掉电后立即可读当前位置;轮毂里持续振动、宽温、强电磁,上塔一次换件成本远高于器件本身。这篇讲清为什么优先油缸内置:杆体藏进活塞杆深孔,CANopen一条总线挂三桨节点,安全等级高的机型评估16R双通道冗余。
挖机装载机上装传感器,先别盯精度,先问能不能活过仨月。泥水飞石高压冲洗加宽温颠簸,13系列移动液压型抗振25g、抗冲击100g、IP69K才扛得住;末端精度经连杆放大后三缸行程误差才真正算得出来,10~50μm档已经够。这篇给你姿态解算、限位保护、工时采集三类用途的测点表,整车CANopen直接挂网络,不用单独走模拟量。
硫化工艺以分钟计,传感器漂一点整模胶料就废了。橡胶硫化机长期泡在高温辐射和蒸汽里,选型第一约束是稳定不漂,其次才是分辨率;电子头怕热,靠近模板的机型选19D分体式把电子头挪走。这篇讲清位移和温度压力怎么共控一条曲线,保压段位置缓慢变化往往先于质量问题出现,10~20μm档配±0.002mm重复精度已经够闭环。
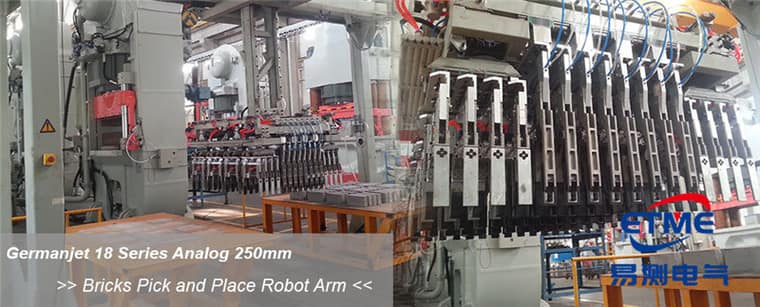
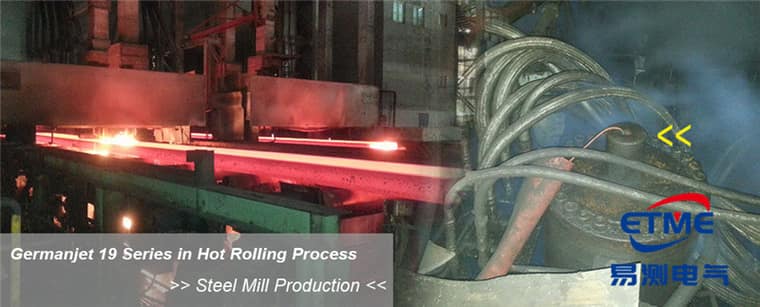
0.02%FS在4m量程上就是±0.8mm,很多人没先做这步换算就下单。AGC压下缸要重复精度±0.002mm、分辨率1~5μm,刷新率快于位置环;活套、推床、移钢机数米行程得用19F柔性杆,刚性杆跨距大要加中间支撑。这篇把压下缸和长行程机构两类需求拆开讲,还提醒氧化铁皮里的磁性粉尘会吸在磁环端面上,清磁环得写进周保养。
锁模力和射胶量都不是直接量出来的,是从模板位置和螺杆行程换算的。螺杆侧建议按1~5μm选档,重复精度±0.002mm、非线性<0.02%FS才撑得住护模判据;开合模、射台、螺杆计量、顶出四个测点精度档差得远,不能一刀切。这篇把四路分辨率、安装形式和信号形式一次排清:老机就近接4~20mA或0~10V,多轴走CANopen,电缆别和加热圈同槽。
分辨率选高不等于精度高,很多人卡在这里。μ级压制要重复精度±0.002mm、分辨率1~2μm、刷新率快于位置环控制周期,三者缺一终点就超调或保压抖。这篇讲清为什么高精度优先油缸内置——测量链短,不串入导轨间隙和支架热变形;四角调平要同批次同型号四路,EtherCAT分布式时钟同步采样,装机后还得做一次全程标定。
压铸车间油雾飞料高温,传感器装上仨月就坏的不在少数。合模段要绝对位置断电不丢,压射冲头段要高刷新率——采样周期跟不上,慢压射转快压射的拐点直接被抹成曲线。这篇把合模、压射、顶出、抽芯四个测点的分辨率档和防护档排清楚:内置式耐喷雾耐飞溅,电子头要留耐温余量,A/D采样率得和传感器刷新率对得上。
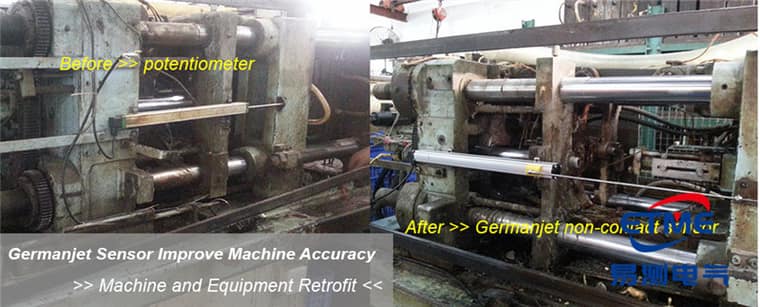
老机改造最忌讳拆油缸,一拆密封排气调试成本全上来。二板机取消肘杆行程长,0.02%FS在2m上就是±0.4mm,得按段核;全电动靠伺服编码器看丝杆端,背隙和热伸长它都不知道。这篇给的路子是外置式不动油缸不改丝杆,加支架让磁环跟着模板走;老控制器有备用0~10V或CAN通道就直接并,别为一只传感器改PLC程序。
CANopen还是EtherCAT,四总线到底怎么挑?记住唯一第一判据是主站体系——控制器是什么总线主站就选什么协议,跨体系加网关只多故障点。再按同步要求、网段长度、诊断和成本排,文中把194、195、197、198、199逐项对照,点出DC和IRT都消不掉传感器自身测量延迟这条;这套判断顺序对五款全部适用。
内置式磁致伸缩位移传感器有五款,直接比数据表比不出结果。这篇教三层过滤:先看是否在爆炸危险区——是就本安17EX且必须配安全栅;再看要不要双通道冗余,压机举升选16R;最后在16、17、19H间按集成方式定。活塞杆内孔≥12.7mm、耐压按系列别混用,逐层筛比拍脑袋靠谱。
外置式磁致伸缩位移传感器四款怎么选?判断顺序很明确:先看设备动不动、有没有高压水冲洗和冲击——任一成立就上13系列,IP69K、抗振25g、抗冲击100g是结构能力,加防护罩补不上;再看行程超不超长,超长才转19F柔性;最后在18与19P间按随动结构取舍,照这个顺序走一遍,候选系列当场圈定。
连铸、加热炉边上测位置,最怕的不是测不准,而是电子头先热死。磁致伸缩位移传感器19D走分体式:测杆留在高温测点,电子头挪到凉快地方,中间用电缆连——先超温失效的永远是半导体而非金属测杆。三条红线:高温段电缆选耐温护套、屏蔽在接头处连续搭接、长度出厂定好不能接长,文中也提醒挪走电子头声速温漂照样在。
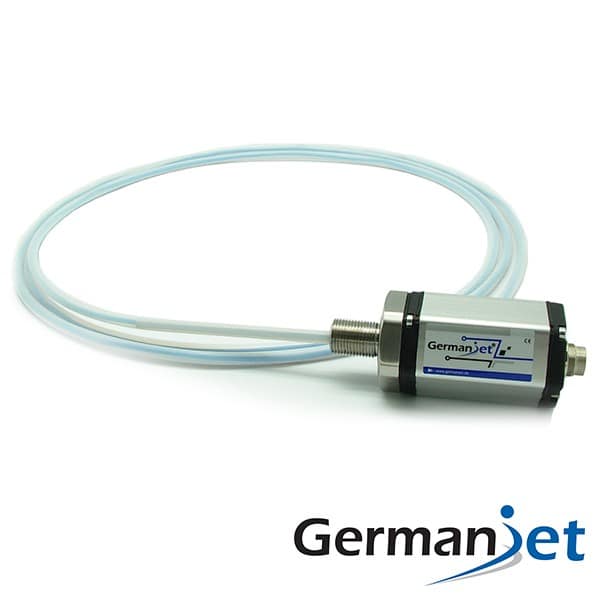
刚性测杆一上两米就自重下垂、整根杆还进不了车间门,超长行程到底怎么敷?这篇讲19F柔性磁致伸缩位移传感器:测杆可弯曲盘绕、沿非直线路径固定,量程2500mm以上,水利闸门、轧机照此落地。文中把0.02%FS换算到2500mm约±0.5mm,帮你先算清精度预期,别被数字吓住;敷设时给测杆留足弯曲半径、避开振动源,现场才不返工。
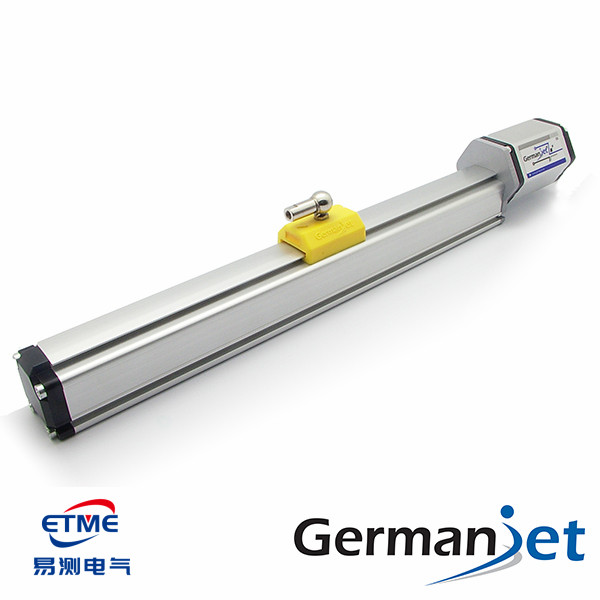
机外随动传位置,19P和18看着一回事,怎么选?磁致伸缩位移传感器19P和18都装机外、不进缸、不承压、不动机械本体,差别只在平台:19P和19H内置、19D分体同属19系列,整机多测点混装备件规程统一;18是专用外置线,导轨悬浮方案更成体系。文中把外置两大坑再钉一遍——不对中用球头万向节解,支架共振就把支架做短做直做刚。
SSI位移传感器接西门子PLC,型号到底怎么定?别按谁更先进挑,这篇给三步:先看控制器有什么输入通道,再数系统轴数,最后确认要不要多磁环诊断。191模拟量、192 SSI、194 CANopen、197 EtherCAT放进一张矩阵,文中点明模拟量链路精度其实被PLC的AI卡分辨率卡住这一坑;按控制器输入通道直接圈定候选,省得来回翻手册。
一对双绞线串起七八支传感器,线束一下清爽。磁致伸缩位移传感器194按DSP406行规做,位置值走PDO实时刷,参数才用SDO,最常见的错是拿SDO周期读位置把总线挤满。现场卡死三件事:节点地址唯一、波特率全网一致、总线两端各一个120Ω终端电阻,文中教你断电测CAN_H与CAN_L约60Ω即可判断电阻是否在位。
油缸内置选19H还是17,性能拉不开差距,关键看整机怎么规划。磁致伸缩位移传感器19H和17都进缸、测杆承压、内孔不小于12.7mm,19H按300/600bar,17按350/600bar加M18接口。差别在平台:19H和19D/19P/19F同平台,多测点混装备件和规程能统一,缸体可定制批量就选17;换装还要守内孔与泄压拆缸两条硬约束,选型前就要确认。
Profinet换机为什么只写个名字就能用?它运行期认设备名不认IP,IP由控制器启动时下发。磁致伸缩位移传感器199PROFINET面向西门子体系,RT按优先级抢传,IRT给周期数据预留固定时隙、抖动更小,但拓扑要和组态一致,换口插线就报警。三个易错点:GSDML版本对固件、IO数据长度对、IRT拓扑和实际接线对。
厂里跑了十几年的西门子S7-300产线要加位置传感器,最省钱的不是换以太网而是沿用老总线。磁致伸缩位移传感器195走Profibus DP,RS-485物理层、主从轮询、靠GSD组态。三个坑先记:GSD版本对固件、从站地址网段内唯一、两端插头拨ON还得设备上电。文中讲怎么把诊断字映射到PLC,先看诊断类别再动手。
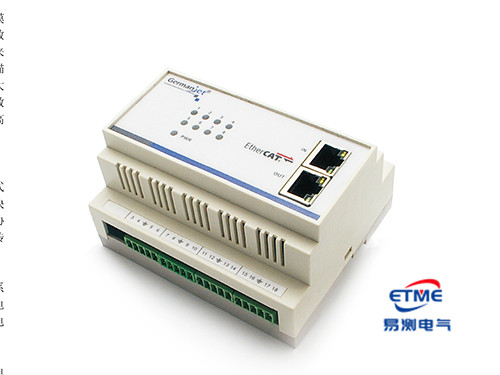
一帧以太网穿过所有从站、边走边就地读写,这就是EtherCAT快的原因。磁致伸缩位移传感器197用这套机制把周期压到最短,配DC分布式时钟还能让多轴采样对齐同一时刻。但两句话要泼冷水:总线快不等于传感器快,量程越长扭转波回程越久,更新率约0.5到5ms;DC对齐的是采样时刻,消不掉传感器本身的量程延迟。
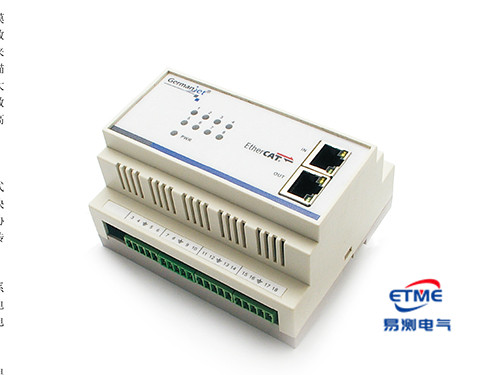
多缸并排的液压机上,一支传感器要塞电源、网络进、网络出三个接头,出线端根本不够放。磁致伸缩位移传感器198是EtherCAT紧凑型,单M12把供电和通信捏成一个头,机制性能和197一样,少接头就少一个氧化进水的故障点。代价要心里有数:得用配套整合线缆,现场拿普通网线临时顶不了,文中讲清省线优势在密排多轴和拖链上才兑现。
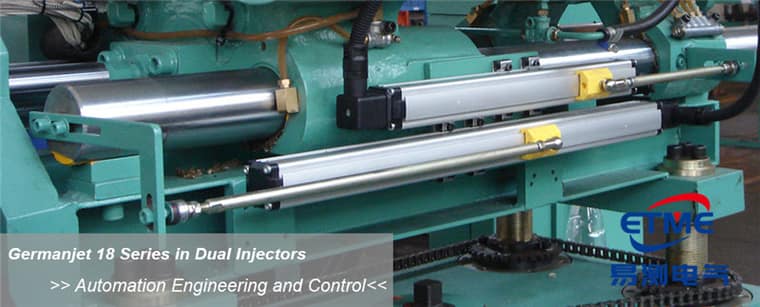
17和16测量原理一模一样,选哪个却常搞反。磁致伸缩位移传感器17系列是液压缸集成型,缸盖走M18×1.5、承压350/600bar,最大特点是电子仓能和耐压管分开,校准换电子头不必把管子抽出缸;16则是Ø18G7法兰孔、350/530bar。决策点不是比精度,而是油缸能不能按接口定制,文中也点出导磁缸体得加非导磁垫片。
老油缸是标准件、钻不了孔,位置反馈还得加——这时外置是唯一活路。磁致伸缩位移传感器18系列装在机外,不进缸、不承压、不动机体,靠随动结构把运动传给磁环:悬浮型便宜但长行程易下垂偏摆,导轨型同轴度自己保证、适合长行程。文中点出外置最大坑是不对中,要在联接处加球头万向节,还把四针脚位列清——电源信号线对调会当场烧机,不在保修范围。
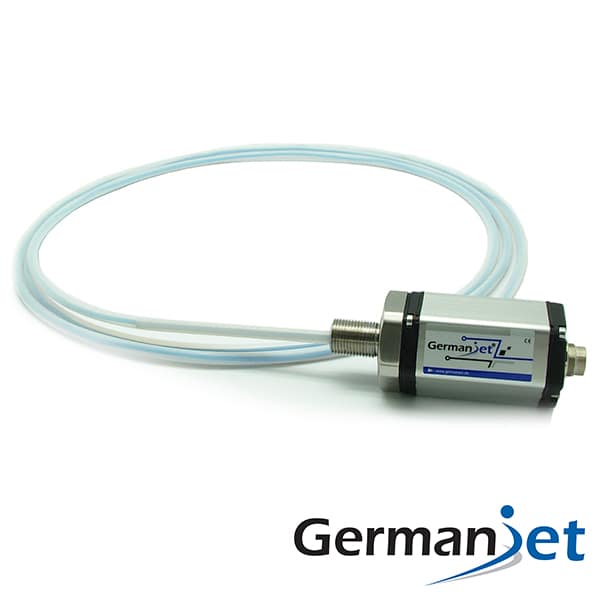
缸内置开孔最怕尺寸抄错行。磁致伸缩位移传感器16系列的硬边界就四条:测杆外径Ø10、缸盖按Ø18G7加工、活塞杆内孔不小于12.7mm、工作350bar峰值530bar。电气上分160电压、161电流、162 SSI,别把17的M18×1.5螺纹孔填进来。文中给装机核对清单,重点是深孔直线度而非孔壁研磨,选型按系统峰值压力。
主站发一串时钟,传感器就沿钟一拍一拍把位置吐出来——这就是SSI。磁致伸缩位移传感器192走这种点对点单向数字接口,延迟确定、抗干扰比模拟量好,关键三条:数据位数、格雷码还是二进制、时钟频率,主站与传感器两侧必须完全一致。格雷码相邻值只翻一位,采样踩在过渡瞬间最多错一个最小增量,文中给了线长对应速率和48μs间距。
位置信号还在跳、数值也不离谱,闭环却已经在按错误位置动作——这种偷偷跑偏最难发现。磁致伸缩位移传感器16R在一支本体内给两路独立输出,控制器同时读两值,正常时差值压在极小容差带内,超限就判失效进安全态。容差要覆盖两通道±0.002mm量级的重复精度,过窄误报、过宽漏检。文中说清通道冗余和装两支整机的区别,也提醒两路不能取平均。
模拟量最常被追问的一句:4-20mA和0-10V到底选哪个?磁致伸缩位移传感器191把绝对位置转成电流或电压直连PLC模拟量卡,工程默认优先电流环——不是因为更准,而是活零点:正常最低4mA,断线掉到4mA以下立刻报警;0V却分不清位置在零位还是线断了。文中把两三四线制、D60六针、屏蔽单端接地一次讲清。
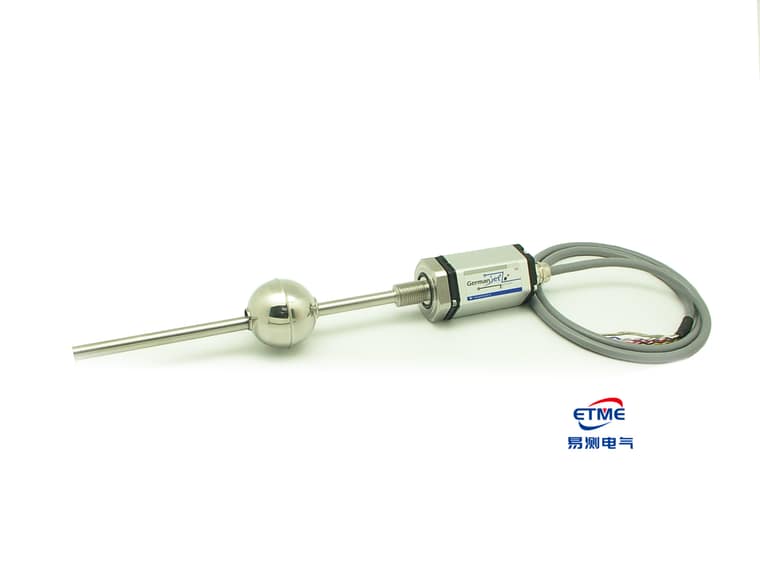
化工厂、油气区装传感器,买个防爆壳其实点都没到要害。磁致伸缩位移传感器17EX走本安路线,不靠外壳憋爆炸,而是把能量限到短路开路也点不着混合气,测量侧仍是缸内集成、350/600bar。真正难的是回路三件套:仪表、安全栅、电缆要逐项校核Uo≤Ui、Io≤Ii。文中给确认区域、选安全栅、分开布线等五步,记住先查文档再查实物。
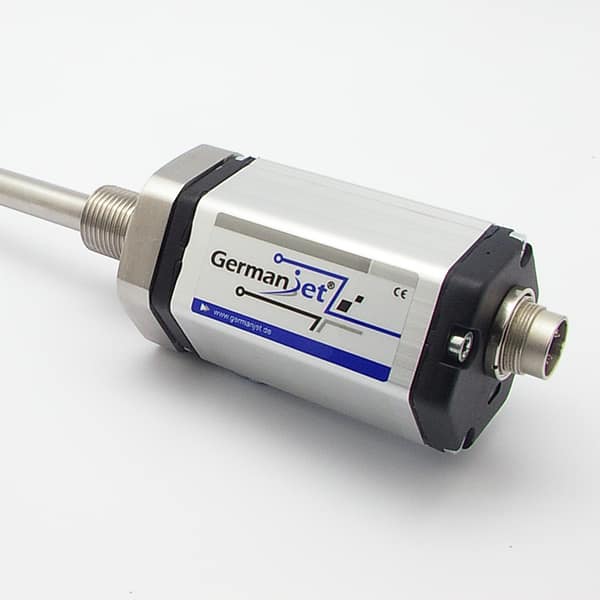
挖掘机、农机这些自己就在动的设备,传感器光准不够,得先扛得住环境。磁致伸缩位移传感器13系列把移动液压三件事加固到位:IP69K耐高压水柱冲洗、抗振25g、抗冲击100g。它嵌在缸头空间,不必像深孔内置那样拆缸,常配CANopen走DSP406。文中分清长期振动看抗振、硬碰撞看抗冲击,进水多半是接插件没拧紧。
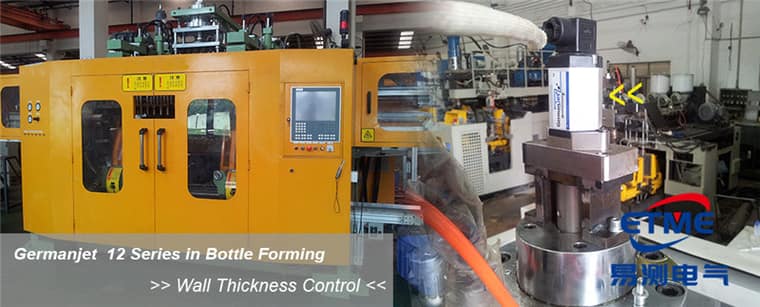
买通用型最容易踩的坑,是把121的16位分辨率写到120头上。磁致伸缩位移传感器12系列走电子头加刚性测杆加随动磁环三段结构,定位是无特殊工况时的默认选择:120模拟电压型分辨率标作无限、取决于控制器A/D,121才是16位D/A、最小1μm。文中划清它不进高压缸、不进防爆区、不扛强振,该转16、17、13、17EX的边界。
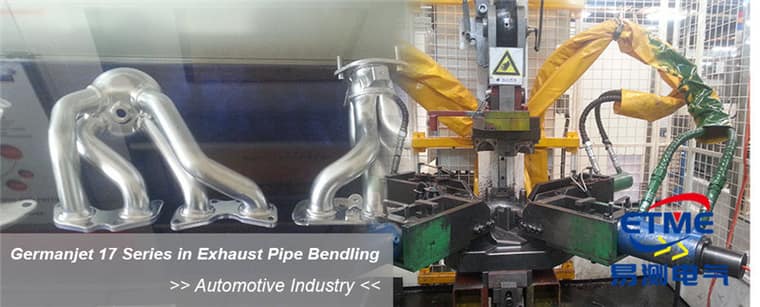
液压缸里又脏又热又长行程,普通有刷元件几个月就飘,为什么磁致伸缩位移传感器偏在这里扎下根?这篇从工况倒推:长行程对应非接触免维护,高温油污对应IP67到69K防护,连续运行对应上电即读绝对值、不用回零。新设计缸可开孔就选内置17或13系列,旧机改造标准缸选外置18系列,耐压按系列峰值核。读完能分清内置外置怎么划。