磁致伸缩位移传感器电子头内部构成:脉冲回波检测与输出分工
电子头是磁致伸缩位移传感器把"机械扭转波"变成"数字位置值"的核心部件。它内含脉冲驱动、回波检测、信号处理与输出接口四部分。理解各模块的分工,有助于在面对无输出、数值跳变等故障时快速定位问题出在波导丝、磁环还是电子头本身。
脉冲驱动电路
负责沿波导丝产生标准电流脉冲。脉冲的幅度与边沿质量直接影响回波强度。若驱动异常,回波弱甚至无回波,表现为无输出或读数断续。
回波检测
捕获扭转波返回电子头的时刻,并以纳秒级精度计时。计时精度直接决定分辨率与重复精度——这是"算时间得位置"的核心环节。检测电路受温度与噪声影响,是温漂补偿的主要对象。
信号处理
对原始时间做温度补偿、线性化、滤波与零偏计算,得到稳定的工程位置值。温度补偿、线性化、零位偏移都在固件完成,参数来自出厂标定;出厂标定写入的补偿参数(见 出厂标定与线性化)即作用于此。
输出接口
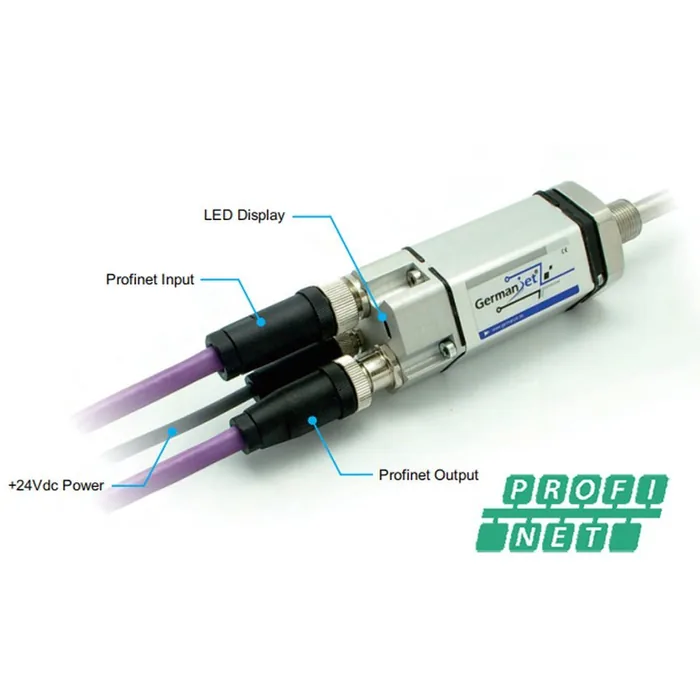
将位置值转换为模拟量(4-20mA / 0-10V)或总线报文(CANopen / Profibus / EtherCAT / Profinet 等)。模拟量走两线/三线直接进模块,现场总线走 M12 菊花链;接口类型决定了与 PLC 的连接方式,选型见 模拟量 vs 总线。
电子头各模块职责
| 模块 | 职责 | 异常表现 |
|---|---|---|
| 脉冲驱动 | 产生电流脉冲 | 无回波、断续 |
| 回波检测 | 纳秒级计时 | 分辨率/重复精度差 |
| 信号处理 | 补偿、线性化 | 温漂、非线性 |
| 输出接口 | 模拟量/总线 | 无输出、通信断 |
部分机型电子头可单独更换,先确认是否模块化设计。测量原理回顾 磁致伸缩效应与魏德曼效应;常见故障现象与处理见 故障排查。
为什么计时必须放在电子仓里
回波回来后要测的是纳秒级的时差,这个测量不能放在远端做。三个原因:
- 信号带宽:纳秒级沿经长电缆后会被电容拉圆,远端拿到的沿已经不可用;电子仓内先整形成数字沿,再走电缆才安全。
- 电缆时延:几米电缆本身的延时就有几十纳秒,且随温度变。把它算进测量回路,等于给每支传感器引入一个未知常数。
- 一致性:计时与激励同源,时钟温漂与抖动在同一个电路里互相抵消,出厂标定的系数才稳定。
所以电子仓里输出的是已经算好的位置值,不是原始波形。这也是为什么电缆长度对读数影响很小,却对 SSI 这类同步时钟接口影响很大——后者把时钟送出去,走的是另一条路。
电子仓坏了能不能只换电子仓
要看结构。分体式的电子仓与测杆是两件,理论上可换;一体式封装的换仓就等于换整支。判断方法很简单:看铭牌与订货码里的结构代号,再看电子仓与测杆之间是螺纹连接还是激光焊死。
即使分体可换,也只建议用同批次的电子仓,因为计时基准与标定系数是配套写入的。跨批次换仓后必须重新做两点标定,否则零点会整体偏移。
常见问题
Q:电子头坏了传感器就废了吗?
部分型号电子头可独立更换,先确认是否模块化设计。
Q:回波检测精度决定什么?
直接决定分辨率与重复精度,是计时的核心环节。
Q:为什么电子头要远离高温?
内部电子元件耐温通常低于测杆,超温会失效。
相关产品
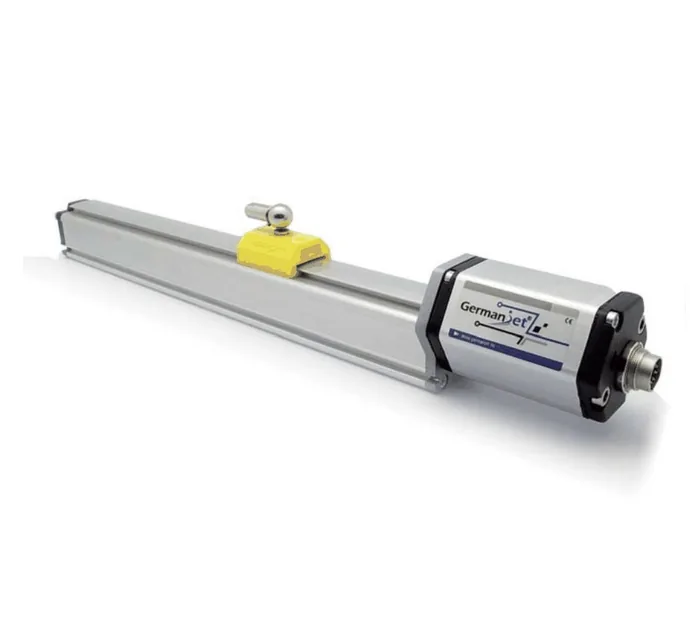
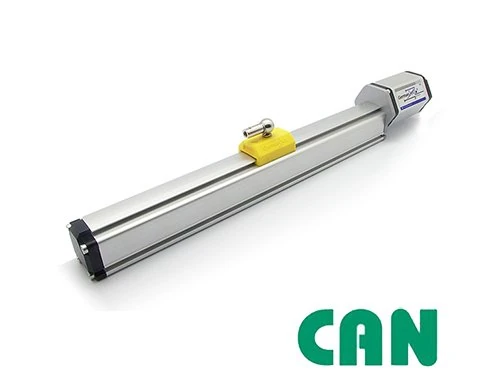
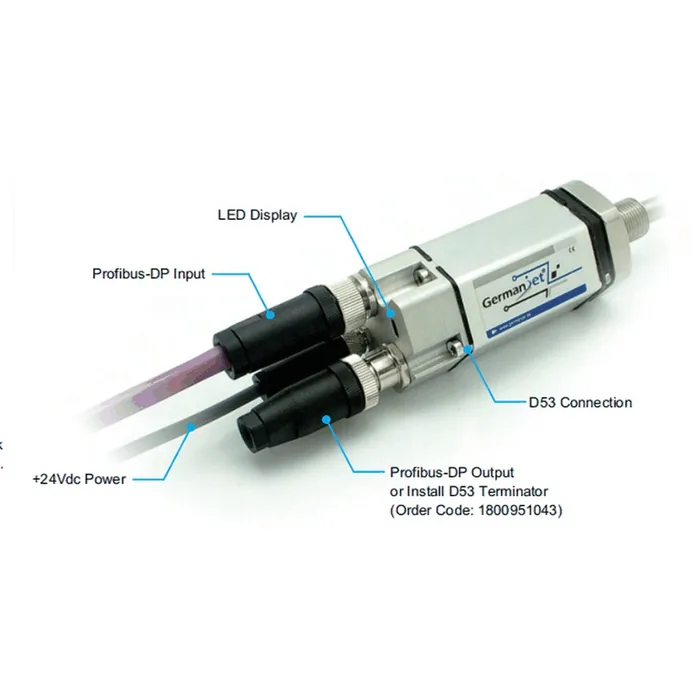
这篇讲的问题,说到底都绕不开磁致伸缩位移传感器本身。磁致伸缩位移传感器产品中心按行程、安装方式与输出接口把全部系列排开,选型从这里进最省事。
← 返回行业动态